本文内容
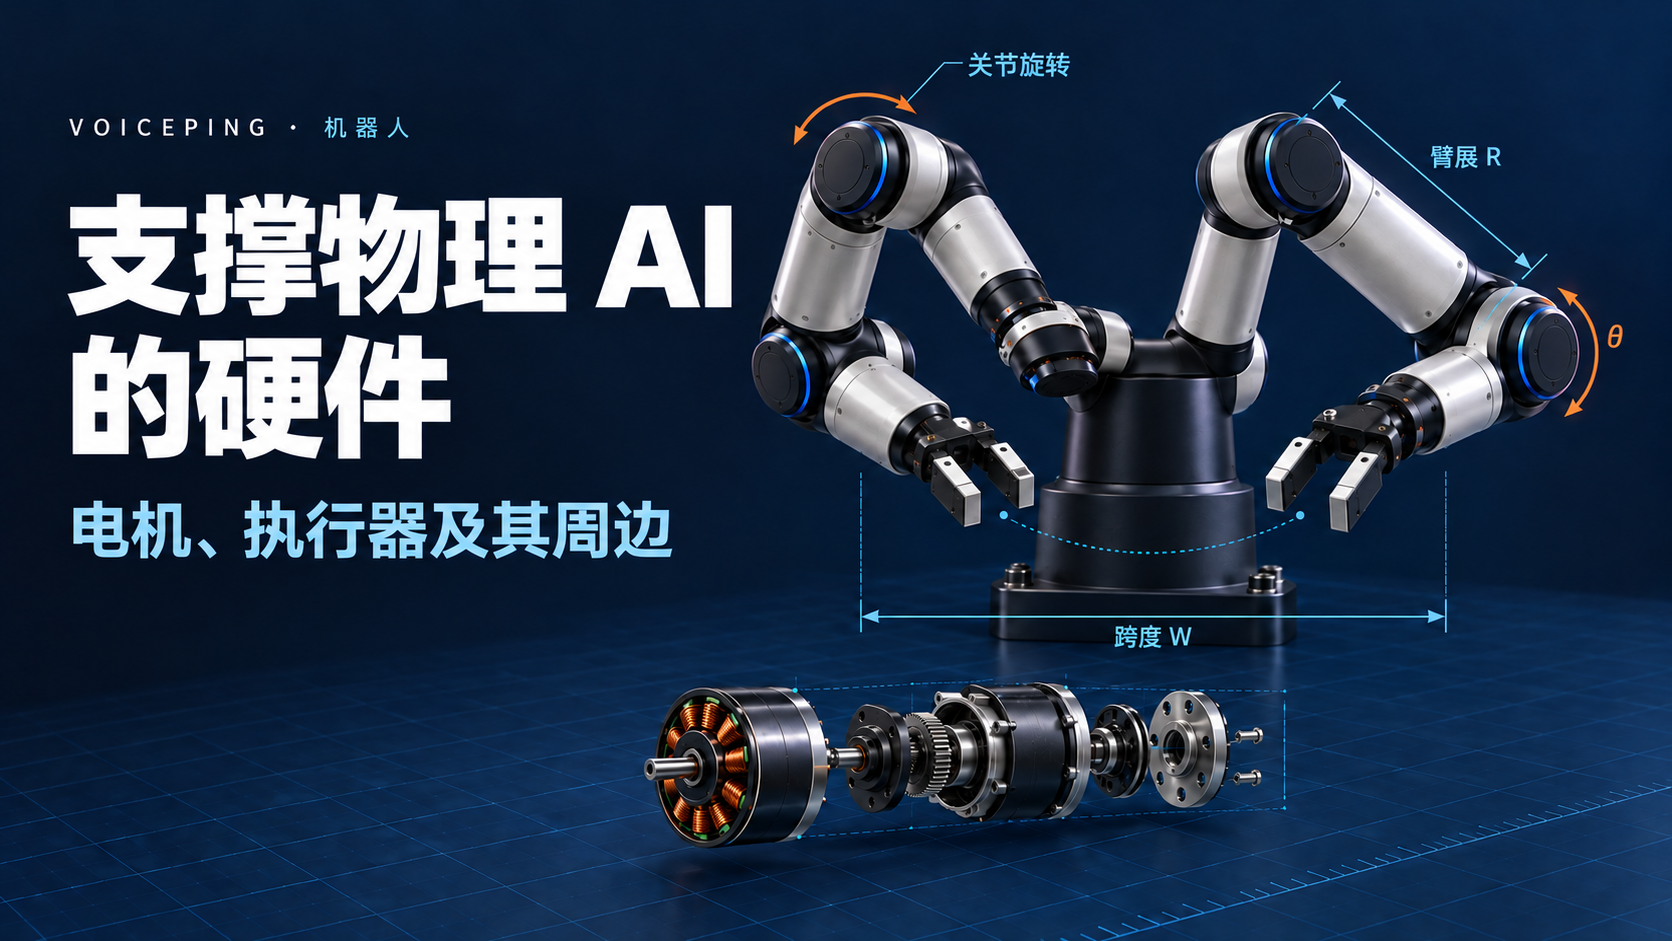
物理 AI 硬件将感知连接到伸手、搬运、接触和恢复等动作。本文以我们的 FORTE 机械臂开发为线索,串联各项硬件选择。
产品参考资料已于 2026 年 10 月 16 日核查。插图仅为概念示意;实际运行限制以所选制造商的规格为准。
1. 机械基础
我们选择了 FORTE 的开源设计 ,并根据实际电机、安装座和带轮调整几何形状。通过打印机操作空间仿真,将工具接近方式、间隙和结构装配联系起来。
机器人形态、工作空间与自由度
触及零件只是任务的一部分,工具还需要朝向正确的方向。位置与朝向合起来就是位姿。
工具位姿由两部分组成
位置
三个位置轴:x、y、z。
朝向
绕三个轴的旋转决定朝向。
自由度(DOF)表示机械臂可独立控制的关节运动数量。

五轴、六轴和七轴有何不同


图片来源:LeRobot · Universal Robots · Franka Robotics(图中有两台 FR3,每台七自由度)。
夹爪开合属于独立的工具运动。机械臂轴数更多,并不意味着臂展更大。
任务始终决定工作空间
机械臂轴数说明位姿自由度。臂展、工具与零件的总质量、接近角度、节拍和间隙,决定这些自由度如何服务于任务,以及各关节承受的负载。
从几何形状到关节负载
几何形状、搬运质量和运动决定关节扭矩与速度。
结构、负载路径与末端执行器
只有机械臂能支撑工具和零件,臂展才有意义。负载会通过夹爪、腕部和连杆传递到底座。

- 1零件重量+工艺作用力
- 2夹爪接触+保持
- 3腕部轴承+安装结构
- 4机械臂连杆刚度+对中
- 5底座紧固件+基础
负载始于接触处
工具是负载路径的第一环。平行夹爪、吸附和自适应手指以不同方式抓持零件,也通过不同的接触形式将负载传给腕部。
平行夹爪
平行夹爪的接触几何、垫片摩擦和加速度决定抓持能力。夹持力额定值可能指单个手指,也可能指两个手指的合力,因此相同数值可能代表不同的保持力。
吸附
吸附通过密封接触保持零件。表面密封、有效面积、泄漏与真空供给决定保持力;失去密封或真空供给时,零件可能脱落。
自适应或专用工具
自适应或专用手指围绕零件形成接触。柔顺性、损伤风险、工具质量和释放间隙决定其是否适合任务。
从夹爪到腕部
夹爪将负载传入腕部,由轴承、轴承座、安装结构和紧固件共同承担径向、轴向及倾覆载荷。电机轴承的限值与该输出支撑结构的限值不同。
THK 交叉滚子轴承展示了组合载荷支撑的方式。线束会随关节运动,因此线缆布置还需考虑整个行程内的弯曲半径、应力释放和防夹间隙。
经连杆传到底座
腕部之外,连杆继续向上游传递负载。截面深度、加强筋、无支撑跨度和轴承间距决定刚度;材料与制造工艺则影响结构在负载下保持几何形状的能力。
| 工艺 | 影响结果的因素 |
|---|---|
| 打印聚合物 | 层纹方向、蠕变、嵌件拔出、预紧力与轴承座配合。 |
| 机加工铝件 | 厚度、基准、配合公差、刀具可达性与轴系对中。 |
从几何形状到可复现的零件
- 1
可编辑 CAD
可编辑 CAD将关节轴线、参数化几何和关键配合保存在同一设计源文件中。
- 2
制造文件
几何数据通过 STEP 文件交换实体,通过网格文件用于打印,并以图纸规定配合及轴承座公差。
- 3
打印设置与配合
我们准备 FORTE 零件的打印时使用了Bambu Studio。PrusaSlicer也是一种选择。打印方向、支撑、材料配置、配合试样和后处理都会影响装配配合。
Bambu Studio 与 3MF 项目
3MF是一种存储网格、单位和元数据的文件格式。Bambu Lab 的Bambu Studio会将模型、打印板布局及打印机、耗材和工艺设置保存为项目。这保留了打印准备工作;可编辑 CAD 仍是设计源文件。切片软件特有的设置不一定能在不同应用或版本间迁移。
工具、零件、相机、安装座及运动线束会改变质心,进而改变关节扭矩、惯量和挠度。质量与刚度将结构设计连接到接下来的驱动要求。
制作示例:SO-101 打印部件与装配 · ALOHA 2 夹爪与相机布局。
2. 驱动与运动
臂展和搬运质量决定关节需求。我们的 FORTE 步进电机基础方案,以及腕部带轮和绳索检查,贯穿下面的电机与传动比较。
关节需求与完整执行器
这些结构载荷在各关节处转化为对扭矩、速度和刚度的要求。重复执行任务还增加了一个条件:输出能够持续多久。
将任务转化为关节需求
远离关节的质量
输出扭矩工具、零件与连杆通过重力、加速度、摩擦和接触对关节施加载荷。臂展越长,力臂越大。
移动至目标位姿
速度与刚度轨迹速度决定关节移动的快慢;刚度与轴承位移会影响工具稳定时的挠度。
重复同一循环
工作制与热限制短时峰值扭矩与持续运行对同一关节提出不同要求。冷却和恢复时间决定峰值能够多频繁地重复。
一份关节规格将这些条件联系起来: 扭矩—速度工作点、连续及峰值持续时间、允许挠度、轴承载荷和冷却条件,都在关节输出端描述同一个任务。
完整执行器的内部结构
这些要求针对整个执行器,包括电机、传动、支撑、反馈和驱动器。闭环控制根据测量值调整指令;额定值则适用于组装后的完整单元。

连续运行与峰值运行
无论关节采用匹配好的模块,还是由独立部件组装,都需考虑相同的运行限制。
集成关节/智能舵机
接口更少电机、齿轮传动、反馈与电子部件已匹配。
仍需关注:工作制、轴承力矩、通信协议、控制模式与维修空间。
电机+减速器+驱动器
布局更灵活按负载、布局和维护需求匹配部件。
仍需关注:对中、联轴器、轴承、编码器位置、调试与散热路径。
参考资料:Oriental Motor 选型资料 · maxon 电机数据。承受重力载荷的轴可能需要单独设计保持制动器。
从关节需求到电机选择
电机在执行器内提供运动,传动机构改变其输出。二者共同满足同一关节的需求。
电机技术

同一关节需求可采用不同类型的电机方案。电机、驱动器和反馈共同决定可实现的性能。
| 比较项 | 有刷直流 ↗ | 混合式步进 ↗ | BLDC / PMSM ↗ |
|---|---|---|---|
| 适用场景 | 车轮、泵、低成本减速驱动。 | 分度或直角坐标运动、中速机械臂。 | 动态关节、连续旋转、扭矩控制。 |
| 扭矩与速度 | 固定电压下,扭矩随速度升高而下降;齿轮传动决定输出。 | 低速扭矩较大;高速时,电感与反电动势限制电流。可用范围需参考实测曲线。 | 在母线电压限制导致相电流下降之前,电流决定扭矩。 |
| 效率与发热 | 存在电刷、接触、摩擦和绕组损耗;堵转时即使不运动也会发热。 | 轻载时,受调节的相电流仍可能较高;降低保持电流有助于减少损耗。 | 仍存在铜损、铁损和逆变器损耗;保持扭矩也需要电流。 |
| 精度 | 需要反馈;回程间隙和负载挠度仍然存在。 | 微步可改善平滑度和分辨率,不代表负载下能获得同等精度。 | 编码器、调试、齿槽效应、减速器和刚度决定精度。 |
| 反馈 | 编码器+控制器 → 位置/速度伺服。 | 开环无法确认位置或每一次失步;闭环增加反馈,但恢复能力仍有限制。 | 转子位置支持换相与扭矩控制;接近零速时需关注无传感器方案的限制。 |
| 成本与复杂度 | 采用 H 桥;伺服运行还需传感、调试与维护。 | 生态较易获取;共振、电流设置和加速度影响性能。 | 需要三相逆变器、电流检测与换相;集成关节将这些功能封装在一起。 |
能量流向何处
上述发热差异源于各类电机与驱动器将电力输入转化为运动的方式。数据表中的峰值效率描述的是一个工作点,而机器人任务会在加速、移动、制动与保持之间切换。
包含驱动器在内的电力输入。
↘ 热量及其他损耗
轴端的机械功率。
- 加速
- 移动
- 制动
- 保持/空闲
速度为零,轴功率也为零。保持负载仍可能消耗电力。
制动会改变能量平衡。再生制动改变能量流动方向。
电机是否适合取决于工作循环
真实机器人中的电机类型
- 步进Oriental Motor OVR ↗
四轴、五轴和六轴机械臂,采用带无电池绝对位置反馈的 αSTEP AZ 电机。
- 步进ST Robotics R17 ↗
微步驱动的混合式电机与编码器监控。这是标准 R17 的配置,高速型号有所不同。
- 无刷Unitree G1 ↗
制造商标明采用内转子永磁同步电机。人形机器人的运动和集成需求与桌面机械臂不同。
这些是架构示例,并非相同条件下的速度或工作制比较。
参考资料:maxon 电机数据 · 自适应微步驱动 · ODrive 控制。效率与精度取决于电机/驱动器系统及其运行条件。
传动设计的输入条件:扭矩—速度曲线、电流限制、转子惯量与反馈要求。
传动与驱动架构
电机扭矩最终仍要传到腕部。将腕部驱动电机向机械臂上游移动,会改变连杆承载的质量分布,并在电机与同一腕关节之间引入传动机构。
腕部承载自身电机
驱动部位于腕部,因此上游关节需要连同工具一起支撑并加速该质量。
从上游驱动同一腕部
腕部电机位于机械臂更上游,绳索或皮带通过带轮传递运动;布线路径与柔顺性也成为驱动系统的一部分。
只有腕部驱动的位置改变。同一腕关节以紫色圈标出,其他关节电机保持灰色。将质量移离腕部可降低其对上游惯量的贡献,但远程传动也引入路径布置与柔顺性。间隙、刚度和维修空间仍属于同一机械路径的要求。
布局之后,考虑减速
无论电机位于何处,关节所需的扭矩和速度都可能不同于电机轴。减速不仅改变这一关系,也改变输出端感受到的电机惯量。
齿轮间隙、弹性刚度、轴承载荷与维修空间。
电机移位、路径布置、张力、伸长与打滑。

机构取舍
负载、空程、刚度、效率和寿命决定适用的传动机构。
| 驱动器 | 典型用途 | 选型依据 |
|---|---|---|
| 行星 ↗ | 通用关节、车轮、外购减速机构。 | 回程间隙等级、级数、轴承承载能力与寿命。 |
| 谐波 ↗ | 紧凑的高减速比定位。 | 柔顺性、摩擦、柔轮疲劳与工作制。低回程间隙≠无限刚度。 |
| 摆线 ↗ | 重载工业关节、冲击载荷。 | 轴承、偏心对中、精度与质量。打印部件缺乏工业耐久性证据。 |
| 同步带 ↗ | 远程电机、直线轴。 | 张力、啮合、带轮尺寸、刚度与间隙。 |
| 绳轮/绳索 | 轻型末端机构、接触敏感的机械臂。 | 预张力、伸长、打滑、端部固定与行程。 |
| 直驱/QDD | 动态、可反向驱动的关节。 | 电机扭矩、电流、热预算与传感。QDD 采用低减速比,直驱不使用减速器。 |
质量也会反过来影响系统:腕部安装的减速器增加上游扭矩需求;远程驱动则增加路径布置与柔顺性因素。
参考资料:APEX · Harmonic Drive · Nabtesco · FORTE 皮带/绳轮 · Berkeley 打印减速器。
需要看完整关节
连杆、安装结构和工具构成负载路径,反馈揭示由此产生的运动。
图中几何为示意。QDD 没有通用的减速比界限。电机质量距离上游关节越远,就会与搬运负载一起增加更多转动惯量。
3. 运行中的机器人
主机 → Pico 2 → 驱动器的路径仍在规划中,通电测试尚未进行。仿真 表明,移动底座扩大了可达范围,但也延长了循环时间。实机精度和可靠性仍未测量。电子系统文章 继续介绍电路、控制器、布线和电源方面的选择。
反馈与感知
机构让工具运动,反馈告诉我们它如何运动;感知再将该运动与零件、夹具及两者的接触联系起来。

了解机械臂的位置
工具靠近夹具时,编码器报告关节运动。在刚性传动中,可由电机角度和减速比估计输出角度;输出编码器则直接观测它。但两者都无法测量连杆弯曲。
温度检测和行程参考描述运动周围的运行限制。它们回答的问题与相机不同:机器人内部正在发生什么?
定位零件与夹具
RGB(彩色)图像呈现外观与特征,深度信息补充场景几何。像素本身并不是具有实际尺度的坐标,材质、光照和遮挡也可能限制有效深度数据。相机位置决定可获得的视角。
固定相机
稳定的全局视角遮挡和与底座的配准决定覆盖范围。
腕部相机
近距离细节近距离观察伴随着活动线缆、手眼标定及不断变化的视角。
基准标记是固定在场景中的已知黑白图案。实测尺寸为已标定的相机估计夹具位置和朝向提供参考。
ArUco 图案如何识别参考标记
在OpenCV ArUco 中,DICT_4X4_50表示一个图案族,ID7选择其中一个图案。它们是标识符,而非坐标。已知标记尺寸、白色边距、原比例打印、标定、光照和可见性都会影响估计。
工具到达时,理解接触状态
夹具位姿描述接触应发生的位置。直接式力/扭矩传感器测量局部载荷,电机电流估计则包含模型不确定性。触觉传感器补充局部接触或压力分布。之后可通过力、视觉或其他独立观测确认零件是否真正就位。
VoicePing 机器人控制原型将相机输入和文字指令连接到抓取放置任务。同一页面还结合该应用背景,记录了网络摄像头与 LiDAR 实验。
支撑观测的硬件
| 观测对象 | 示例/一手资料 | 集成考虑 |
|---|---|---|
| 关节角度 | AS5048A· 磁式/SPI | 磁体对中、精度,以及安装在电机端还是输出端。 |
| 腕部力/扭矩 | ATI Mini45 Titanium | 量程、过载、接口及工具/重力补偿。 |
| 相电流测量 | TI INA240· 放大器 | 分流电阻+ADC+电机模型;并非直接测量接触力。 |
| 温度 | TI TMP117· I²C | 热接触安装方式;电路板读数可能滞后于绕组温度。 |
| 行程参考 | Omron D2F | 额定值、动作力、超行程与输入调理;普通开关并不是安全等级系统。 |
| RGB 场景图像 | Pi Camera Module 3 | 镜头、对焦、曝光、安装结构与主机接口。 |
| 近距离场景深度 | RealSense D405 | 量程、视场、材质、USB 带宽与安装结构。 |
| 局部接触形状 | GelSight Mini | 接触区域、安装结构、弹性体磨损与处理;补充场景视觉。 |
观测 → 位姿估计 → 运动 → 结果证据。
带宽和标定与分辨率同样重要。标记位姿是参考;电流不是接触力的真实基准值。
电源、驱动与计算
传感器和关节汇入同一电气系统。电力经驱动器送至电机,指令和反馈则将驱动器连接到控制器与主机。

电力经驱动器到达电机
| 电机/执行器 | 驱动器示例 | 关键限制 |
|---|---|---|
| 有刷直流 | H 桥+电流检测;TI DRV8876。 | 母线/堵转电流、发热与保护;定位需编码器反馈。 |
| 两相步进 | 电流调节驱动器;Pololu DRV8825。 | 相电流限制、兼容母线电压、冷却与瞬态。 |
| BLDC / PMSM | 兼容反馈的逆变器;ODrive S1。 | 母线/电流限值、电机参数与再生能量吸收端。 |
| 集成总线伺服 | 内部驱动器+厂商总线。 | 电压、引脚定义、协议与同时运行需求因执行器而异。 |
驱动器母线电压和完整循环中的需求决定电源选择。Mean Well LRS-350-24是一款公称 24 V · 14.6 A · 350.4 W的产品示例;是否适用取决于加速、辅助设备、浪涌、温度降额和过载行为。电机相电流不能直接相加作为电源电流。
制动可将能量送回母线,而电源通常不能吸收这部分能量。S1 文档规定每台驱动器配一个制动电阻,并遵守电阻值、脉冲能量、工作制与冷却限制。
指令经过三种不同角色
主机理解任务
Pi 5运行 Linux、相机、规划和日志任务。对于更重的策略模型,若实测延迟、内存、电力与冷却条件合理,可采用 GPU 主机。
控制器处理本地时序
Pico 2和ESP32运行固件,处理定时 I/O、编码器、step/dir 或总线桥接。GPIO 传递逻辑信号,而非绕组电力。
驱动器产生电机输出
电流调节靠近电机进行。反馈、调试、限值和停止行为取决于所选驱动器与控制模式。
这些角色通过额定匹配的线缆、连接器、支路保护、直流变换和应力释放连接起来。Pi 5 需要稳压 5 V;涉及市电的装配需要外壳、保护接地及合格人员作业。重力载荷在停止时也需要保持。
ROS 2负责传递消息;ros2_control将关节状态和指令连接到驱动程序。URDF/Xacro描述几何形状、轴线与限制;MoveIt 2将模型和场景转化为轨迹。实时行为仍取决于硬件与接口。
电子系统与软件接口补充说明
经典 ESP32 的TWAI 需要外置 CAN 收发器;还需考虑芯片型号、3.3 V 逻辑与隔离。Pi 的27 W USB-C 电源可作为供电参考。电子系统文章进一步介绍电路与布线。
其他工具:Gazebo / MuJoCo用于仿真;OpenCV / LeRobot用于视觉和策略;KiCad用于电路图;RoboDK用于离线编程。模型、时序、反馈、故障处理、操作系统/驱动支持和许可证共同界定可用的技术组合;开发版文档可能包含尚未发布的接口。
对于传送带和现有设备,VoicePing 的应用评估将硬件、视觉和控制连接到同一工作流程。
进入验证:这些电力与信号路径定义了系统,使其任务性能、运行限制和故障响应能够被测量。
装配、标定与验证

运动、传感和电源最终让我们回到任务本身:在要求的节拍与运行限制内,正确放置零件。
我们的机械臂尚未获得集成测试证据。台架上的极性、反馈、电流限制、支撑与停止行为,加上经过标定的关节、工具和相机参考,将构成带载任务测量的基础。
从运动到可测量的结果
准确度和重复性取决于工作空间与负载。独立的就位、释放和恢复证据,将运动测量连接到工作流程。
| 任务揭示的内容 | 支撑结果的证据 |
|---|---|
| 任务性能 | 放置、完整循环时间、就位与释放。明确约定限值、失败和人工干预,成功率才有意义。 |
| 重复运行 | 采用有代表性的负载与工作制,检查温度、漂移、磨损和保持能力是否符合部件限值。 |
| 中断运行 | 在受控条件下测试指令丢失、过期视觉信息和卡滞,以检查停止、重力载荷保持及恢复行为。 |
| 再次制造或维修 | 受控的零件及装配/标定版本、重复的产线末端测试、更换、重新标定与维修时间。 |
验证(Verification)指满足要求;确认(Validation)指解决工作流程中的问题。VoicePing 机器人概念验证将任务与约定的成功、节拍和干预标准联系起来。
随机器人保留的证据
rosbag2记录带时间戳的指令、状态和传感器消息。结果测量、限值、通过/失败视频,以及硬件、固件、软件和标定版本,使结果可追溯。
生产就绪还需风险源分析、防护功能、可靠性及可重复的制造/维护,并由布线、制造、检验、备件和供应商记录支持。演示证明可行性,持续证据才支持发布。
回到最初的任务
抓取 → 调整朝向 → 就位 → 独立放置证据。
硬件的各个环节,最终在可测量的任务结果中汇合。