本文内容
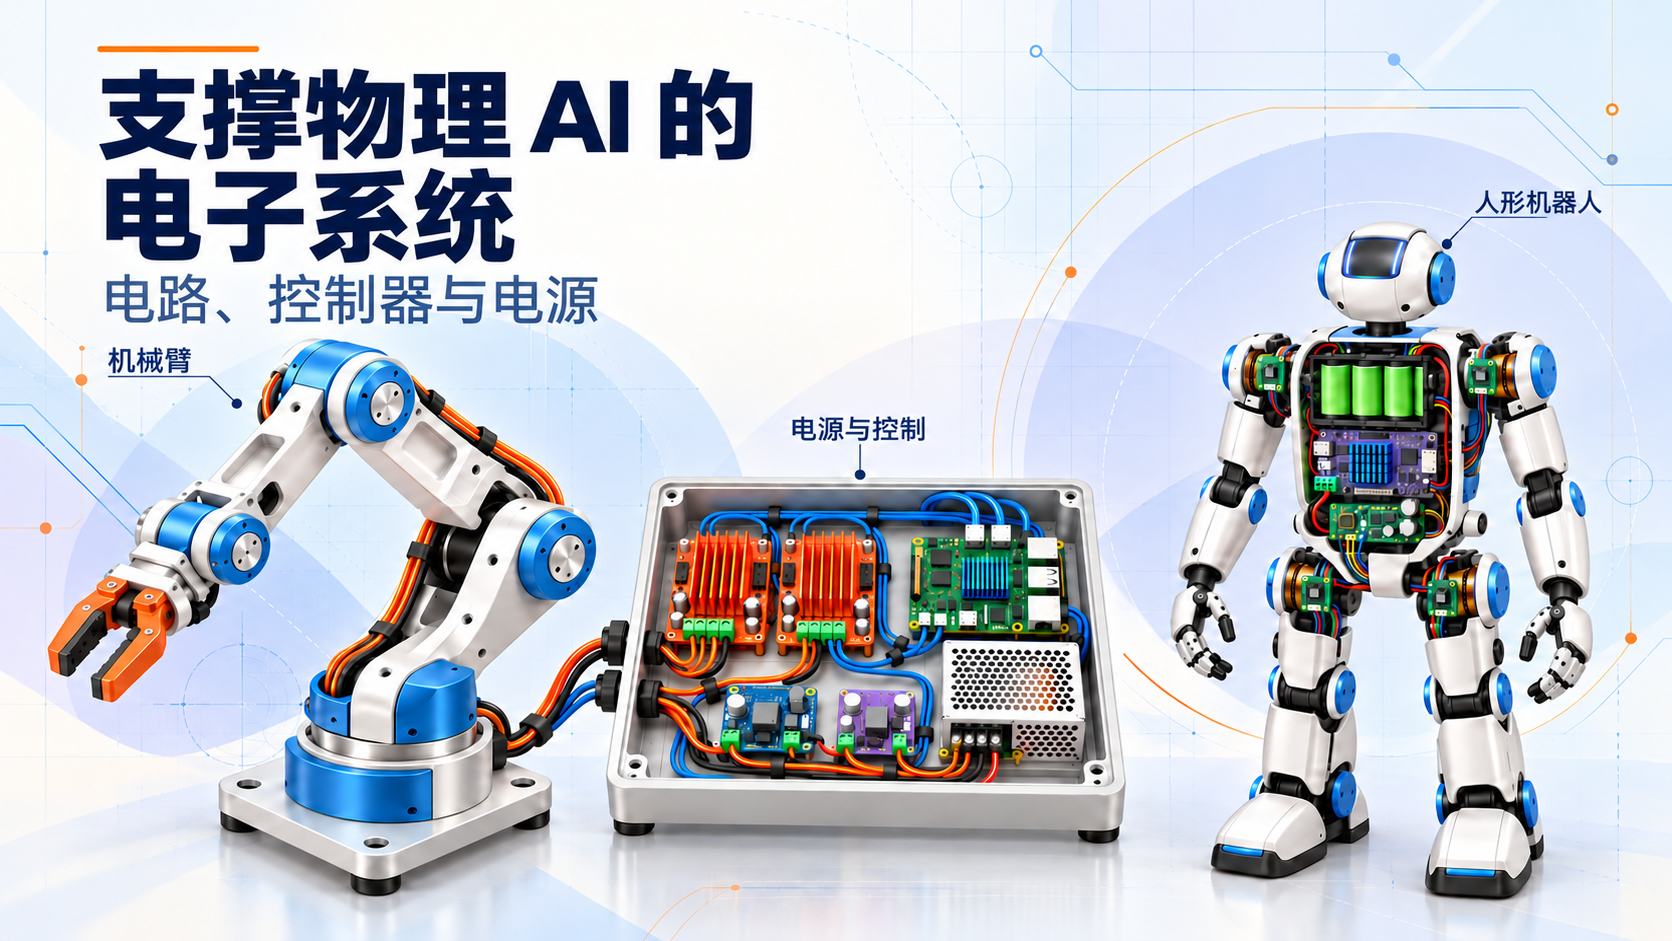
VoicePing 的机械臂电子系统开发始于Pico 2、独立电机驱动器和一套供电方案。我们沿着信号与电力的路径,梳理各块电路板如何协同工作。
电路与电子元件
机械臂首先需要分清运动指令和执行运动所需的能量。即使更换了执行器,这一区别依然成立。
为什么最初的电路将控制与功率分开
最初的 FORTE 方案将Pico 2与独立步进电机驱动器配合使用。控制器发出运动指令,驱动器为电机提供电流。
主机处理应用程序,Pico 负责运动信号。我们将信号路径与电机供电电路分开设计。
电路让运动成为现实
单独开展的 ESP32 台架测试展示了这条链路:指令转化为电机和皮带轮的运动。
便携式机械臂使用STS3215 智能舵机;后来的 BLDC 实验又将电机、编码器和驱动器分开。这些属于不同的开发配置,并非同一台机器的完整物料清单。
控制器周围有哪些元件
小元件承担着各自的功能:切换电流、稳定电源、适配信号、保护负载、转换电压,以及提供便于维护的连接。

我们的物料清单包含电容、电阻、晶体管、抑制二极管和逻辑缓冲器。把它们的功能放在一起看,比单看采购清单更容易理解。

无刷关节在此基础上加入了转子反馈与电流控制。FOC 根据转子位置调节电流。


调研中的比较对象
moteus r4.11
我们将其集成的 FOC、编码器和 CAN-FD 控制与自己的模块选型进行了比较。
反馈带来了什么变化
便携式机械臂的开发记录中有这样一次过载响应:夹爪扭矩被撤除。物体掉落了。这使我们意识到,反馈与故障时的行为必须放在一起考虑。

驱动器的电流调节并不能告诉我们关节实际达到了什么角度。我们发出的指令与机器人测得的状态,是两类不同的信息。
明确电路的职责后,接下来要决定由哪块板承担哪项任务,以及信息如何到达关节。
02控制器与布线
将主机计算、嵌入式运动控制和电机驱动器的本地控制分开后,机械臂的电路板选型就更清晰了。
为什么最初方案以 Pico 为核心

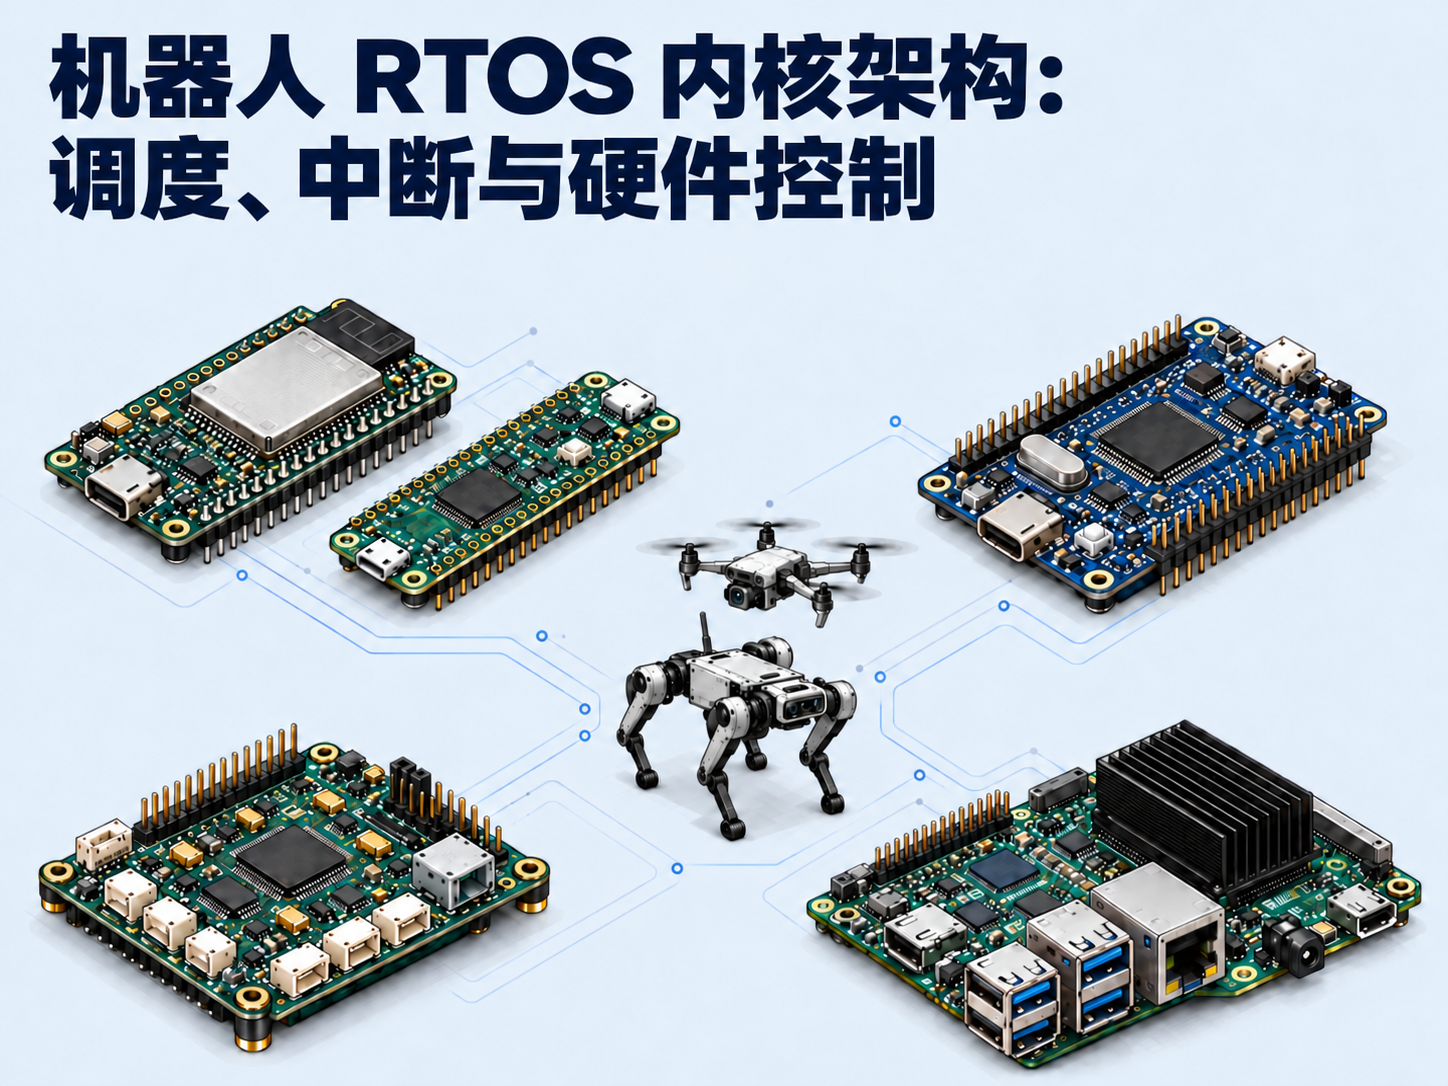
Pico 2是最初运动控制器方案的核心。我们还探索了ESP32-S3在控制和摄像头处理方面的用途,并用Raspberry Pi说明主机计算机的角色。
我们的选择依据:时序、接口、算力、供电和散热。
一台机械臂不需要同时配齐这三块板。具体的工作负载决定了组合方式。
一条指令如何到达关节
我们将感知、通信和关节控制分开。每一环都需要在恰当的时间获得正确的信息。
为什么要做一个简单的 HTML 电机测试界面
本地 HTML 界面把步数预设、方向、连接状态和活动记录集中到一处,让重复进行的台架测试更容易比较。
各条连接传递什么信息
指令+遥测
运动请求
寻址控制+反馈
分布式通信
SPI 和 I²C 用于连接附近的外设。肢体总线需要匹配的接口与布线;选用合适的moteus驱动器时,可能不再需要单独的 Pico。
主机更新与高速本地电机控制环承担不同的任务。我们把时序视为系统问题,而不是单一的“AI 速度”。
从语言到机械臂运动
我们的自然语言机器人控制原型展示了更完整的过程:语言请求最终仍需转化为运动指令,传递给机械臂。

线束也成为设计的一部分
布线审查发现,方案曾提出将细的 30 AWG 线材用于通用电源线束。这促使我们一起考虑电流、线缆长度、关节运动以及维护操作空间。

与负载和接口匹配。
柔韧性、弯曲空间、应力释放。
可识别的线端与牢固的连接器。
GPIO、驱动器输入和电机电源轨属于不同的电气域。接口设计必须考虑各自的阈值、电流要求、极性和隔离条件。
梳理完指令路径和线束后,我们继续追踪能量路径。从选择电源开始,逐步理解机器人在运动、保持和停止时如何使用电力。
03供电与可靠运行
机械臂电子系统需要不同的电源轨。运动、保持负载和停止,对供电系统提出了不同要求。
为什么选一台 24 V 电源只是开始
最初方案使用LRS-150-24,后续采用更大电机的提案使用LRS-350-24。我们将这两套配置分开比较。
我们在容量规划中考虑了运动、保持、启动需求、布线损耗和发热。电机相电流的设定值不能直接相加,当作直流电源电流。
电力经兼容的驱动器送至电机绕组。
单独进行电压转换,或使用电路板指定的输入电源。
适用于所选的 DS3225 类方案,并非适用于所有舵机。
最初的夹爪示例使用Pololu 6 V 稳压器。更换执行器后,必须重新评估所需的电压和电流。
保护、散热和停止都属于同一套设计。仅有提案中的继电器和复位按钮,并不能确定机器人的实际停止行为。
停止行为给供电设计带来的问题
关节减速或下降时,能量可能回流至直流母线。除了电源如何供能,我们还必须考虑回流能量的去向。

ODrive的文档介绍了电阻制动;moteus的文档介绍了再生限制与磁通制动。这些是不同驱动器提供的功能选项,并非我们已在 XDrive MINI 上验证的功能。
切断电源也会改变机器人的物理行为。
夹爪报告让断电的物理后果变得具体:失去保持扭矩,可能使抓取物松脱,或使承载的连杆发生移动。
我们目前能确认什么。
下一步证据需要说明什么。
我们已有元件检查、夹爪观察和台架测试影像。但完整机械臂的行为仍需单独测量。
下一步证据需要把任务、负载、配置和运行时间联系起来。只有这样,AI 指令才能转化为有用的物理作业。这种从任务连接到系统的思路,也贯穿于VoicePing 的定制机器人开发。
电路→控制器→线束→电源→证据
来源与开发笔记
如何理解这些示例
FORTE 方案、便携式机械臂和 BLDC 原型机分别属于不同开发阶段。插图用于解释功能,产品链接用于标识示例;它们不是精确电路图或产品照片。
台架界面没有位置传感器,显示的是指令要求的旋转量。停止脉冲后,保持供电可能仍然存在。完整机械臂的性能、最终布线、固件和停止行为仍需整机测量。
元件笔记包含 100 µF 电解电容、0.1 µF 陶瓷电容、1 kΩ 和 10 kΩ 电阻、1N4007 二极管、2SC1815 晶体管,以及 SN74AHCT125N 缓冲器。继电器线圈电压与触点允许负载属于不同额定值。已报告的传感器瞬态变化需要重复采样并检查消息完整性。
内部资料记录了计划与报告中的观察结果。制造商和项目资料支持技术说明。调研核查日期:2026 年 10 月 19 日。插图为概念示意,电路板照片为提供的参考资料。