本文内容
物理AI把感知和推理转化为实际工作: 搬运包裹、为机床上下料、除草、辅助医疗操作或检查基础设施。对企业而言,其价值取决于任务是否可衡量,以及完成任务的全部成本。
本文汇集了两张图表、五大应用领域和25家初创企业介绍,信息核查日期为2026年9月6日。建议先看市场估算,再通过圆形图找到相关领域,最后比较各家公司及其现场适配要求。
什么是物理AI?
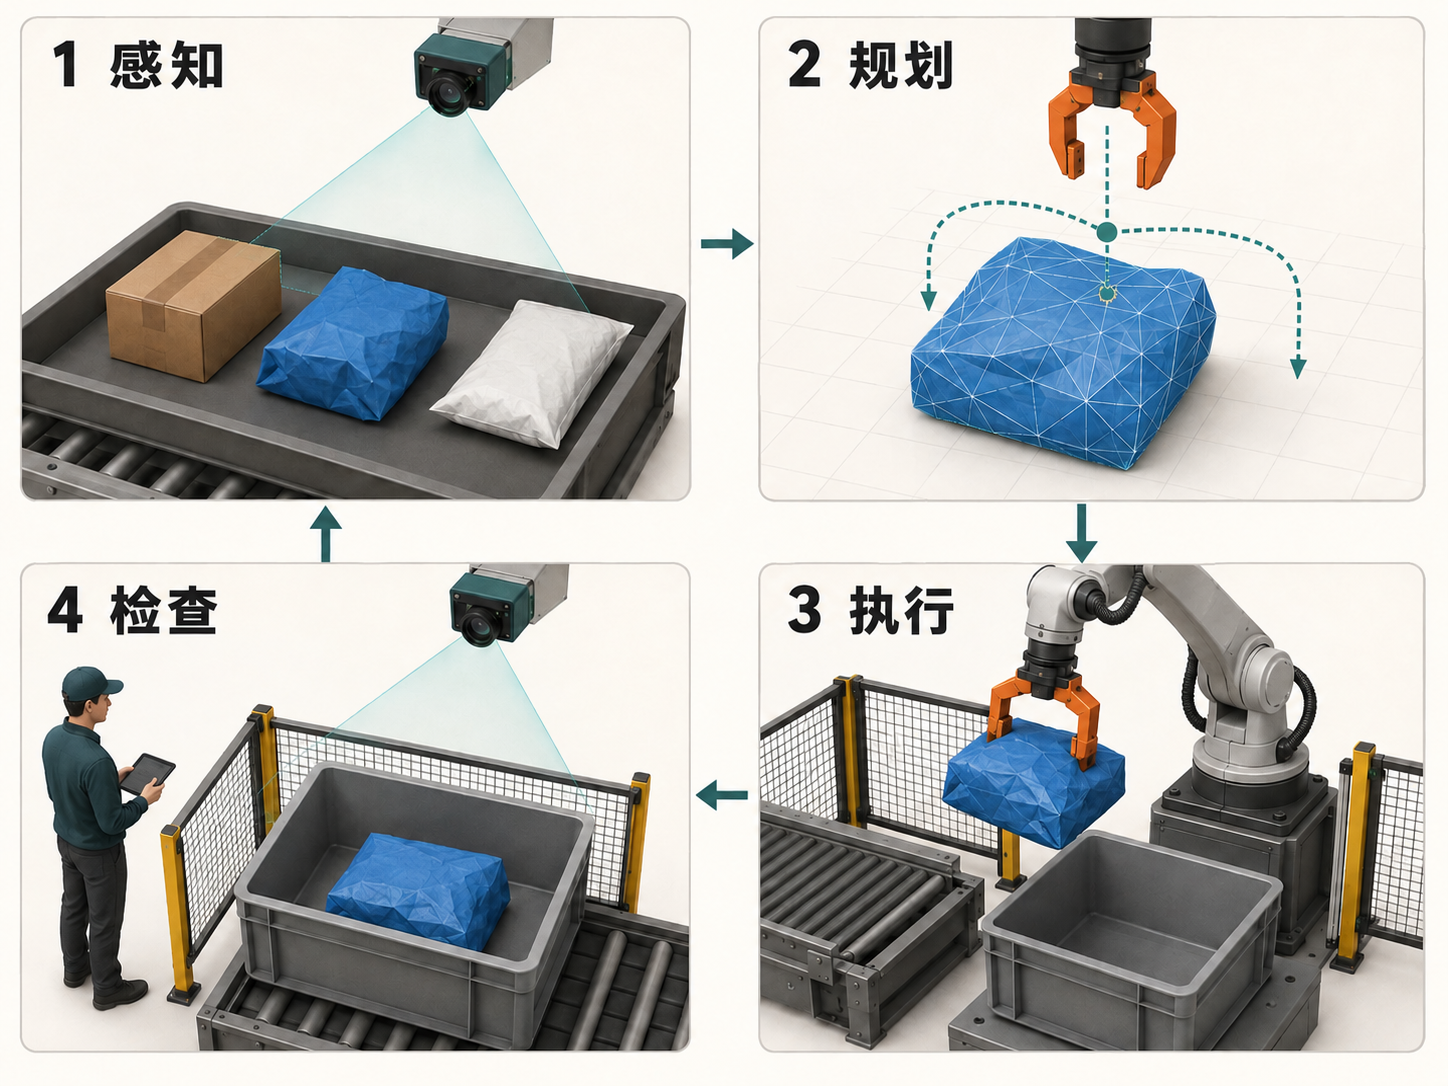
物理AI将AI连接到能够感知周围环境并采取行动的机器。例如,包装机器人识别到不同的包裹后,会调整抓取方式、移动包裹,并检查放置结果。人形机器人只是其中一种机体形态;轮式机器人、机械臂或专用设备往往更适合具体任务。更宽泛的定义还包括车辆和智能基础设施。Deloitte概述 。
市场规模估算:有多大的增长空间?
这里的市场价值指预计市场收入,而非初创企业的股权估值。MarketsandMarkets估计该市场在2026年为15亿美元,预测2032年达到152.4亿美元,并给出47.2%的年复合增长率。这是该出版机构对其所定义的物理AI类别的估算,并非已观测到的销售总额。2026年4月报告 、4月3日出版方公告 。
其他常被引用的估算回答的是不同问题:
| 发布机构与时间 | 估算 | 范围 |
|---|---|---|
| PwC,2026年6月 | 2030年约4,500亿美元 | 其定义的核心物理AI市场 |
| Goldman Sachs,2024年2月 | 2035年380亿美元 | 人形机器人可服务市场 |
| Morgan Stanley,2025年5月 | 2050年约5万亿美元 | 人形机器人的长期情景 |
不要把这些数字合成一条增长曲线,也不要相加。 它们的定义、预测期限和假设不同。商业计划应在选定细分市场内,估计能够触达的客户和具体任务的支出。
实际需求方面,IFR报告称,2024年工业机器人安装量为542,000台,在用数量为466.4万台。其2026年6月演示资料将2025年初步安装量列为621,000台,同比增长15%;最终结果原定于9月24日发布。这些数字包含传统机器人,并不是物理AI的专项普查。IFR最终统计 、初步更新,第4—5页 。
应用圆形图:五大领域与五种业务目的
圆形图按主要目的对应用进行分组。等分扇区只表示类别,不代表市场份额、采用率或相同的商业成熟度。 部分企业跨越多个领域,但在本文中仅按所讨论的工作流程出现一次。这是一张经过选择的业务地图,并非物理AI的完整分类体系。
按应用场景划分的25家值得关注的初创企业
“值得关注”是指具备相关产品,并有技术进展、客户活动或临床开发方面的公开依据。这是编辑选出的企业名单,不是排名或投资建议。依据涵盖试验到实际运营等不同阶段,各公司的阶段标签用于说明这种区别。
这些企业网站截图拍摄于2026年9月6日,只有Gecko Robotics图片于9月20日更新。点击即可放大,来源链接可用于识别原页面。网站图像和主张属于各家公司,并不表示性能已经得到独立验证。
制造业:制造与装配
目的: 在零件或位置变化时,改善搬运、机床上下料和装配。适配事项: 夹爪、工装夹具、机器接口、力限制和产品换型。衡量计划工时内的合格零件数量及返工情况。
1. Figure
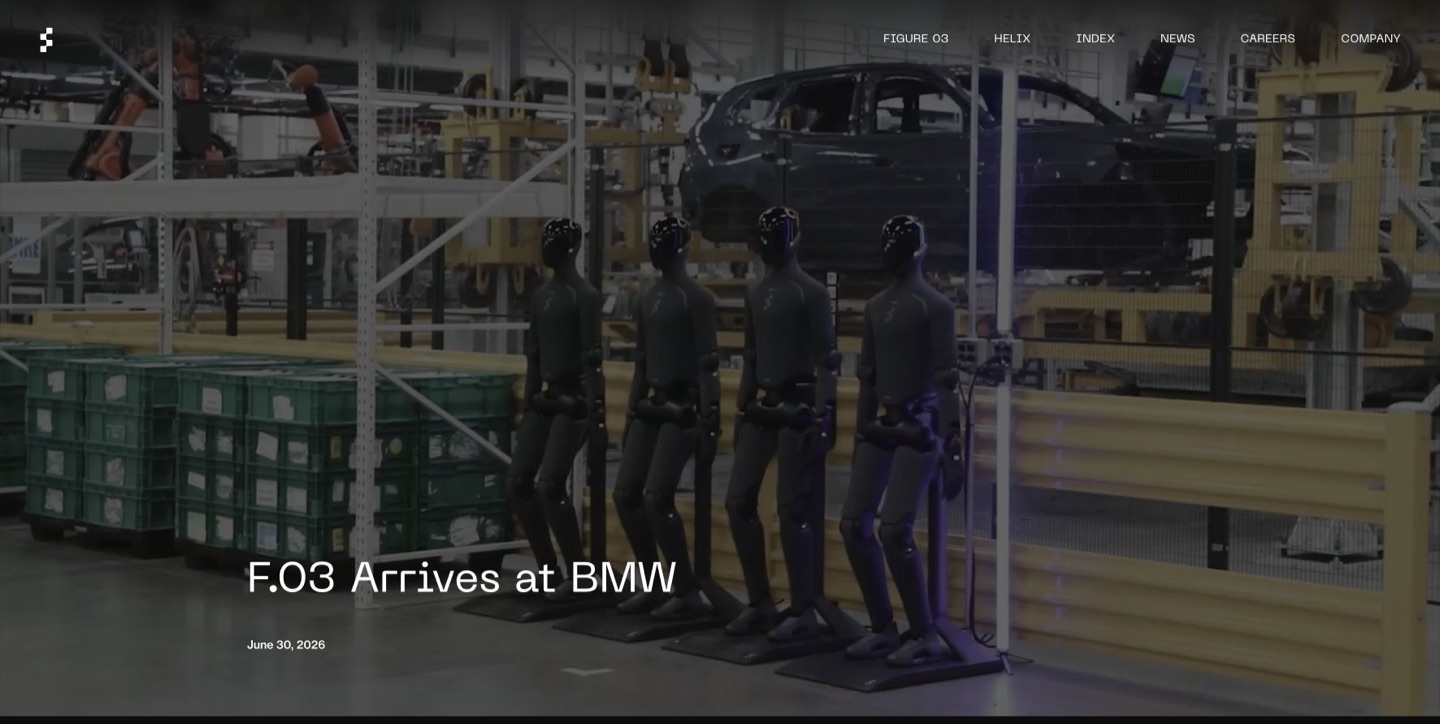
Figure的BMW案例说明了人形机器人可能有用的原因:任务既要抓取零件,也要移动机体和推车。在2026年6月演示 中,Figure 03处理来料朝向不固定的零件排序任务。这与此前Figure 02的钣金件上料任务不同,机器人代际也不同。不能把其中一项的依据当作另一项已测得的生产结果。
对汽车零部件供应商而言,采购问题是这种灵活性能否抵消步行机器人的成本与复杂性。有价值的试验应覆盖完整班次,包括难处理的零件朝向、推车重新定位、漏抓及重启时间。将每个计划工时内完成的合格排序数,与固定机械臂、重新设计的夹具和现有人工流程比较。成功演示证明可行性,却未披露这些运营经济指标。
2. Apptronik
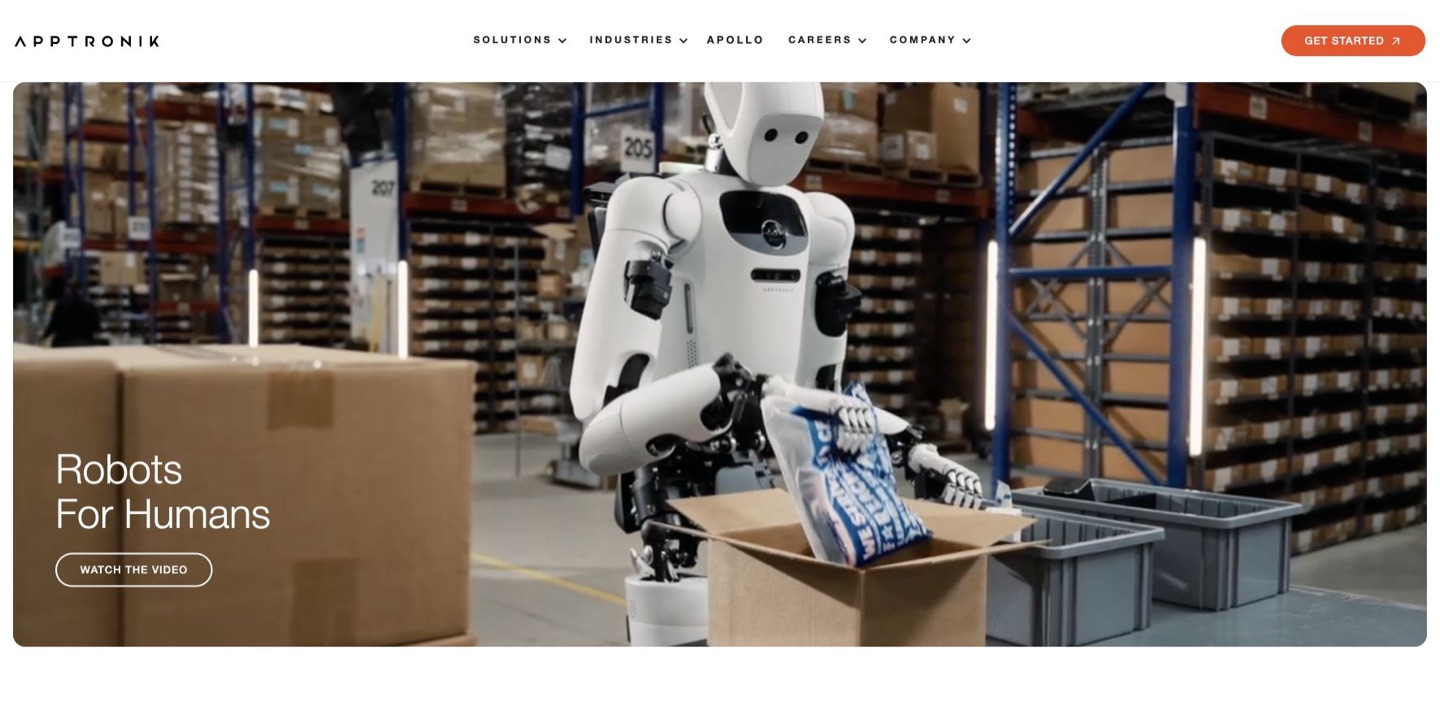
Apollo适合从制造工位之间的重复任务切入。与Jabil的合作 列出的试点任务包括配套备料、检查、分类、线边配送和夹具放置。Jabil也参与Apollo本身的制造。这两个角色需要区分:合作方帮助制造机器人这一事实,本身并不能证明所有拟议工厂用途都已商业化运营。
买方应先明确定义一个交接任务,例如把完整套件送到夹具处,在验证后再增加任务。记录不完整套件、工位被占用时的等待、充电中断和操作人员介入。一个机器人可随任务变化重复使用,是吸引力所在;但经济性取决于教授每项任务所需的时间与支持,以及在厂区布局或零件组合变化后维持运行的成本。
3. Standard Bots
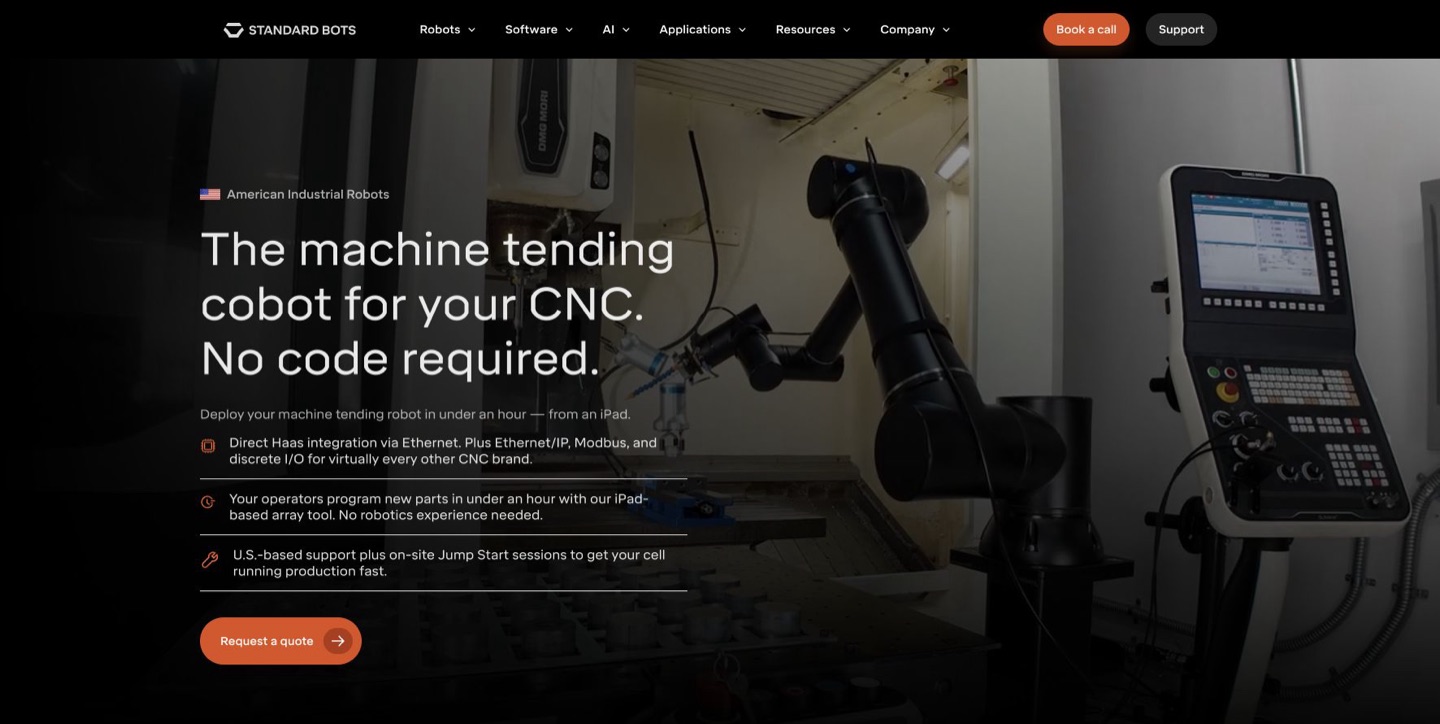
与通用人形机器人相比,Standard Bots提供了边界更明确的自动化方案:围绕特定工作单元组合机械臂、夹爪、机器接口和操作人员配置工具。其机床上下料方案 区分自行安装、辅助安装和完整集成。同一机器人在不同工厂可能需要差异很大的工程投入与人员时间,因此这种区分会影响实际采购费用。
CNC加工厂应评估完整的上料—加工—下料周期,涵盖门控、零件定位、排屑和抓取失败后的恢复。如果加工周期已经决定吞吐量,机器人再快也难以增加多少产能。应询问哪些零件变化需要AI感知,哪些由可重复编程处理。有用的比较是实际加工任务的单件合格品成本与换型工作量,而不只是AI标签或机械臂速度。
4. RobCo
RobCo将模块化硬件与部署软件、集成支持相结合。对于希望自动化特定搬运或机床上下料任务、又没有大型内部机器人团队的制造商,这一方案值得考虑。链接中的企业公告提供了商业方向和客户活动的依据;融资金额不是设备可靠性或客户投资回收的衡量指标。
应把设备决策与服务协议分开评估。要求验收测试覆盖所需零件系列、周期时间、质量检查和故障恢复,再明确由谁维护夹爪、在产品变化后更新应用。只有在实际修改部署方案的费用合理时,模块化机械臂才有价值。应将持续服务的全部费用,与原本需要内部员工承担的工程和维护工作比较。
5. Flexiv
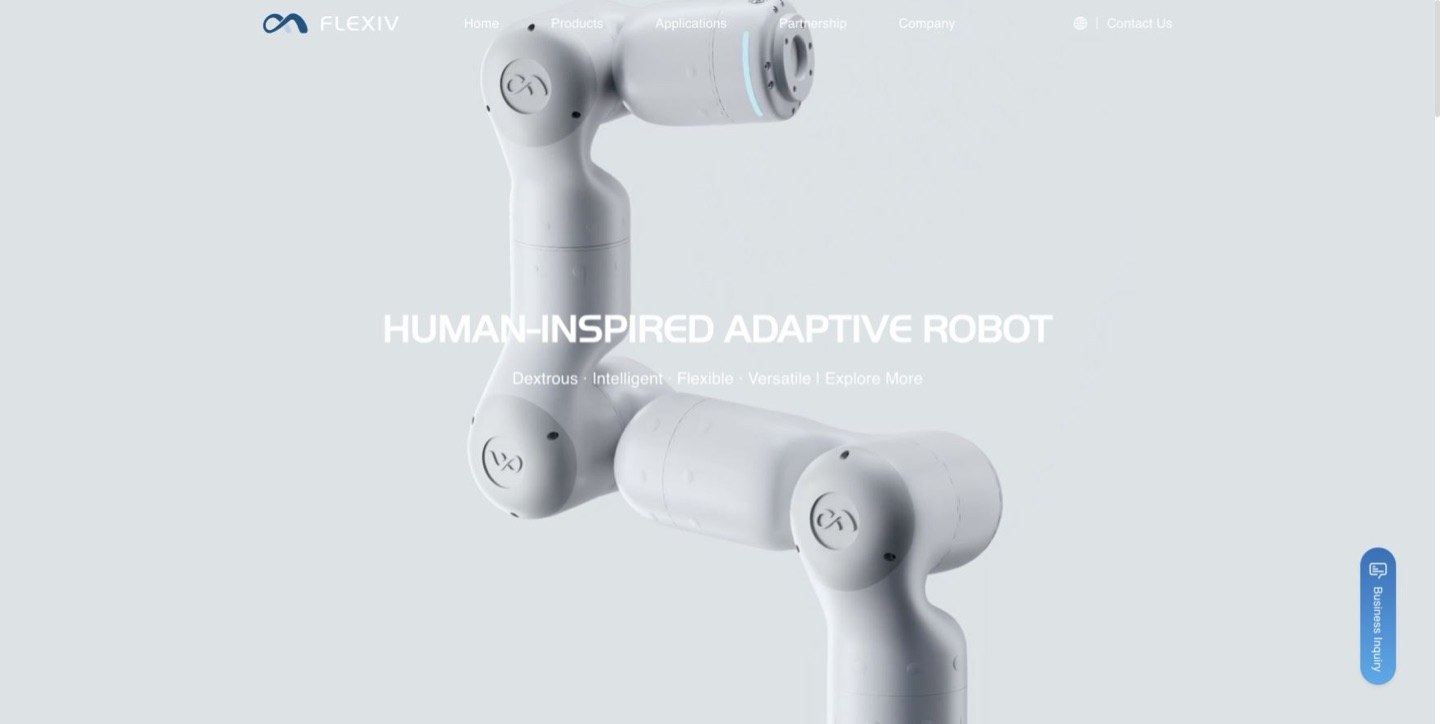
Flexiv尤其适合接触密集的装配任务:仅看见目标还不够,机器人还要控制接触或插入零件时的力。其汽车应用案例包括连接器插入和电池相关装配。这些是供应商报告的方案实例,不是证明所有连接器、公差或产线性能的统一基准。
评估应使用买方真实零件,并覆盖允许的公差范围。记录成功插入、部件损坏、重试和机器人检测卡滞的方式。过大的力可能把看似快速的周期变成昂贵的报废;过于保守的设置则可能降低吞吐量。要验证的实际优势是:在满足工厂质量标准的同时,力控制能否处理原本需要更精密夹具或频繁人工修正的变化。
仓储物流:搬运与履约
目的: 卸载拖车、分拣包裹、搬运周转箱并协调存储。适配事项: 包裹组合、输送机、仓库软件、交通与异常处理。衡量每小时合格处理箱数、人工协助时间和每箱成本。
6. Dexterity
Dexterity面向包裹处理中的变化:机器人必须感知物品、选择抓取方式,再将其放入更大的物流系统。其平台资料讨论实际生产使用,而不仅是实验室里的单次抓取,因此对物流运营商有参考价值。不过,一种包裹组合下的成功部署,并不证明在其他现场处理软袋、破损纸箱或陌生尺寸时也有相同能力。
用真实入库组合设计试验,把难处理的包裹也保留在统计分母内。计入拒收项、恢复和下游等待后,测量每小时合格处理箱数。还要规定异常物品去哪里、由谁清理。系统即使搬得很快,若反复停住输送机,也可能只是把劳动转移到别处,未能消除瓶颈。因此,周边设备集成属于评估内容,而不是采购后再考虑的细节。
7. Ambi Robotics
Ambi Robotics专注于包裹到达后的分拣与堆叠。2026年6月与Pickle Robot的集成将卸货连接到码垛,展示了独立机器人系统如何覆盖相邻任务。公告是系统集成的有用依据,但没有披露足够的客户经济数据,无法得出通用节约额或每一套组合设备的吞吐量。
应测试两个阶段的衔接,包括输送机积料、分拣目的地、托盘更换,以及任一机器人停止后的恢复。如果堆叠阶段承接不了流量,卸货更快的价值就很有限。买方应要求测量在自身纸箱组合下持续产出的完整合格托盘,同时记录协助时间和破损箱数。这样才能将一体化产线与针对实际瓶颈的小规模自动化比较。
8. Pickle Robot
Pickle Robot处理的是一个明确而劳动密集的环节:将拖车或集装箱中的散装箱件移到仓库搬运设备。任务范围较窄,商业问题也比“仓库自动化”更容易定义。其客户页面 介绍运行中的设备,并单独列出已订购设备。订单和扩张计划应与已经在工作的机器人区分开来。
应评估完整拖车,包含不规则堆叠、难抓表面以及最后几件难以够到的箱子。关键指标是计入所有人工异常处理后,拖车何时可以离开。检查月台兼容性、输送机位置、人员通道,以及破损或不支持包裹的处理方式。只看容易处理的一段货物所达到的高抓取速度,可能掩盖端到端卸货过程的缓慢。
9. Mytra
Mytra改变的是存储与移动系统本身,而不是在现有工位增加一条机械臂。其2026年1月公告 区分了两个已交付试点、一个新生产现场和一个规模大得多的已签约部署。理解依据时,这一点至关重要:合同规模说明需求,实际运行的设施才是评估运营表现的基础。
仓库业主的决策涉及存储密度、取货速度,以及新基础设施安装带来的业务干扰。应测试高峰需求时的订单组合,而不只看结构中能存多少物料。询问机器人或储位无法使用时会怎样,以及员工如何取回库存。除人工节省外,还要评估分阶段安装、仓库软件集成和维修通道;密度更高的系统仍须在需要时交付正确库存。
10. Agility Robotics
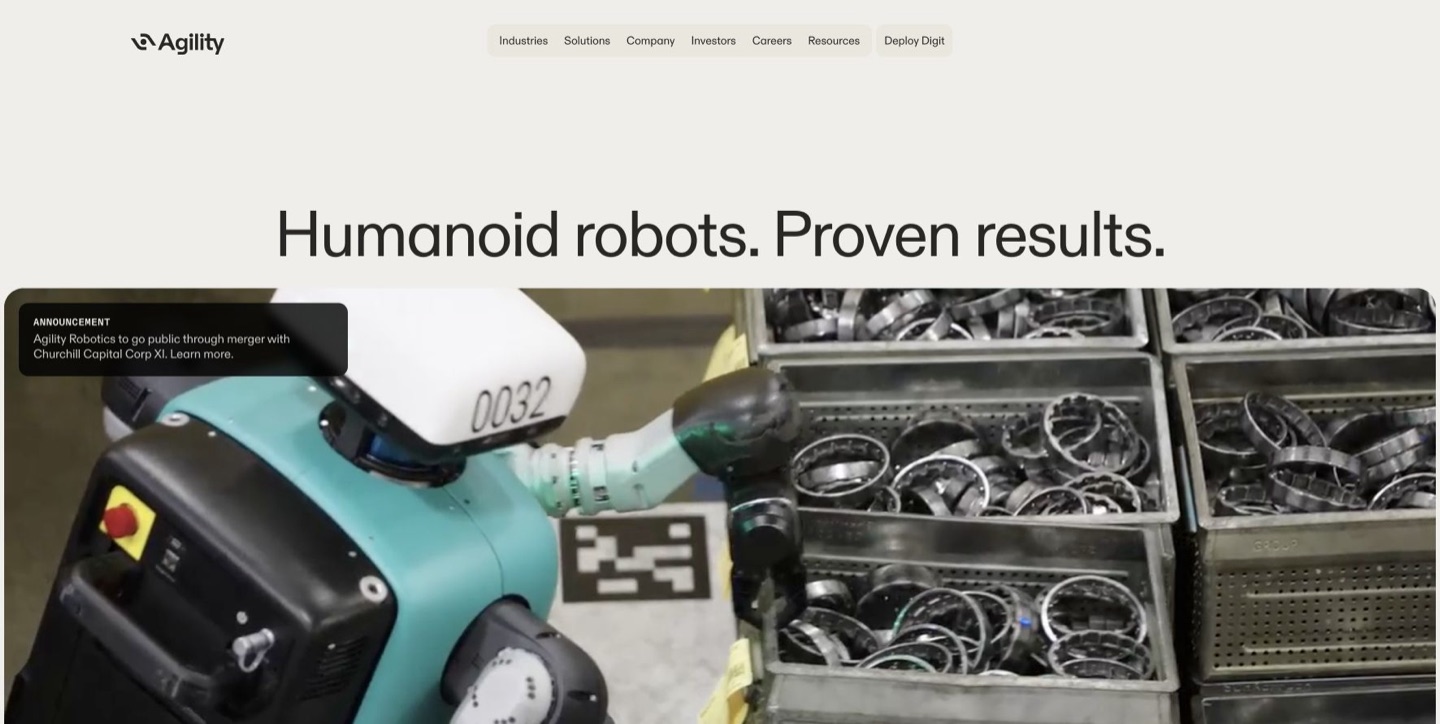
Digit在GXO的案例是明确的人形机器人工作流程:在移动机器人和输送机之间转运周转箱。Agility报告的超过100,000次搬运,说明该应用中存在重复运行。不过,这是累计次数;没有对应工时与支持要求,就不能把它解读为每小时速率、无人运行比例或财务回报。
这一方案尤其适用于两个已自动化阶段之间,因设备原本为人设计而留下搬运缺口的情况。试点应测量Digit等待周转箱到来、需要协助或中断下游流程的频率。将结果与固定转运站及其所需布局改造比较。人形结构的价值取决于能否避免足够多的重新设计,或处理足够多的变化,以抵消增加的复杂性。
在已审阅的官方资料中,Agility2026年6月提出的上市交易 仍未完成。
农业:种植、除草与收获
目的: 减少重复田间劳动并精准实施处理。适配事项: 作物类型、地形、天气、季节长度和农机。衡量每小时处理公顷数或合格收获量、作物损伤与整个季节的成本。
11. Carbon Robotics
Carbon Robotics结合植物识别和激光处理,把区分作物与杂草转化为实际动作。LaserWeeder G2已是商用设备,但适配性仍取决于作物、种植方式和田间条件。链接产品页是制造商的说明,其性能主张应与种植者自身的季节性杂草防控要求核对。
同时评估处理面积与存活杂草。如果还要再次处理,快速通过一次也无济于事;避免损伤作物与去除杂草同样重要。估算利用率时,应计入拖拉机要求、田块间转运、维护和当季可作业天数。将整个季节每英亩成本与现有耕作、人工及其他处理方式的组合比较,不要假设每项被省去的人工任务都会转化为等额现金节约。
12. Burro
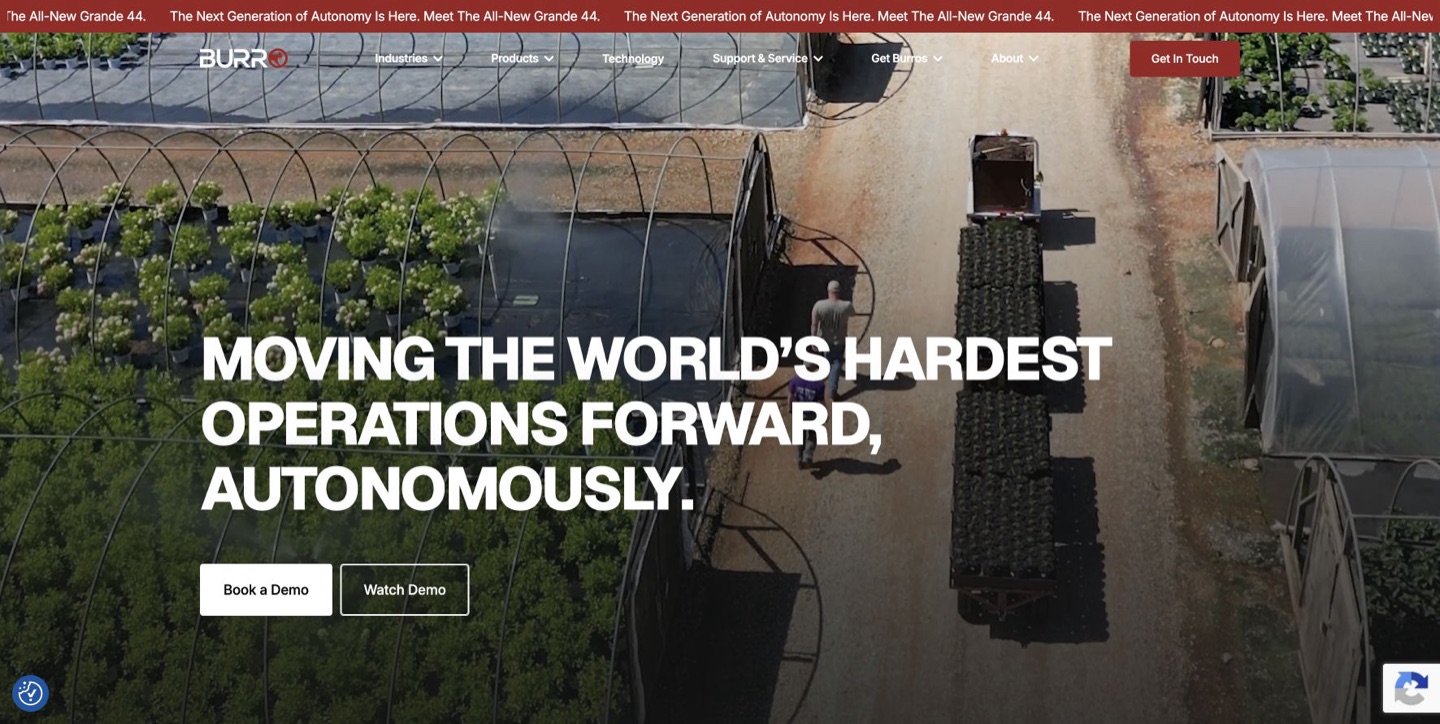
Burro处理农场和苗圃内的搬运与牵引,工作人员在这些现场可能花大量时间移动收获物或材料,而非照料作物。商业评估中,要区分成熟机群的运营依据与新Grande 44平台的交付计划。产品公告说明预期能力和可供应时间,并不能确认所有公布的设备都已在客户现场运行。
有用的试验应跟踪工作人员完整的一天,包括载货行程、空载返回、等待、充电和路线中断。将监督工作纳入统计,测量新增的有效作物作业和完成的总运输次数。检查转弯空间、坡度、湿滑表面,以及机器人与人员如何共用狭窄路线。这样才能看出自主运输是在消除实际瓶颈,还是仅改变由谁等待下一批货物。
13. Aigen
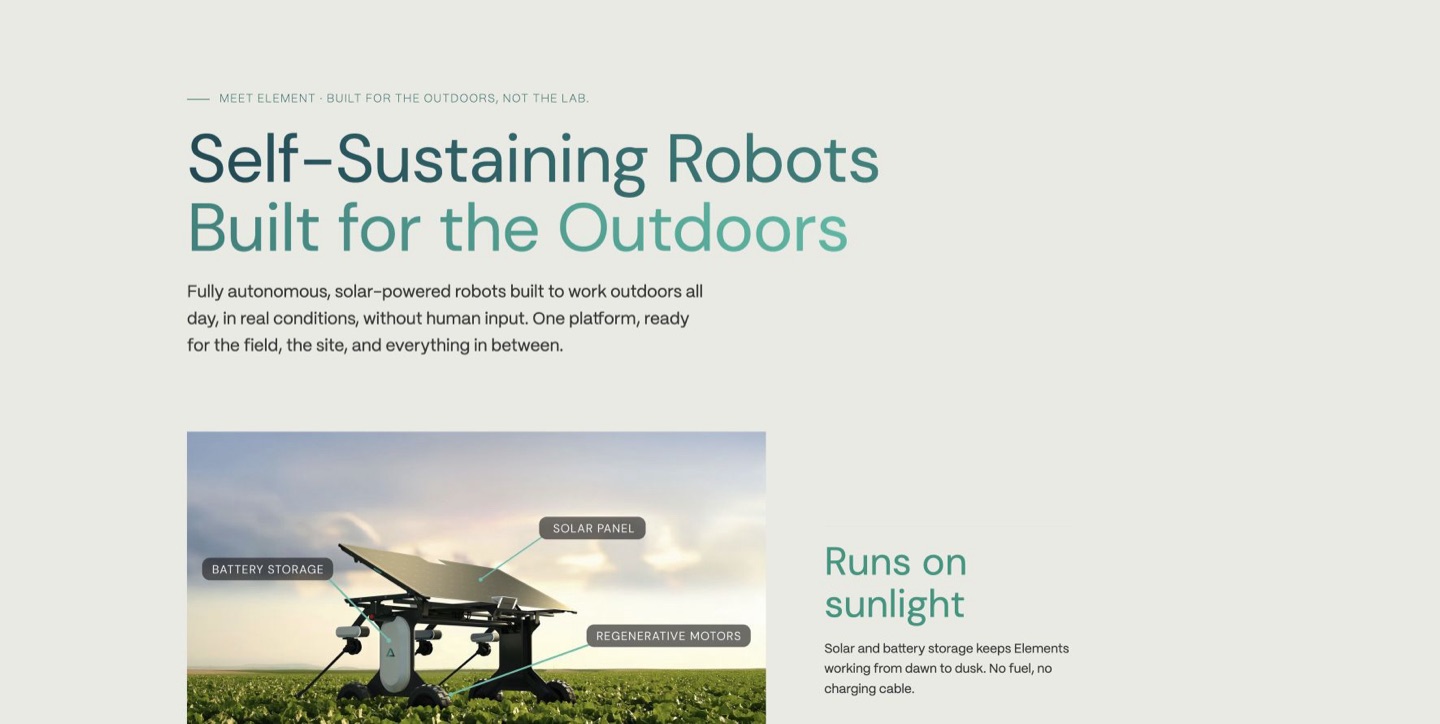
Aigen的Element将太阳能、视觉识别和机械除草结合。Bowles Farming棉田的案例提供了可指认的实际环境,帮助读者理解这一方式。但它仍属于早期评估依据,不能证明对其他作物、土壤类型或杂草压力具有同等效果,也不应被表述为广泛商业采用。
种植者应检查机器如何融入农事日历。除草有有效时间窗口,因此在杂草变得难除之前完成的面积,比移动时长更重要。记录作物损伤、漏除杂草、重复作业及天气变化后的人员介入。比较时还要纳入季节性能源可用性和机群监督。这些测量用于检验轻量化、分布式方案能否在正确时间覆盖所需田地。
14. Agtonomy
Agtonomy为农机及割草、喷洒、运输等任务开发自主能力。Kubota的投资公告提到早期商业部署,为其所处阶段提供了具名设备行业来源。这种方式适合希望围绕现有设备体系自动化作业的经营者,但必须确认具体机器和应用的兼容性。
从可重复路线与定义清楚的农具任务开始。除自主行驶距离外,还要记录割草或喷洒效果的质量。田界、进入作业区的人员、受阻路线和接管流程,都应纳入验收测试。采购时还需明确:当问题跨越车辆、自主软件和农具的边界,由哪个组织提供支持。购买某项能力并不会消除这类协调工作。
15. Tevel
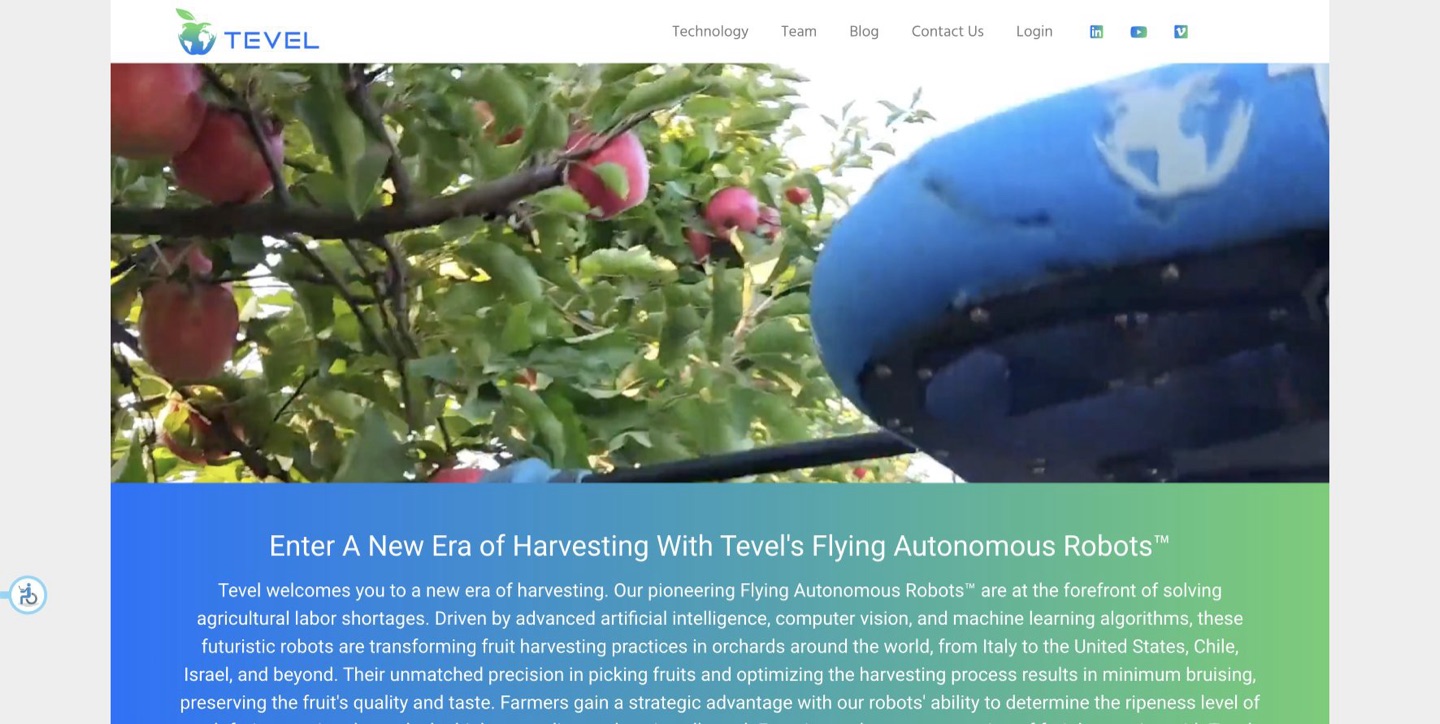
Tevel利用连接到地面平台的飞行机器人采摘水果,将树冠接近能力、感知和收获数据结合起来。其技术说明有助于理解方式,但摘下一个可见果实只是商业任务的一部分。果园结构、品种、成熟度要求和处理质量,决定了有多少产量能够合格收获。
测试在采收窗口内收集到的可销售果实比例,包含留在树上的果实及后续人工补摘。碰伤与分级结果应在搬运处理后测量,而不只是在脱离枝条的瞬间。每日处理量还要计入平台在行间移动、准备和服务中断。采购问题是:在短暂且变化的季节中,系统能否提供足够多的可售果实,以支持设备或服务成本。
医疗:辅助处置与日常采集
目的: 改善限定临床任务中的定位、可视化和重复性。适配事项: 预期用途、监管许可、人员培训和临床流程。监督下的自动化与外科医生控制的辅助,是不同的运行模式。
16. Mendaera
Focalist辅助把超声图像转化为进针路径,针的推进由临床人员执行。Mendaera的研究公告 报告,来自多个专科的11位医生完成的61次操作中,有60次技术成功。这是制造商描述的小规模可行性研究,不是设备能改善所有临床结局或替代操作专业技能的证据。
医院评估应区分成功到达目标与患者结局、操作时间和日常使用所需培训。研究人群与操作应匹配预期应用,使用须以当前获准适应范围为准。运营上,超声设备可用性、无菌准备、设置,以及引导不适用时的升级处理,都会影响流程。因此应与临床团队共同评估系统,而不是从技术成功率推断人员节省。
17. Moon Surgical
Maestro支撑腹腔镜器械,ScoPilot则在外科医生主导的流程中加入AI辅助相机控制。链接中的FDA许可公告针对特定平台的特定能力,不能泛化为自主手术,也不能理解为所有拟议功能和地区均已获准。医生仍负责手术及其过程中的决策。
实际评估应围绕手术室团队:如何摆放设备、相机控制如何改变,以及需要时人员如何重新接管或切换控制。除术中使用外,也要计入准备与周转时间。在适用许可所覆盖的术式中,将辅助能力与现有器械支持流程比较。采购理由需要该医院工作流程受益的依据;技术新颖本身并不证明手术更短或患者结局更好。
18. Noah Medical
医生操作系统
Galaxy将机器人支气管镜与影像、工具定位结合,帮助医生对肺部病变进行活检。这是影像引导临床机器人,而非自主诊断;应评估设备特定证据与要求。
另请审阅FDA于2025年4月发出的质量体系与报告警告。本次审查未找到关联的结案文件。 FDA警告信.
Galaxy把医生操作的机器人支气管镜与肺活检所用的影像、工具定位相结合。该技术支持导航与组织取样,不应被描述为独立诊断癌症。链接产品资料解释预期工作流程,上方FDA警告信则是独立的监管记录,买方应按其具体内容另行审阅。
临床评估应把到达靶点、取得足量样本和确立诊断分开,这些结果不仅取决于导航。医院还需评估影像资源、人员培训、操作准备、耗材,以及无法在预定靶点取样时的处理。所引警告信本身既不证明许可已撤销,也不证明所有问题都已解决;采购决策应获取最新监管文件和制造商资料。
19. Vitestro
FDA De Novo许可:2026年8月
Aletta通过影像、AI和机器人技术自动采集诊断用血液。2026年8月获得FDA De Novo许可,用于受训人员监督下的成人门诊;欧洲部署先于计划中的美国商业发布。
FDA于2026年8月19日给予的许可 覆盖Aletta在受过静脉采血培训的监督人员在场时,对门诊成人使用。设备识别合适静脉并执行采血流程;监督人员启动操作、核查采血管收集情况,并保持可随时介入。因此,许可针对的是特定场景中的监督式自动化,不是面向所有患者的无人采血服务。
运营问题在于,诊所能否将患者准备、清洁、采血管处理和异常情况整合成可靠流程。应衡量每个配备人员工时内完成的采血量,以及需要改用其他方式的患者,而不只统计设备开始执行后的成功采血。监管许可与完成美国商业推广是两个不同里程碑。在将案例用于产能规划前,买方应确认当地供应、培训、服务安排和当前标签说明。
20. ForSight Robotics
JASPER将外科医生控制的机器人辅助用于白内障手术。ForSight报告的早期26名患者经验属于临床开发里程碑,并非日常商业可用性或大规模结局比较试验的证据。公司资料声明,该系统尚未获得FDA许可,也未在美国商业销售。与相邻章节中已获许可的系统比较时,这条边界至关重要。
对医疗战略团队而言,这个案例的当前价值是理解一种开发中的方式,以及仍需补充的证据。相关问题包括比较结局、医生培训、操作时长、中断恢复和临床流程兼容性。不能把开发阶段平台当作交付、许可与运营经济性已经确定的产品,纳入近期采购或人力计划。应分别跟踪已发表临床证据与各司法辖区的许可进展。
检查:观察设施并发现问题
目的: 可重复地收集现场数据,把人的注意力引向异常。适配事项: 地形、传感器、连接能力、维护系统和运行许可。衡量覆盖范围、可采取行动的发现、误报及每轮巡检所需人员时间。
21. Gecko Robotics
Gecko将机器人检查与设施状态数据、Cantilever软件结合。NAES协议把检查技术连接到具名工业运营商及其维护场景,因此具有参考价值。公布的交易金额代表协议规模,不是已完成的检查次数、已确认收入,也不是每个参与设施已验证的节约额。
商业论证从数据采集之后开始:检查是否发现了足以改变维护决策的状况?评估覆盖、重复性、接近要求,以及工程师如何把发现关联到工单。将准备与后续处理在内的整个停机或检查流程,与现有方式比较。只有改善维修、更换或继续运行的判断,更多测量才有意义;买方应要求提供从发现状况到实际行动的案例。
22. ANYbotics
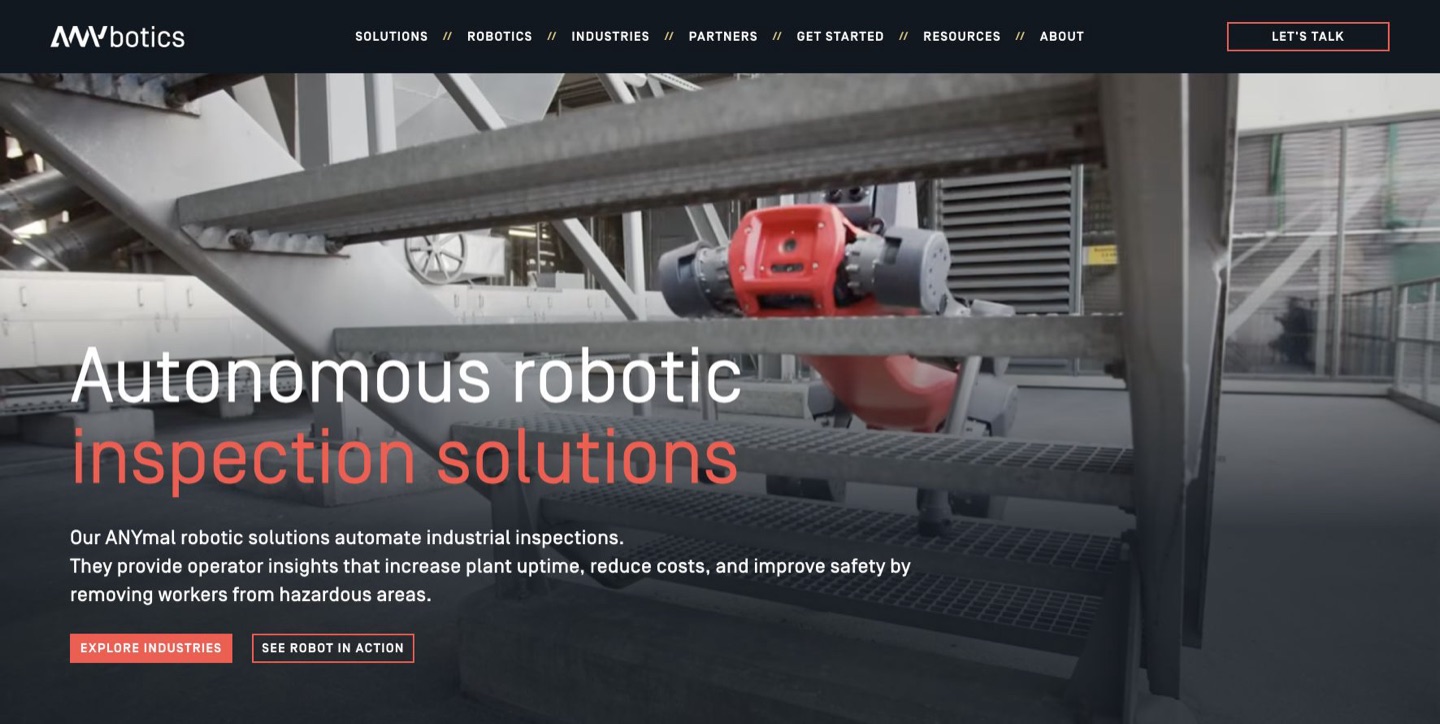
ANYmal使用适合应用的传感器执行可重复巡检。Vigier Ciment运营案例描述了在具名工业现场长期使用的情况,有参考价值;在那里,通行路线和检查点与移动能力同样重要。它不能证明每种ANYmal型号都有相同传感器,或已取得所有危险环境的认证。
从实际巡检路线入手:楼梯、门、地面、充电位置,以及待观察的仪表或设施。把漏读、误报和人工复查与现有巡检比较。机器人即使可靠到达位置,若无法获得可读测量值,也不算完成任务。先确认所需传感器配置和现场认证,再验证数据是否以维护团队可据以行动的形式送达。
23. Percepto
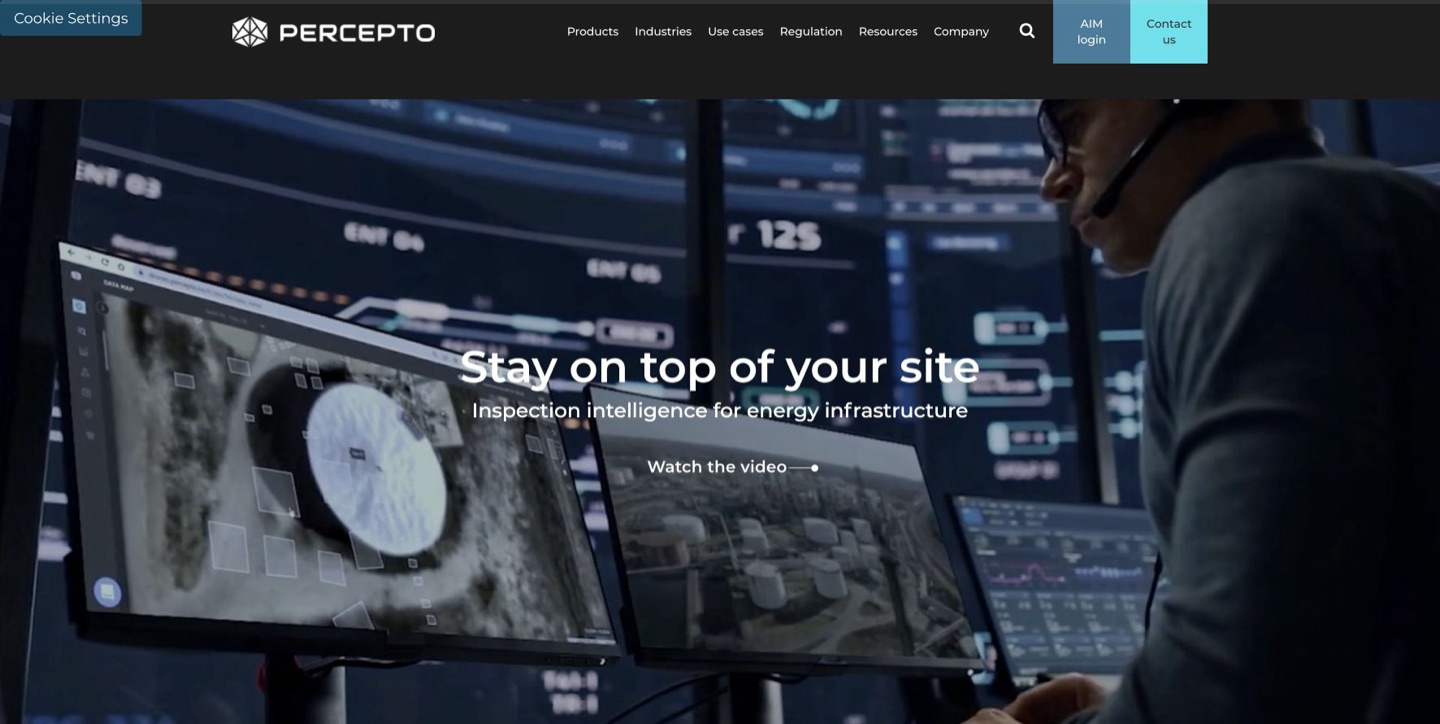
Percepto的无人机和AIM软件面向分散能源设施的检查。其价值在于结合可重复图像采集与识别值得关注的变化。公用事业部署资料提供了这一流程的依据,但在某个获准地点飞行,不代表在另一现场或更大机群中使用相同飞行方式也已得到许可。
在现场真实天气、通信与运行限制下评估覆盖范围。跟踪从拍摄到确认问题,再到维护响应的时间,包括误报。询问哪些飞行仍需要人员参与,以及天气或连接故障阻碍采集时如何处理。把完整服务水平与人工检查比较。扩大无人机机群的计划应与所考察设施当前覆盖范围及实测可用性区分开来。
24. Ascento
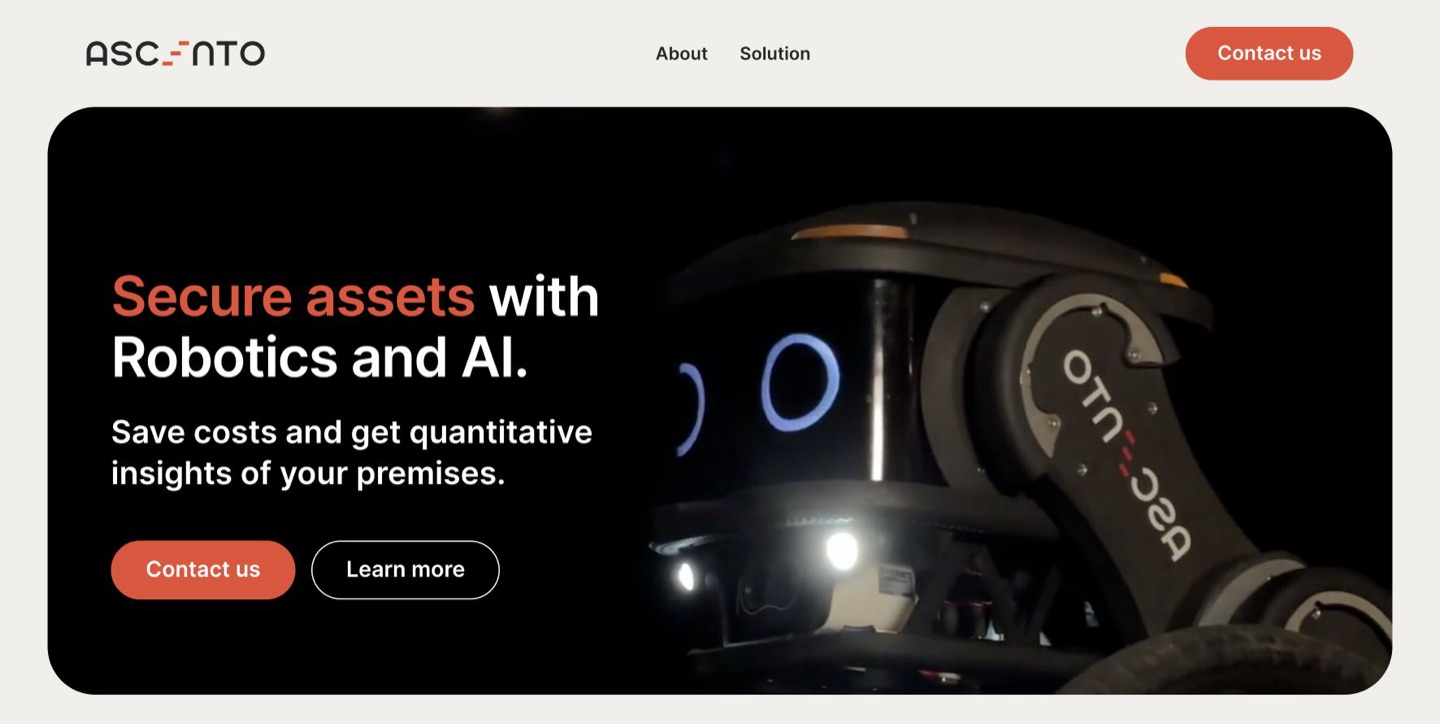
Ascento展示了作为有人值守安保服务一部分的机器人巡逻。Securitas试验提供了研究户外观察与监控的具名环境,而机器人的角色仍是更广泛响应流程中的检测与报告。评估时,不应认为巡逻机器人发现开着的门或异常就等于自动解决事件。
现场试验应明确重要观察项、需要覆盖的路线与时间,以及负责响应的人。除巡逻完成情况外,还要测量漏报、误报和产生有效响应所需时间。检查天气、门槛、坡道、充电和机器人无法进入的区域。这样才能具体比较服务:增加了多少可靠覆盖,以及把观察转化为有效安保行动需要多少操作人员注意力。
25. FieldAI
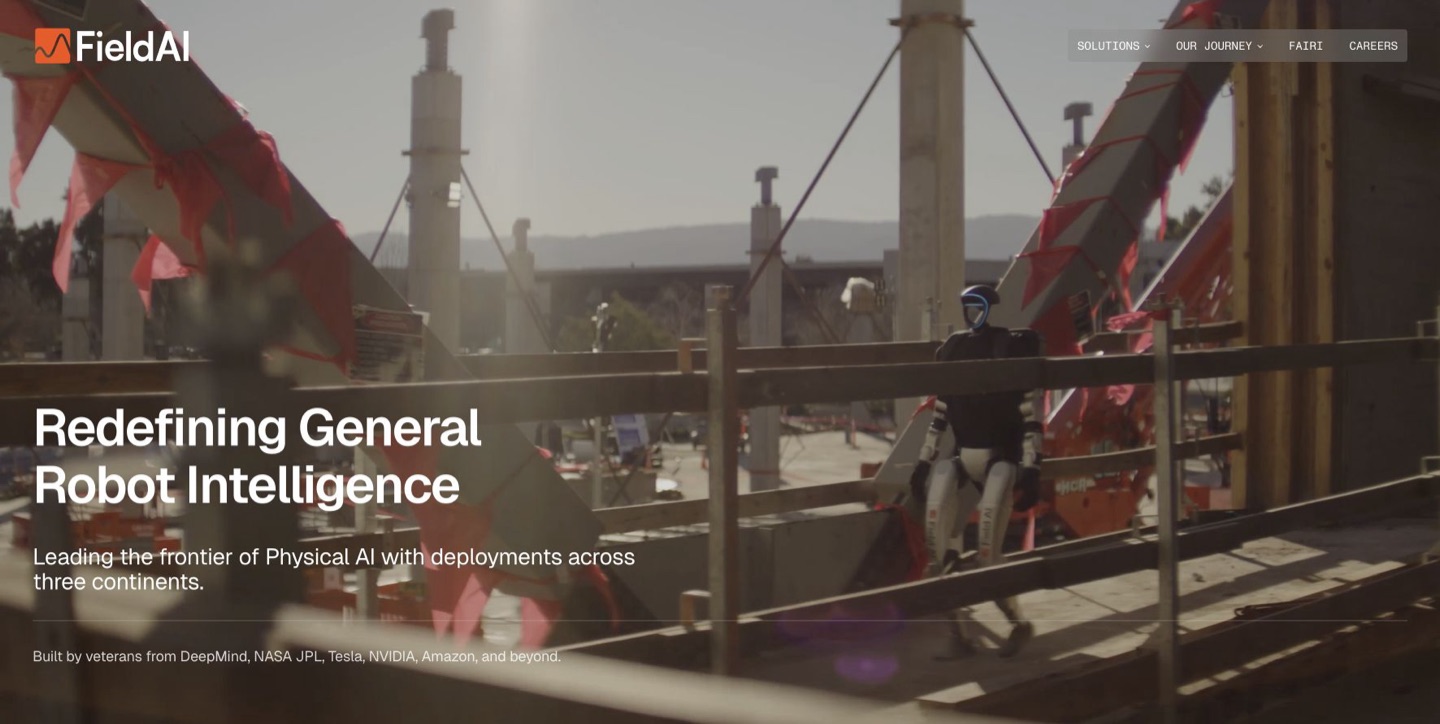
FieldAI开发跨机器人平台的自主软件,Big-D Construction提供了具名部署环境。工地路线与障碍会随施工进展变化,因此适合检验适应能力。链接案例讨论的是这一运行方向;更广泛的物料搬运等未来目标,不应计作所有现场都已交付的功能。
建筑业买方应明确当前任务,例如收集现场数据,并将其与平台长期路线图分开评估。测试变化的通道、临时障碍、连接中断,以及员工如何取回或停止机器人。再检查信息是否进入现有巡检或项目管理流程。实际价值取决于降低有用现场任务的成本,而不仅是展示同一自主软件可运行在不同机器人机体上。
值得关注的三项商业趋势
可复用模型可能降低开发起步成本。 NVIDIA的GR00T流程和Google的Gemini Robotics 2展示了感知与控制适配方面的进展。二者仍需针对客户评估;能够使用模型不等于完成部署。NVIDIA开发指南 、Google于2026年7月的公告 。
集成与服务也可能构成有价值的业务。 GXO与Agility的多年协议体现了机器人即服务:围绕明确任务提供设备、协调与持续支持。协议未披露价格或回收期。GXO公告 。
运营依据比产品发布更重要。 Amazon的Blue Jay页面于2026年2月更新,表示该系统已不再用于运营,页面未说明原因。对任何供应商,都应跟踪重复部署、续约、协助需求和每项合格完成任务的成本。Amazon更新后的公告 。
采购前的简易ROI核算
以下示例完全是假设,币种为美元。假设设备、集成和初期培训投入180,000美元;原有工作每年4,000小时,每小时价值35美元;年度软件、维护、能源和人工协助费用为42,000美元。
有效作业覆盖率指扣除停机与不支持情形后,原有工作中达到所需质量并完成的比例。
| 计算项 | 覆盖率80% | 覆盖率50% |
|---|---|---|
| 年度总产能价值 | $112,000 | $70,000 |
| 减去年度运营成本 | $42,000 | $42,000 |
| 年度净收益 | $70,000 | $28,000 |
| 简单投资回收期 | 2.6年 | 6.4年 |
净收益 = 原有工时 × 覆盖率 × 每小时价值 − 运营成本。回收期 = 安装成本 ÷ 为正的年度净收益。在这些假设下,三年回本需要约73%的有效作业覆盖率。
释放出的产能只有在避免实际支出时才成为现金节约。示例保持运营成本不变,且未计融资、税费、折旧和残值;实际性能下降时,人工协助成本可能增加。
扩大部署前,应在有代表性的班次中记录合格产出、人工协助、返工、恢复时间和总成本。将拟议AI系统与传统自动化和流程改进比较。有价值的试点应帮助解决采购决策。
研究与来源说明
本文依据企业官网、客户报告、行业统计和分析机构出版物。企业成果仍归属于各自的报告,预测属于估算,初创企业状态可能在信息截止日后变化。
图表基于明确数据和编辑分类绘制。网站截图记录所审阅页面,不是自行拍摄的产品照片,也不代表背书。
需要跨语言协调供应商的团队,可以使用VoicePing的AI会议纪要 和转写工具 支持项目记录。本文中的机器人案例均为第三方产品。