本文内容
我们的首个目标,是在专业检查前,通过图像初步摸清结构支撑部位的情况。 现场或维护团队需要向专家说明:担心的是哪一个支撑部位、它在哪里、还缺少哪些方向的图像。我们希望验证,把相互重叠的图像、空间概览和原始照片链接放在一起,能否让这份初步说明更有用。
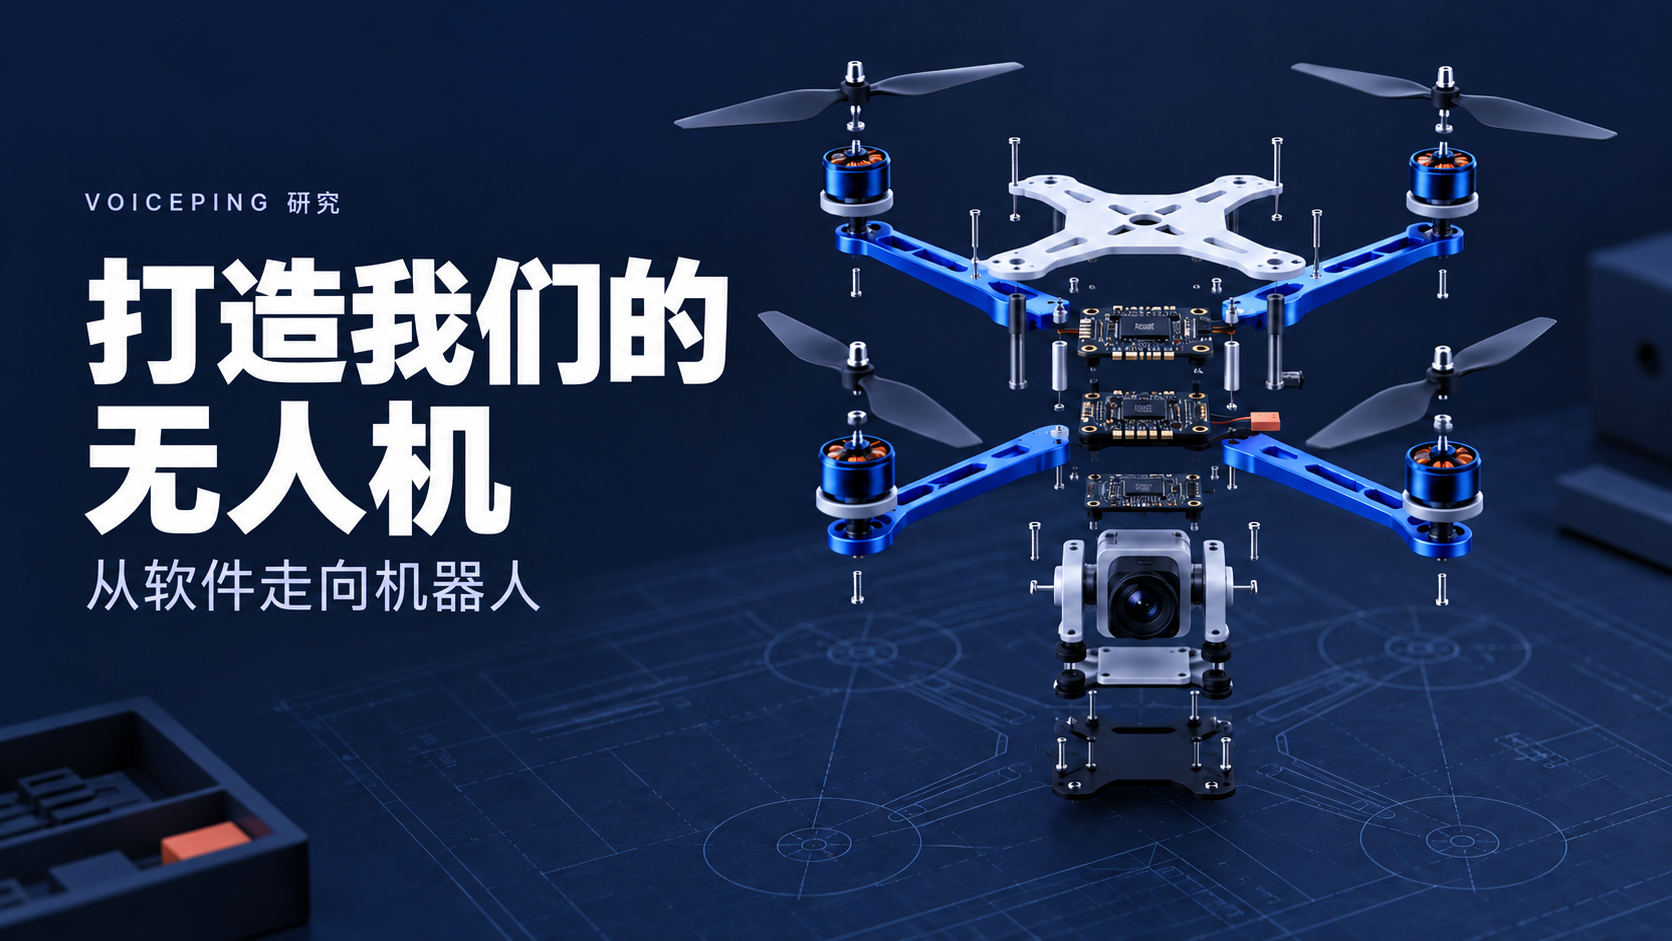
为此,我们正在内部从零开发一架无人机:围绕商用飞行部件和开源工具,设计机架、安装件及各部件的集成方案。我们设想的商业起点,是面向一项明确任务的高端专业服务,为拍摄规划和资料审查提供紧密支持。只有结果和客户需求得到验证后,才会考虑可重复交付、价格更亲民的服务。
目前,我们已有 CAD 与打印文件、基准悬停仿真,以及离线的视频转三维实验。自有机体尚未完成组装和飞行。以下场景界定了我们接下来准备验证的内容。
首个场景:给专家一份更清晰的事前说明
假设维护团队准备委托专家检查桥梁的若干支撑部位。在确定专家的工作范围前,他们需要先了解现场:谈的是哪一处支撑、目前能看到什么、哪里需要更近距离查看。缺少位置背景的照片,或没有显露数据缺口的三维模型,都可能让这份说明不完整。
拟议流程的输入和输出如下:
| 步骤 | 团队将获得的资料 |
|---|---|
| 确定要回答的问题 | 明确目标支撑部位,以及说明疑虑所需的观察视角。 |
| 采集相互重叠的视图 | 由适当的操作人员从获准位置拍摄的图像;如果必要表面被遮挡,则要求补充其他视角。 |
| 整理依据 | 与原始照片关联的空间概览,并明确标出未覆盖或不确定的区域。 |
| 准备专家委托说明 | 由人工审核的记录,说明目标区域、现有依据及下一次检查需要回答的问题。 |
这项工作是准备初步依据,不会认证结构状况、识别所有缺陷,也不能成为省略专业评估的理由。我们的需求假设是:有些团队在委托服务前,需要自行完成这类初步调查。必须访谈这些团队及接收说明的专家,确认问题是否足够常见、是否值得解决。
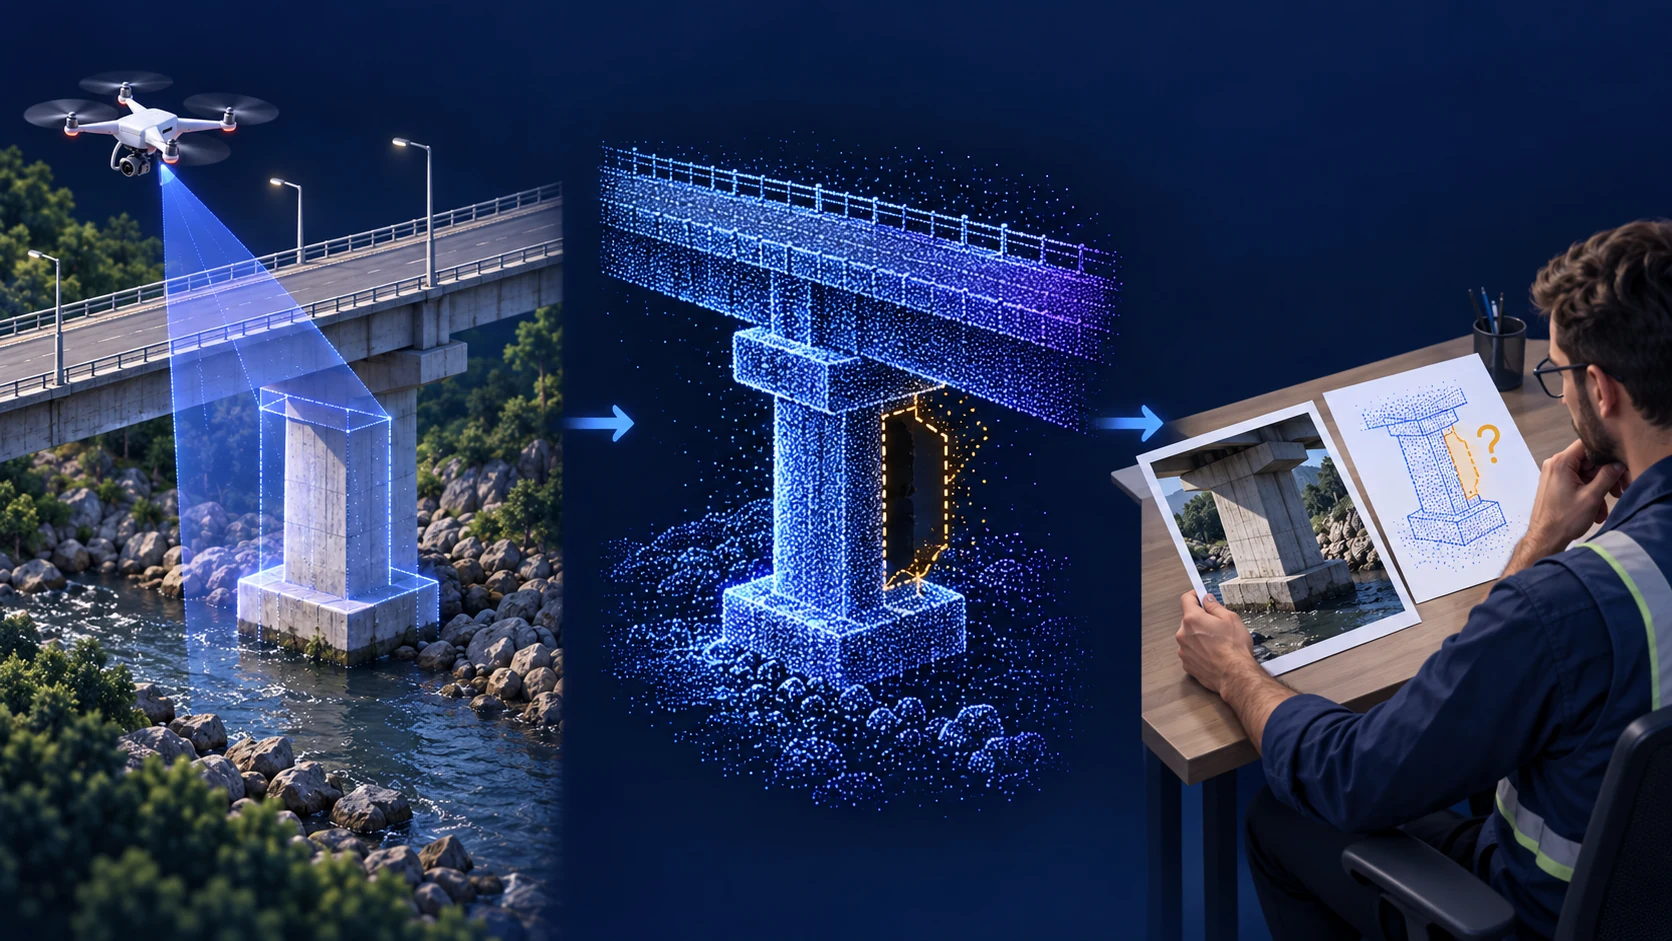
最初的拍摄测试将在小型、可控场景中进行。手持相机或商用无人机可能已经能提供足够好的输入,我们需要将这些方案与自研平台比较。复杂地形中的搜救也是潜在用途,但对可靠性、感知和响应安排的要求不同,不属于首个场景。
为什么要自建一个可以调整的平台?
无人机让我们能够研究高处视角,以及跨越结构物的观察方向。飞行也带来自身的约束:载荷、振动、能耗,以及采集有用图像的有限时间。
我们的小型四英寸四旋翼平台,就是用来研究这些取舍的。改变相机位置,会同时影响安装结构和可见表面。记录更清晰的图像,既取决于软件,也取决于运动状态。增加传感器,则会改变重量、供电和集成要求。
自行开发可以让我们有意识地改变这些关系。我们在推进和飞行控制上采用成熟部件,同时开发机械装配结构与接口。按照规划,专用飞控负责稳定机体;Raspberry Pi 伴随计算机支持相机采集、日志记录及未来的任务接口。两者之间的连接仍需完成集成。ArduPilot 的伴随计算机文档 说明了这种职责分工。
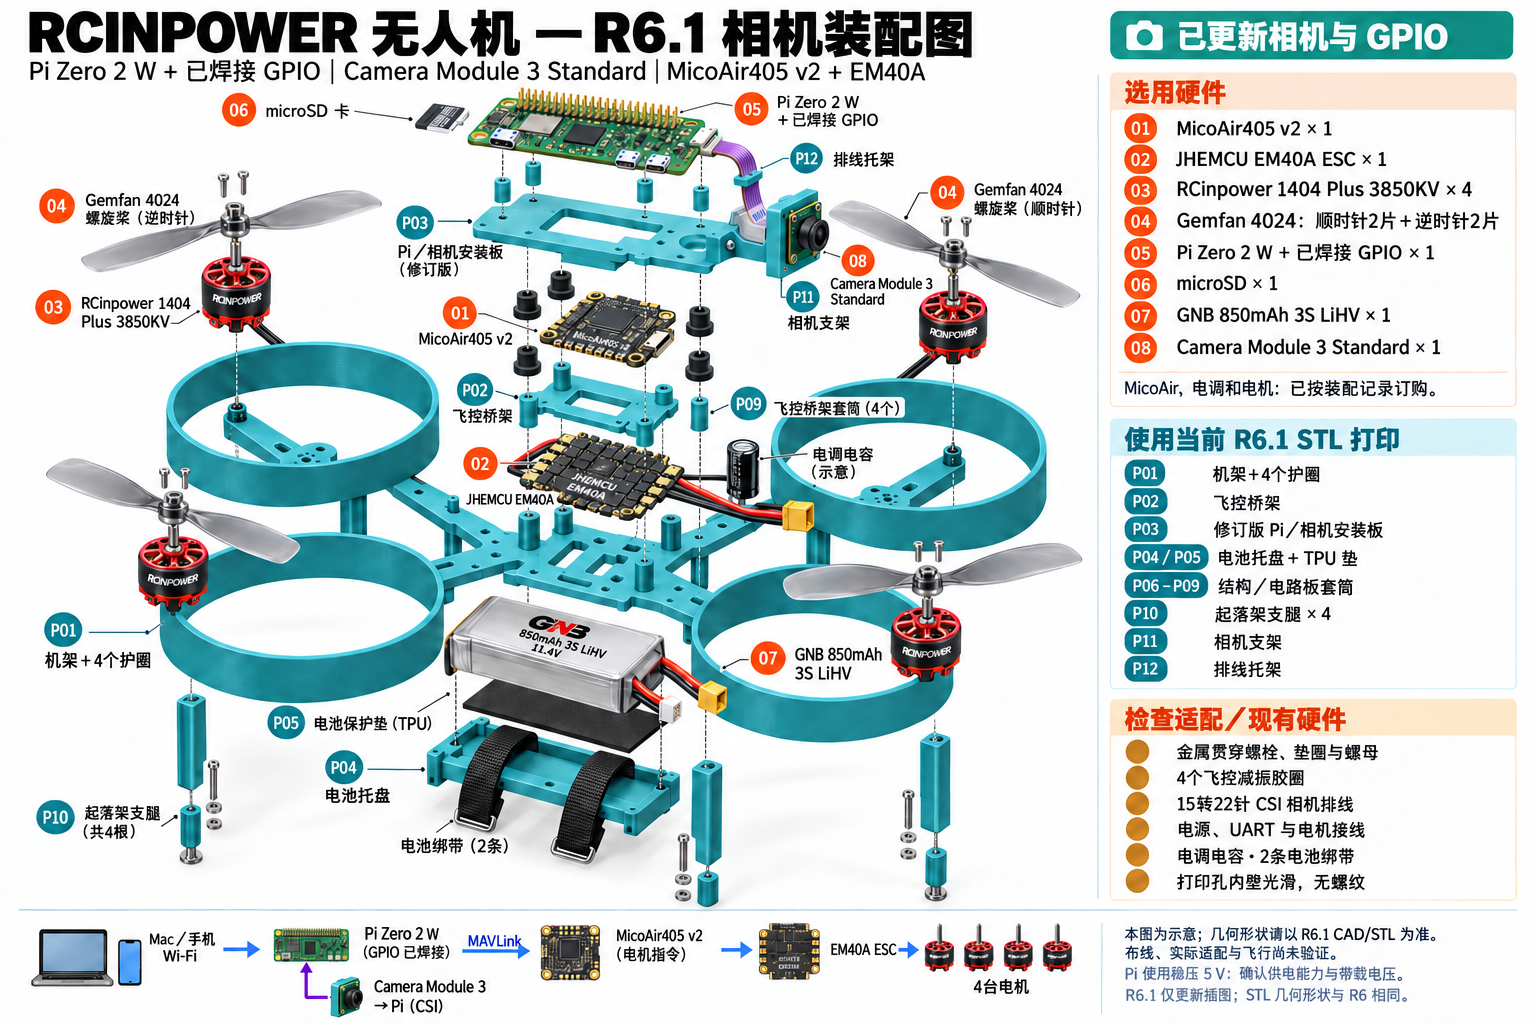
眼前的目标是得到一架可以测试的研究机。小型平台的结果将帮助我们判断后续应用适合什么硬件,也包括何时应选择现成的商用机型。
自研与采购:这些成本覆盖了什么
9 月 14 日的部件计划中,飞行硬件、Pi 记录器、接线与固定部件合计 50,214 日元;加上充电设备、设置配件和装配工具后为 80,534 日元。这些是历史规划价格,并非项目的实际支出记录。该清单早于当前配有相机的设计,不包含相机、打印件和最终紧固件。现行 R9 机体的完整成本尚未确定。
| 方案与参考成本 | 包含范围与剩余工作 |
|---|---|
| VoicePing 早期自制部件清单 用于研究与集成 部件 50,214 日元;含充电、设置与工具为 80,534 日元。 2026 年 9 月 14 日计划 | 飞行部件、一块飞行电池、遥控器与接收机、Pi 记录器、存储和接线。较高金额包含仅在尚未持有时才需要购买的工具。相机与排线、打印、最终紧固件、运费、备件、工程设计、装配和验证均不在其中。历史分项预算(英文) 。 |
| DJI Mini 5 Pro 搭配 RC-N3 一体化相机无人机参考 页面促销价 96,030 日元,同时显示 106,700 日元。 2026 年 9 月 24 日核对 | 机体与相机、遥控器、一块飞行电池及随附配件。需要兼容手机和单独的电源适配器。三维重建、依据审查、额外电池、培训及运营费用另计。该套装不包含拟议的巡检服务。 |
| Skydio X10 巡检流程 专业巡检参考 按具体配置报价 | 需要明确机体、传感器、配件及 3D Scan 等软件。应索取许可、支持、培训、备件和持续收费的明细,不能假定这些已包含在基础机体报价中。 |
历史部件预算记录的是含税价,不含运费。DJI 的金额是日本商店页面价格;本次查阅的产品文字未明确其单独税务处理方式。这些金额均为日元,没有进行汇率换算,价格和供货情况也可能变化。我们没有索取专业配置的报价。
这些价格之间的差额不能视为节省。 一个金额对应不完整的实验部件清单,另一个对应相机一体机,第三个则取决于专业配置。真正有用的比较,是交付所需依据的总成本:设备、集成、人员、软件与算力、维护、审查和重复拍摄。如果已有系统能很好地完成任务,就应购买或合作。只有当掌控实验能带来其他方式难以同样高效获得的知识时,自研才有充分理由。
从稳定飞行到有用的三维依据
开发顺序很明确:先建立可靠控制,再采集可重复的图像,重建场景,最后检查结果是否支持有用的观察。每一步都依赖前一步的质量。
我们已准备 CAD 与打印文件,并在 gym-pybullet-drones 中进行了可复现的基准悬停实验。实验采用小型 Crazyflie 模型,条件为理想化仿真环境。它帮助我们建立了查看轨迹和失败试验的方法,但没有验证自研机体。
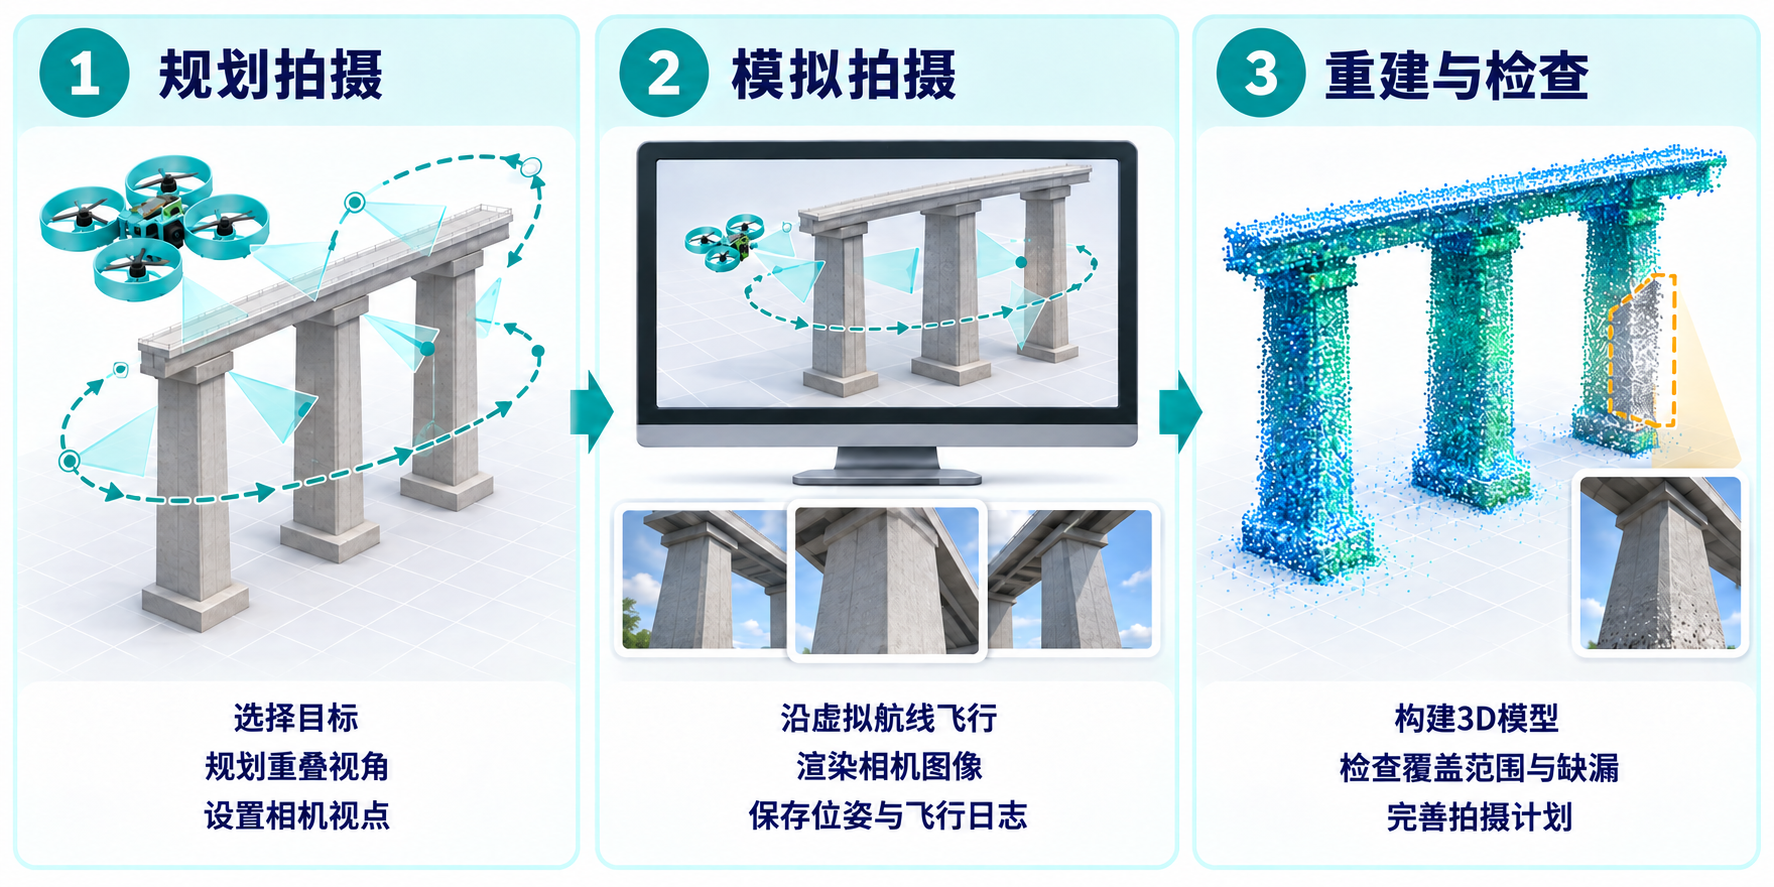
下一步的三维建图仿真将把飞行与相机采集连接起来:选择目标,沿虚拟航线渲染有重叠的视图,再重建场景并查看缺口。下图展示的是这一计划。
我们也在测试已有图像如何转化为可用的三维依据。9 月 17 日的一次实验从 26.17 秒视频中抽取 105 帧,重建了施工中的立柱。素材来自行驶中的地面车辆,用于测试分析流程,并非由我们的无人机拍摄。
COLMAP 将全部 105 帧配准到同一个重建结果中。随后,我们将相同图像输入 MapAnything Apache 检查点 。它在不使用 COLMAP 相机估计值作为输入的情况下预测几何形状。以下比较将两个结果放在共同的显示坐标系中。
看起来更完整的重建,并不一定更可靠。 MapAnything 显示了更多立柱表面和周围区域,但也出现了变厚的边缘及不相连的碎片。COLMAP 留下的缺口更多,不过保留下来的几何形状与跟踪到的图像特征更一致。两者的处理设置不同,也都没有用实地测量值核验,因此这是流程比较,而非受控的精度基准测试。
对我们的无人机来说,启示在于采集:从有用的角度获得相互重叠的视图,覆盖巡检所需的表面,并用独立测量检查重建几何。自行开发机体与相机集成,使我们能够把这些选择放在一起研究。
我们采用的研究基础
三项基础工作在项目中承担不同作用:
| 研究基础 | 对项目的作用 |
|---|---|
| Learning to Fly / gym-pybullet-drones ,IROS 2021 | 用于基准控制实验的仿真环境。自研机体模型仍需要实测参数和验证。 |
| COLMAP ,CVPR/ECCV 2016 基础研究 | 图像匹配与多视图重建,是施工立柱比较中的几何基准。全部 105 个输入帧已配准,测量精度仍未验证。 |
| MapAnything ,3DV 2026 | 在同一组施工图像上测试的学习式三维预测。预测出更多表面,并不能证明几何精度更高。 |
仿真也让我们能在改动落到硬件前先测试。关键是把有记录的虚拟设置与实测物理行为连接起来。我们计划增加机体专用的控制与采集测试,用实际观察改善模型。额外传感器和更自主的规划,应根据已得到验证的控制与定位需求引入。
在成熟市场中,我们希望贡献什么
商用无人机的能力早已超出机体本身。日本的产业生态涵盖专业巡检系统、测绘服务、远程运营、农业设备和配送网络。
近期进展也说明了这一点。Liberaware 的 LAPIS 与 TREND-POINT 集成 将三维处理接入建筑软件。ACSL 与 Preferred Networks 正在开发基于 AI 的飞行航线生成。Terra Drone 的 LiDAR 产品 支持空中及手持空间采集。这些既有能力和活跃研究方向都值得我们学习。
DJI、Skydio 与 Flyability:商用产品及分析
以下产品是无人机巡检与建图领域已有的参考对象。文档中的能力于 2026 年 9 月 24 日核对;比较按应用组织,并非市场份额排名。
| 平台与应用 | 能力及分析 |
|---|---|
| DJI Dock 3 Matrice 4D/4TD + FlightHub 2 现场监测与巡检 | 机库式远程操作与飞行排程、航线管理相连接。FlightHub 2 支持自动更新二维/三维模型、分析和定期测量报告。Dock 3 · FlightHub 2 分析: 从采集到报告的流程已经存在。硬件仍会影响结果:DJI 区分了 4D 与 4TD 的建图能力,FlightHub 2 也不能连接其他厂商的机体。我们需要评估完整流程及其集成约束。机体 FAQ |
| Skydio X10 + 3D Scan 复杂结构巡检 | 3D Scan 识别场景几何,调整采集路径、接近距离和图像重叠率。团队可以在现场查看覆盖情况,并导出图像用于摄影测量。3D Scan 分析: 自适应覆盖已经是产品能力。更近的视角、更高的重叠率和悬停拍照,需要以飞行时间及处理工作量换取细节。这些是我们采集实验的实际比较标准。采集设置 |
| Flyability ELIOS 3 Inspector / Inspector Online 日本合作伙伴:Blue Innovation 室内与狭小空间巡检 | LiDAR 辅助稳定、实时三维建图和巡检报告将观察结果放入空间背景。Repeat Flight 记录首次手动航线及采集设置,用于后续自动巡检。ELIOS 3 · 日本产品更新 分析: 可重复执行和共享巡检依据已是商用功能。重复飞行仍需要飞手监控,尤其是环境变化或存在 LiDAR 难以探测的障碍物时。这种感知方式与我们当前仅使用图像的实验不同。 |
这些平台已经把自主采集、覆盖评估、重建和报告连接起来。仅生成三维模型或调整航线,并不能让我们的工作形成差异。
我们希望贡献的,是面向现场团队及其委托专家、范围明确的初步调查流程。 我们想测试,能否围绕特定支撑部位的问题,组织采集和人工审查,减少反复设置。比较必须针对已有流程,衡量漏掉的观察、重新采集以及审查工作量。自有机体让我们能够控制这些实验;结果也会帮助判断,后续应用是否更适合成熟商用机型。
VoicePing 的软件经验也使我们关注人与人之间的交接:解释观察结果、审查不确定性、共享已经认可的结论。如果语言确实构成障碍,多语言报告可能有帮助,但必须通过客户研究确认这种需求。
这是一条待验证的方向,并非已证实的市场空白或竞争优势。其商业价值可能在于减少重复到访、人工准备工作,并提高巡检依据的可用性。我们需要与现有流程比较,也需要听取资料制作方和接收方的反馈。
行业进展与相关视频
这些参考资料展示了项目所处的成熟市场。2026 年 9 月 24 日核对的技术及业务进展分别标注了日期;较早的产品视频用于展示各公司的工作,并非对应进展本身。七项是以日本为基地的企业或集团,DJI 则作为国际平台参考。
ACSL——机体与任务规划

这是较早的工厂巡检演示,与航线生成研究不同。官方视频来源 。
技术进展 · 2026 年 9 月 10 日: ACSL 与 Preferred Networks 的 AI 航线生成进入演示阶段。机体集成及代表性环境验证仍是后续工作。公告 。
Liberaware——狭小空间巡检与三维数据
IBIS2 产品视频;下面的进展涉及另一项 LAPIS 软件集成。官方视频来源 。
技术进展 · 2026 年 9 月 15 日: LAPIS 开始与福井计算机的 TREND-POINT 集成,使 LAPIS 3D Core 输出能够直接载入点云应用。公告 。
Blue Innovation / Flyability——室内巡检

日本集成商 Blue Innovation 展示瑞士厂商 Flyability 的 ELIOS 3/Inspector 流程。官方视频来源 。
业务进展 · 2026 年 9 月 1 日: Blue Innovation 与板桥区签署城市无人机应用合作协议,并于 9 月 2 日公布。协议开启合作,演示和落地仍在其后。公告 。
Terra Drone——测绘与测量

这是企业宣传片,并非下述两款产品的演示。官方视频来源 。
相关产品进展 · 2026 年 5 月 13 日: Terra Drone 推出用于无人机采集的 Terra LiDAR 4,以及用于手持采集的 Terra SLAM TRINITY。两者的区别说明,感知平台必须适合具体任务。公告 。
KDDI SmartDrone——远程运营

KDDI 利用 Skydio 与 Starlink 在隧道工地开展的远程巡逻演示,与 UTM 认证无关。官方视频来源 。
业务进展 · 2026 年 9 月 16 日: KDDI SmartDrone 与 NTT DATA 成为日本首批获得国土交通省认证 UTM 服务提供者 ID 的两家企业,用于支持飞行计划协调。这不取代单次运行需要满足的条件。公告 。
Aeronext / NEXT DELIVERY——物流与巡检研究

SkyHub 地空物流说明视频;船舶巡检仍处于开发中。官方视频来源 。
业务进展 · 2026 年 9 月 1 日: Aeronext 加入 Exa 的 Physical AI Platform 项目。它将与 Forcesteed Robotics 合作,开发并验证融合无人机采集、AI 分析和数字孪生的船舶巡检。公告 。
Yamaha Motor——农业航空
Yamaha 2019 年技术资料库中的 YMR-08 视频。该机型与获得认证的 FAZER R 系列不同。官方视频来源 。
认证进展 · 2025 年 9 月 12 日: 五款 FAZER R 系列工业无人直升机取得日本第二种型式认证,消息于 9 月 25 日公布。这是已经建立起来的专用航空业务。公告 。
DJI——机体、机库与运营软件
Dock 3 产品视频。DJI 是企业一体化运营的国际参考对象。官方视频来源 。
技术进展 · 2026 年 9 月 23 日: FlightHub 2 在 Dock 3 Virtual Cockpit 中新增基于激光指向的三维线条与区域绘制,相关几何形状可作为地图标注使用。更新说明 。
未来市场与 VoicePing 的机会
市场预测认为无人机运营还将增长。Impress 在 2026 年 3 月报告中预计,日本无人机服务市场将从 2025 财年的约 2,711 亿日元,增长至 2030 财年的 5,115 亿日元。该类别涵盖巡检、建筑及其他应用,并计入内部自营活动的估算价值。Impress 预测与市场定义 。
全球方面,Drone Industry Insights 在 2026 年 5 月预测,民用无人机市场将在 2026 年达到 444 亿美元,2035 年达到 830 亿美元。其范围包括商业、休闲及军民两用活动中的民用部分。这两项预测描述的是更广泛的行业,都不是 VoicePing 拟议巡检流程的市场规模估计。Drone Industry Insights 预测 。
当前可见的问题
相关资料指出了新参与者可以尝试改进的三个具体方向:
- 可靠覆盖复杂结构。 美国 FHWA 一项于 2025 年 9 月更新的研究指出,它评估的该机构已批准系统,在钢桥梁、桁架和支撑构件周围难以采集完整状态数据。这是在特定环境中有记录的接近与覆盖问题。FHWA 巡检研究 。
- 提供重建可靠性的清晰依据。 MapAnything 的 2026 年 1 月论文指出,处理几何输入中的噪声与不确定性仍存在未解决的局限。我们的实验同样未验证尺度和测量精度。有用的初步说明必须让审查者追溯到照片,并识别重建尚未证明的内容。MapAnything 的局限 。
- 连接不同设备选择。 FlightHub 2 支持第三方算法和自动化流程,但不能连接其他厂商的机体。组合使用不同采集系统的团队,仍需评估记录如何汇总。因此,互操作性是一个具体的设计问题;客户是否对另一款工具有未满足的需求,仍待验证。DJI FlightHub 2 FAQ 。
VoicePing 进入这一市场的理由,是让采集到专家判断的过程更值得信赖,并降低重复开展工作的成本。 新参与者需要改善必要视角的获取、缺失依据的清晰程度,以及准备一份被认可的说明所需的工作量,才能创造价值。这些结果必须与普通照片及现有商用巡检流程比较。
机体和三维重建研究为我们提供了验证这项主张的方法;现场表现与客户价值仍需证明。我们希望围绕依据质量、审查工作量,以及交付有用结果的总成本展开竞争。我们希望提供的产品价值,是更好的巡检依据。