本文內容
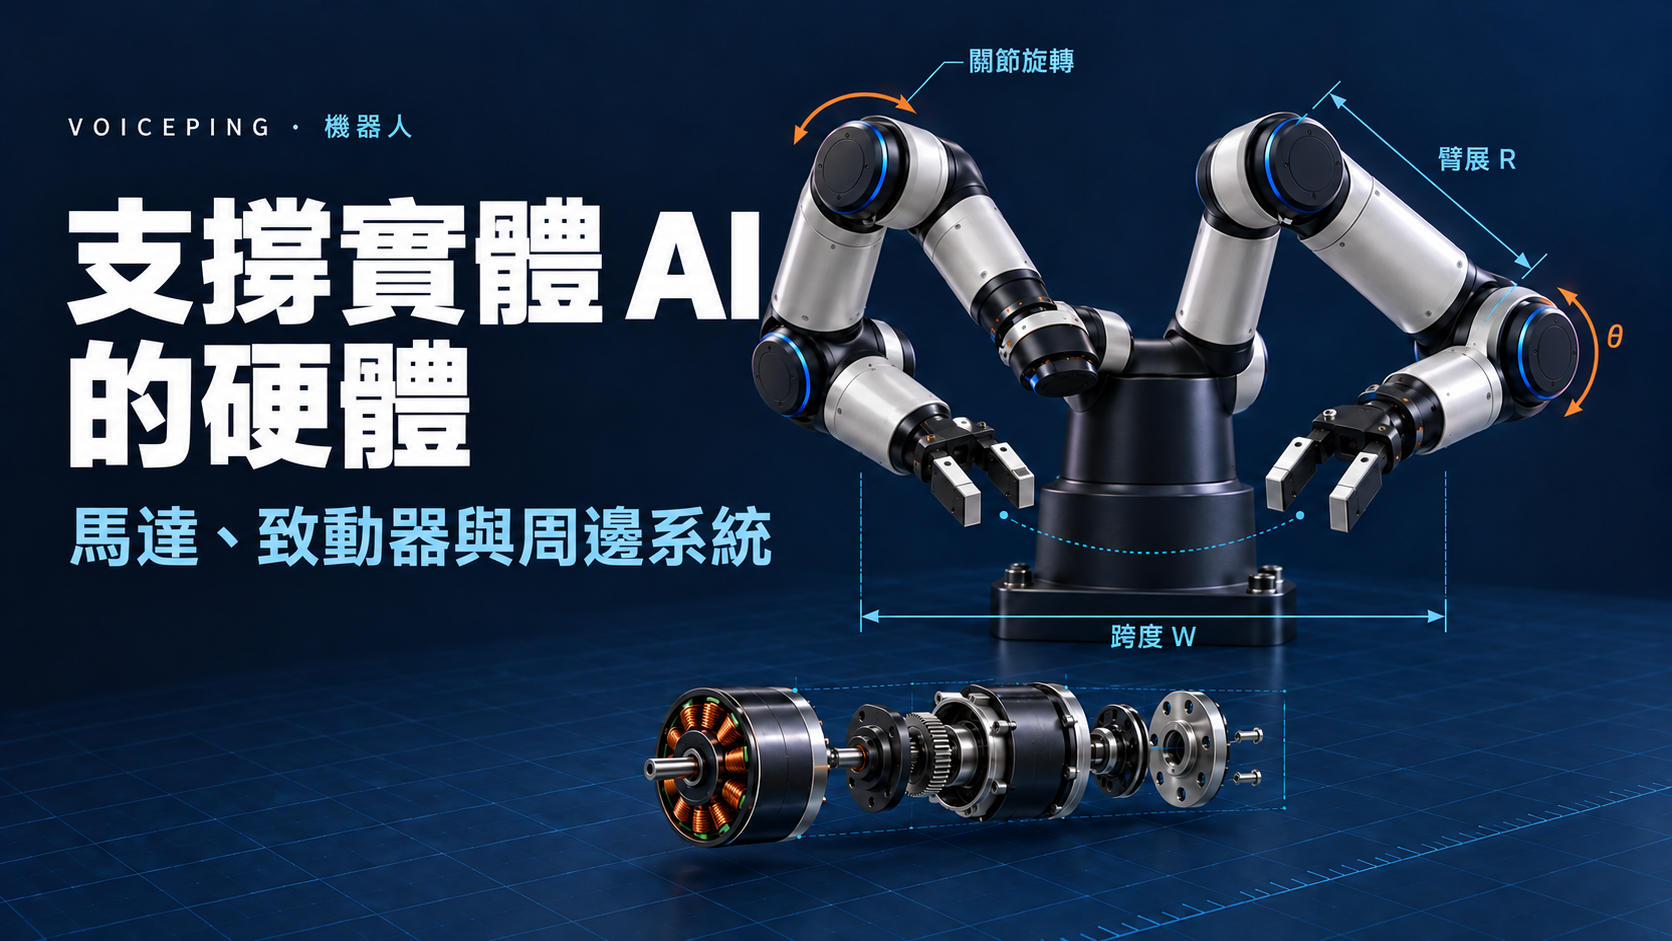
實體 AI 硬體將感知連結到伸手、搬運、接觸與恢復等動作。本文以我們的 FORTE 手臂開發為線索,串起各項硬體選擇。
產品參考資料已於 2026 年 10 月 16 日確認。插圖僅為概念示意;實際運轉限制以所選製造商的規格為準。
1. 機械基礎
我們選擇了 FORTE 的開源設計 ,並依實際馬達、安裝座與皮帶輪調整幾何形狀。透過印表機操作空間模擬,將工具接近方式、間隙與結構裝配連結起來。
機器人形態、工作空間與自由度
碰到零件只是任務的一部分,工具還需要朝向正確的方向。位置與朝向合起來就是位姿。
工具位姿由兩部分組成
位置
三個位置軸:x、y、z。
朝向
繞三個軸的旋轉決定朝向。
自由度(DOF)表示機械手臂可獨立控制的關節運動數量。

五軸、六軸與七軸有何不同


圖片來源:LeRobot · Universal Robots · Franka Robotics(圖中有兩台 FR3,每台七自由度)。
夾爪開合屬於獨立的工具運動。手臂軸數增加,不代表臂展一定更大。
任務始終決定工作空間
手臂軸數說明位姿自由度。臂展、工具與零件的總質量、接近角度、循環時間及間隙,決定這些自由度如何用於任務,以及各關節承受的負載。
從幾何形狀到關節負載
幾何形狀、搬運質量與運動決定關節扭矩及速度。
結構、負載路徑與末端效應器
只有手臂能支撐工具與零件,臂展才有意義。負載會經由夾爪、腕部與連桿傳到底座。

- 1零件重量+作業作用力
- 2夾爪接觸+保持
- 3腕部軸承+安裝結構
- 4手臂連桿剛性+對準
- 5底座緊固件+基礎
負載始於接觸處
工具是負載路徑的第一環。平行夾爪、吸附與自適應手指以不同方式抓持零件,也透過不同的接觸形式將負載傳給腕部。
平行夾爪
平行夾爪的接觸幾何、墊片摩擦與加速度決定抓持能力。夾持力額定值可能指單個手指,也可能指兩個手指的合力,因此相同數值可能代表不同的保持力。
吸附
吸附透過密封接觸保持零件。表面密封、有效面積、洩漏與真空供應決定保持力;失去密封或真空供應時,零件可能脫落。
自適應或專用工具
自適應或專用手指配合零件形成接觸。順應性、損傷風險、工具質量與釋放間隙決定其是否適合任務。
從夾爪到腕部
夾爪將負載傳入腕部,由軸承、軸承座、安裝結構與緊固件共同承受徑向、軸向及傾覆負載。馬達軸承的限制與此輸出支撐結構不同。
THK 交叉滾柱軸承展示了複合負載的支撐方式。線束會隨關節運動,因此線材配置還需考慮整個行程內的彎曲半徑、應力消除與防夾間隙。
經連桿傳到底座
腕部之外,連桿繼續向上游傳遞負載。截面深度、補強肋、無支撐跨距與軸承間距決定剛性;材料與製程則影響結構在負載下維持幾何形狀的能力。
| 製程 | 影響結果的因素 |
|---|---|
| 列印聚合物 | 積層方向、潛變、嵌件拔出、預壓與軸承座配合。 |
| 切削加工鋁件 | 厚度、基準、配合公差、刀具可及性與軸心對準。 |
從幾何形狀到可重現的零件
- 1
可編輯 CAD
可編輯 CAD將關節軸線、參數化幾何與關鍵配合保存在同一設計原始檔中。
- 2
製作檔案
幾何資料透過 STEP 檔案交換實體,以網格檔案供列印使用,並以圖面標示配合與軸承座公差。
- 3
列印設定與配合
我們準備 FORTE 零件的列印時使用了Bambu Studio。PrusaSlicer也是一種選擇。列印方向、支撐、材料設定檔、配合試片與後處理都會影響裝配配合。
Bambu Studio 與 3MF 專案
3MF是一種儲存網格、單位與中繼資料的檔案格式。Bambu Lab 的Bambu Studio會將模型、列印板配置及印表機、線材與製程設定儲存為專案。這能保留列印準備工作;可編輯 CAD 仍是設計原始檔。切片軟體專屬的設定不一定能在不同應用程式或版本間轉移。
工具、零件、相機、安裝座與活動線束會改變質心,進而改變關節扭矩、慣量與撓度。質量與剛性將結構設計連結到接下來的驅動要求。
製作範例:SO-101 列印零件與組裝 · ALOHA 2 夾爪與相機配置。
2. 驅動與運動
臂展與搬運質量決定關節需求。我們的 FORTE 步進馬達基礎方案,以及腕部皮帶輪和纜索檢查,串起下方的馬達與傳動比較。
關節需求與完整致動器
這些結構負載在各關節處轉化為扭矩、速度與剛性的要求。重複執行任務還增加了一項條件:輸出能持續多久。
將任務轉化為關節需求
遠離關節的質量
輸出扭矩工具、零件與連桿透過重力、加速度、摩擦及接觸對關節施加負載。臂展越長,力臂越大。
移動至目標位姿
速度與剛性軌跡速度決定關節移動的快慢;剛性與軸承位移會影響工具穩定時的撓度。
重複同一循環
工作週期與熱限制短時峰值扭矩與持續運轉對同一關節提出不同要求。冷卻與恢復時間決定峰值能多頻繁地重複。
一份關節規格將這些條件連結起來: 扭矩—速度工作點、連續及峰值持續時間、容許撓度、軸承負載與冷卻條件,都在關節輸出端描述同一個任務。
完整致動器的內部結構
這些要求針對整個致動器,包括馬達、傳動、支撐、回授與驅動器。閉迴路控制依測量值調整指令;額定值則適用於組裝後的完整單元。

連續運轉與峰值運轉
無論關節採用搭配完成的模組,或由獨立零組件組裝,都需考慮相同的運轉限制。
整合式關節/智慧伺服
介面較少馬達、齒輪傳動、回授與電子零組件已完成搭配。
仍需注意:工作週期、軸承力矩、通訊協定、控制模式與維修空間。
馬達+減速機+驅動器
配置較有彈性依負載、配置與維護需求搭配零組件。
仍需注意:軸心對準、聯軸器、軸承、編碼器位置、調校與散熱路徑。
參考資料:Oriental Motor 選型資料 · maxon 馬達資料。承受重力負載的軸可能需要另外設計保持煞車。
從關節需求到馬達選擇
馬達在致動器內提供運動,傳動機構改變其輸出。兩者共同滿足同一關節的需求。
馬達技術

同一關節需求可採用不同類型的馬達方案。馬達、驅動器與回授共同決定可達成的性能。
| 比較項目 | 有刷直流 ↗ | 混合式步進 ↗ | BLDC / PMSM ↗ |
|---|---|---|---|
| 適用情境 | 車輪、泵浦、低成本減速驅動。 | 分度或直角座標運動、中速機械手臂。 | 動態關節、連續旋轉、扭矩控制。 |
| 扭矩與速度 | 固定電壓下,扭矩隨速度升高而下降;齒輪傳動決定輸出。 | 低速扭矩較大;高速時,電感與反電動勢限制電流。可用範圍需參考實測曲線。 | 在匯流排電壓限制導致相電流下降之前,電流決定扭矩。 |
| 效率與發熱 | 存在電刷、接觸、摩擦與繞組損耗;堵轉時即使不運動也會發熱。 | 輕載時,受調節的相電流仍可能偏高;降低保持電流有助於減少損耗。 | 仍存在銅損、鐵損與逆變器損耗;保持扭矩也需要電流。 |
| 精度 | 需要回授;背隙與負載撓度仍然存在。 | 微步可改善平順度與解析度,不代表負載下能獲得同等精度。 | 編碼器、調校、齒槽效應、減速機與剛性決定精度。 |
| 回授 | 編碼器+控制器 → 位置/速度伺服。 | 開迴路無法確認位置或每一次失步;閉迴路增加回授,但恢復能力仍有限制。 | 轉子位置支援換相與扭矩控制;接近零速時需注意無感測器方案的限制。 |
| 成本與複雜度 | 採用 H 橋;伺服運轉還需感測、調校與維護。 | 相關資源容易取得;共振、電流設定與加速度影響性能。 | 需要三相逆變器、電流感測與換相;整合式關節將這些功能封裝在一起。 |
能量流向何處
上述發熱差異來自各類馬達與驅動器將電力輸入轉換成運動的方式。規格表中的峰值效率描述的是一個工作點,而機器人任務會在加速、移動、煞車與保持之間切換。
包含驅動器在內的電力輸入。
↘ 熱量與其他損耗
軸端的機械功率。
- 加速
- 移動
- 煞車
- 保持/待機
速度為零,軸功率也為零。保持負載仍可能消耗電力。
煞車會改變能量平衡。再生煞車改變能量流動方向。
馬達是否適合取決於工作循環
實際機器人使用的馬達類型
- 步進Oriental Motor OVR ↗
四軸、五軸與六軸手臂,採用具免電池絕對位置回授的 αSTEP AZ 馬達。
- 步進ST Robotics R17 ↗
微步驅動的混合式馬達與編碼器監控。這是標準 R17 的配置,高速型號有所不同。
- 無刷Unitree G1 ↗
製造商標示採用內轉子永磁同步馬達。人形機器人的運動與整合需求不同於桌上型手臂。
這些是架構範例,並非相同條件下的速度或工作週期比較。
參考資料:maxon 馬達資料 · 自適應微步驅動 · ODrive 控制。效率與精度取決於馬達/驅動器系統及其運轉條件。
傳動設計的輸入條件:扭矩—速度曲線、電流限制、轉子慣量與回授要求。
傳動與驅動架構
馬達扭矩最終仍要傳到腕部。將腕部驅動馬達移向手臂上游,會改變連桿承載的質量分布,並在馬達與同一腕關節之間加入傳動機構。
腕部承載自身馬達
驅動部位於腕部,因此上游關節需要連同工具一起支撐並加速這份質量。
從上游驅動同一腕部
腕部馬達位於手臂較上游,纜索或皮帶透過滑輪傳遞運動;路徑配置與順應性也成為驅動系統的一部分。
只有腕部驅動的位置改變。同一腕關節以紫色圈標示,其他關節馬達維持灰色。將質量移離腕部可降低其對上游慣量的影響,但遠端傳動也增加路徑配置與順應性。間隙、剛性與維修空間仍是同一機械路徑的要求。
配置之後,考慮減速
無論馬達位於何處,關節所需的扭矩與速度都可能不同於馬達軸。減速不只改變這個關係,也改變輸出端感受到的馬達慣量。
齒輪間隙、彈性剛性、軸承負載與維修空間。
馬達移位、路徑配置、張力、伸長與打滑。

機構取捨
負載、空程、剛性、效率與壽命決定適用的傳動機構。
| 驅動器 | 典型用途 | 選型依據 |
|---|---|---|
| 行星 ↗ | 通用關節、車輪、外購減速機構。 | 背隙等級、級數、軸承承載能力與壽命。 |
| 諧波 ↗ | 小型化的高減速比定位。 | 順應性、摩擦、柔輪疲勞與工作週期。低背隙≠無限剛性。 |
| 擺線 ↗ | 重載工業關節、衝擊負載。 | 軸承、偏心對準、精度與質量。列印零件缺乏工業耐久性的佐證。 |
| 同步皮帶 ↗ | 遠端馬達、直線軸。 | 張力、嚙合、皮帶輪尺寸、剛性與間隙。 |
| 繩輪/纜索 | 輕型末端機構、對接觸敏感的手臂。 | 預張力、伸長、打滑、端部固定與行程。 |
| 直驅/QDD | 動態、可反向驅動的關節。 | 馬達扭矩、電流、熱預算與感測。QDD 採低減速比,直驅不使用減速機。 |
質量也會反過來影響系統:腕部安裝的減速機增加上游扭矩需求;遠端驅動則增加路徑配置與順應性因素。
參考資料:APEX · Harmonic Drive · Nabtesco · FORTE 皮帶/繩輪 · Berkeley 列印減速機。
需要看完整關節
連桿、安裝結構與工具構成負載路徑,回授呈現由此產生的運動。
圖中幾何為示意。QDD 沒有通用的減速比界線。馬達質量距離上游關節越遠,就會與搬運負載一起增加更多轉動慣量。
3. 運轉中的機器人
主機 → Pico 2 → 驅動器的路徑仍在規劃中,通電測試尚未進行。模擬 顯示,移動底座擴大了可達範圍,但也延長了循環時間。實機精度與可靠性仍未量測。電子系統文章 接著介紹電路、控制器、配線與電源方面的選擇。
回授與感知
機構讓工具運動,回授告訴我們它如何運動;感知再將這項運動與零件、治具及兩者的接觸連結起來。

了解手臂的位置
工具靠近治具時,編碼器回報關節運動。在剛性傳動中,可由馬達角度與減速比估算輸出角度;輸出編碼器則直接觀測。但兩者都無法量測連桿彎曲。
溫度感測與行程參考描述運動周圍的運轉限制。它們回答的問題與相機不同:機器人內部正在發生什麼?
定位零件與治具
RGB(彩色)影像呈現外觀與特徵,深度資訊補充場景幾何。像素本身不是具有實際尺度的座標,材質、光線與遮擋也可能限制有效深度資料。相機位置決定可取得的視角。
固定相機
穩定的全局視角遮擋及與底座的對位決定涵蓋範圍。
腕部相機
近距離細節近距離觀察也伴隨活動線材、手眼校正及不斷變化的視角。
基準標記是固定在場景中的已知黑白圖案。實測尺寸為已校正的相機估算治具位置與朝向提供參考。
ArUco 圖案如何辨識參考標記
在OpenCV ArUco 中,DICT_4X4_50表示一個圖案家族,ID7選擇其中一個圖案。它們是識別碼,而非座標。已知標記尺寸、白色邊界、原比例列印、校正、光線與可見性都會影響估算。
工具到達時,了解接觸狀態
治具位姿描述接觸應發生的位置。直接式力/扭矩感測器量測局部負載,馬達電流估算則包含模型不確定性。觸覺感測器補充局部接觸或壓力分布。之後可透過力、視覺或其他獨立觀測確認零件是否確實就位。
VoicePing 機器人控制原型將相機輸入與文字指令連結到取放任務。同一頁面也結合這項應用背景,記錄了網路攝影機與 LiDAR 實驗。
支撐觀測的硬體
| 觀測對象 | 範例/第一手資料 | 整合考量 |
|---|---|---|
| 關節角度 | AS5048A· 磁式/SPI | 磁鐵對準、精度,以及安裝在馬達端或輸出端。 |
| 腕部力/扭矩 | ATI Mini45 Titanium | 量測範圍、過載、介面及工具/重力補償。 |
| 相電流量測 | TI INA240· 放大器 | 分流電阻+ADC+馬達模型;並非直接量測接觸力。 |
| 溫度 | TI TMP117· I²C | 熱接觸安裝方式;電路板讀值可能落後於繞組溫度。 |
| 行程參考 | Omron D2F | 額定值、作動力、超行程與輸入訊號調理;一般開關不是具安全等級的系統。 |
| RGB 場景影像 | Pi Camera Module 3 | 鏡頭、對焦、曝光、安裝結構與主機介面。 |
| 近距離場景深度 | RealSense D405 | 量測距離、視野、材質、USB 頻寬與安裝結構。 |
| 局部接觸形狀 | GelSight Mini | 接觸區域、安裝結構、彈性體磨耗與處理;補充場景視覺。 |
觀測 → 位姿估算 → 運動 → 結果佐證。
頻寬與校正和解析度同樣重要。標記位姿是參考;電流不是接觸力的真實基準值。
電源、驅動與運算
感測器與關節匯入同一電氣系統。電力經驅動器送至馬達,指令與回授則將驅動器連到控制器與主機。

電力經驅動器到達馬達
| 馬達/致動器 | 驅動器範例 | 關鍵限制 |
|---|---|---|
| 有刷直流 | H 橋+電流感測;TI DRV8876。 | 匯流排/堵轉電流、發熱與保護;定位需編碼器回授。 |
| 兩相步進 | 電流調節驅動器;Pololu DRV8825。 | 相電流限制、相容匯流排電壓、冷卻與暫態。 |
| BLDC / PMSM | 相容回授的逆變器;ODrive S1。 | 匯流排/電流限制、馬達參數與再生能量吸收端。 |
| 整合式匯流排伺服 | 內建驅動器+廠商匯流排。 | 電壓、接腳定義、協定與同時運轉需求依致動器而異。 |
驅動器匯流排電壓與完整循環中的需求決定電源選擇。Mean Well LRS-350-24是一款標稱 24 V · 14.6 A · 350.4 W的產品範例;是否適用取決於加速、輔助設備、突入電流、溫度降額與過載行為。馬達相電流不能直接相加作為電源電流。
煞車可將能量送回匯流排,而電源通常無法吸收這部分能量。S1 文件規定每台驅動器配一個煞車電阻,並遵守電阻值、脈衝能量、工作週期與冷卻限制。
指令經過三種不同角色
主機解讀任務
Pi 5執行 Linux、相機、規劃與日誌工作。對於較重的策略模型,若實測延遲、記憶體、電力與冷卻條件合理,可採用 GPU 主機。
控制器處理本地時序
Pico 2與ESP32執行韌體,處理定時 I/O、編碼器、step/dir 或匯流排橋接。GPIO 傳遞邏輯訊號,而非繞組電力。
驅動器產生馬達輸出
電流調節靠近馬達進行。回授、調校、限制與停止行為取決於所選驅動器及控制模式。
這些角色透過額定匹配的線材、連接器、分路保護、直流轉換與應力消除連接。Pi 5 需要穩壓 5 V;涉及市電的組裝需要外殼、保護接地與合格人員作業。重力負載在停止時也需要保持。
ROS 2負責傳遞訊息;ros2_control將關節狀態與指令連到驅動程式。URDF/Xacro描述幾何形狀、軸線與限制;MoveIt 2將模型與場景轉換為軌跡。即時行為仍取決於硬體與介面。
電子系統與軟體介面補充說明
經典 ESP32 的TWAI 需要外接 CAN 收發器;還需考慮晶片型號、3.3 V 邏輯與隔離。Pi 的27 W USB-C 電源可作為供電參考。電子系統文章進一步介紹電路與配線。
其他工具:Gazebo / MuJoCo用於模擬;OpenCV / LeRobot用於視覺與策略;KiCad用於電路圖;RoboDK用於離線程式設計。模型、時序、回授、故障處理、作業系統/驅動程式支援及授權共同界定可用的技術組合;開發版文件可能包含尚未發布的介面。
對於輸送帶與既有設備,VoicePing 的應用評估將硬體、視覺與控制連結到同一工作流程。
進入驗證:這些電力與訊號路徑定義了系統,使其任務性能、運轉限制與故障回應能被量測。
組裝、校正與驗證

運動、感測與電源最終讓我們回到任務本身:在要求的循環時間與運轉限制內,正確放置零件。
我們的手臂尚未取得整合測試佐證。工作台上的極性、回授、電流限制、支撐與停止行為,加上經過校正的關節、工具與相機參考,將構成帶負載任務量測的基礎。
從運動到可量測的結果
準確度與重複性取決於工作空間及負載。獨立的就位、釋放與恢復佐證,將運動量測連結到工作流程。
| 任務揭示的內容 | 支撐結果的佐證 |
|---|---|
| 任務性能 | 放置、完整循環時間、就位與釋放。明確約定限制、失敗與人工介入,成功率才有意義。 |
| 重複運轉 | 採用具代表性的負載與工作週期,檢查溫度、漂移、磨耗與保持能力是否符合零組件限制。 |
| 中斷運轉 | 在受控條件下測試指令遺失、過期視覺資訊與卡住情況,檢查停止、重力負載保持及恢復行為。 |
| 再次製作或維修 | 受控的零件及組裝/校正版本、重複的產線末端測試、更換、重新校正與維修時間。 |
驗證(Verification)指滿足要求;確效(Validation)指解決工作流程中的問題。VoicePing 機器人概念驗證將任務與約定的成功、循環時間及介入標準連結起來。
隨機器人保留的佐證
rosbag2記錄附時間戳記的指令、狀態與感測器訊息。結果量測、限制、通過/失敗影片,以及硬體、韌體、軟體與校正版本,讓結果可追溯。
正式投入使用還需要危害分析、防護功能、可靠性及可重複的製造/維護,並由配線、製作、檢驗、備品與供應商紀錄支持。展示證明可行性,持續累積的佐證才支持發布。
回到最初的任務
抓取 → 調整朝向 → 就位 → 獨立放置佐證。
硬體的各個環節,最終在可量測的任務結果中匯合。