本文內容
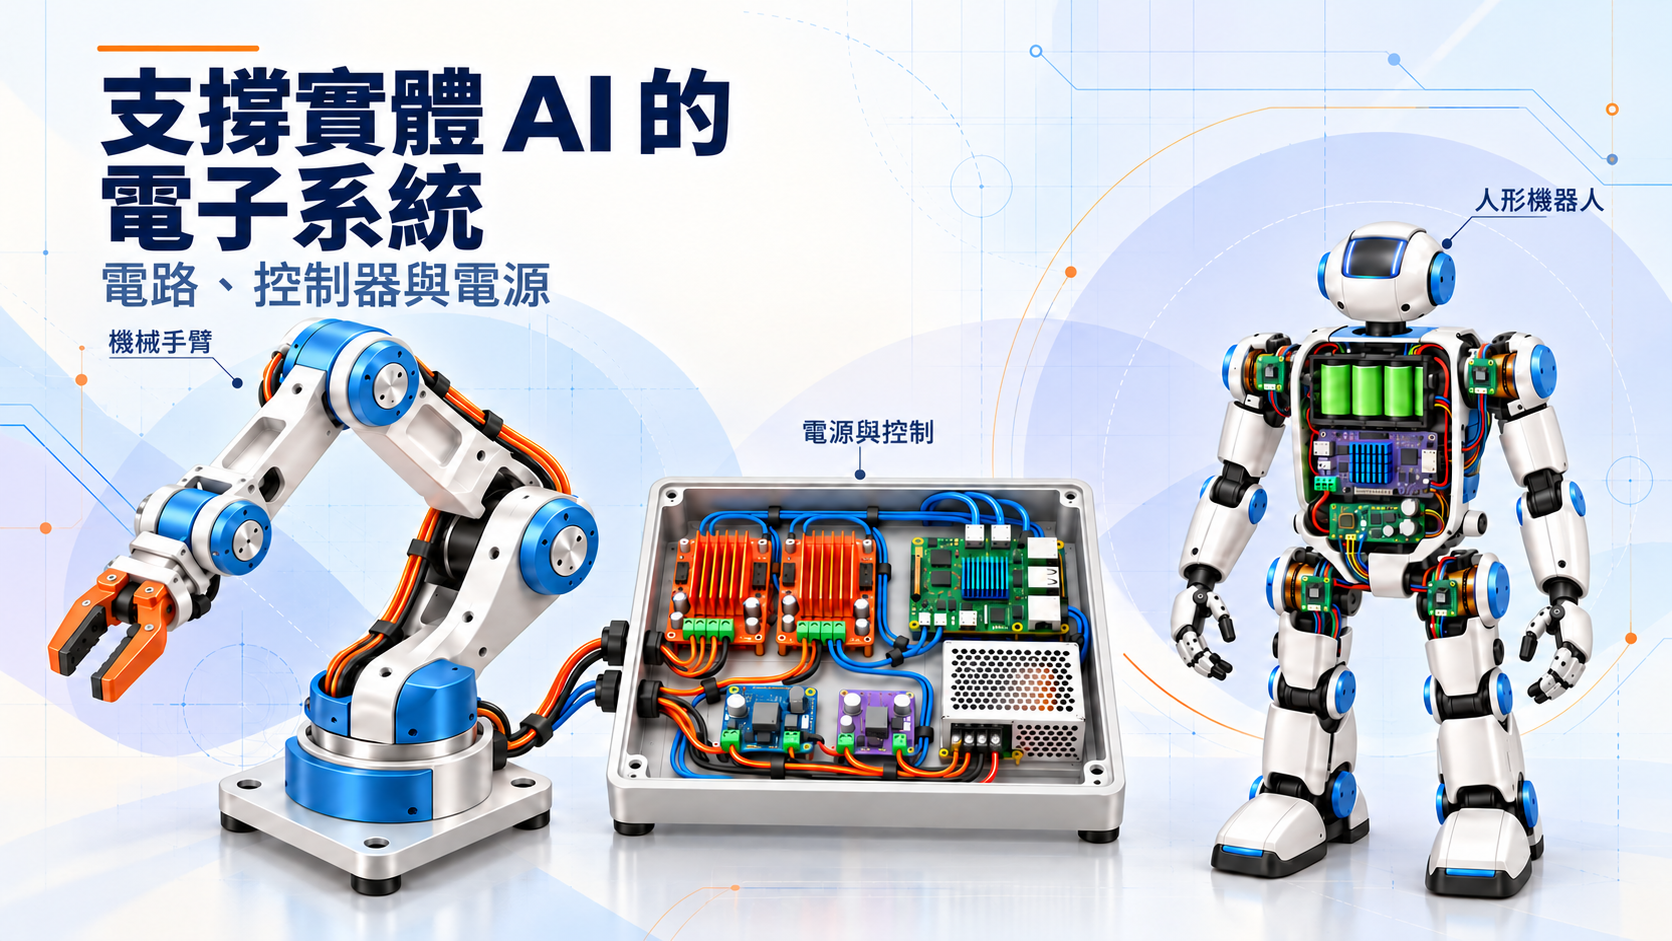
VoicePing 的機械手臂電子系統開發從Pico 2、獨立馬達驅動器與供電規劃開始。我們沿著訊號與電力的路徑,釐清各塊電路板如何協同運作。
電路與電子元件
機械手臂首先需要區分運動指令與執行動作所需的能量。即使更換了致動器,這項區別仍然成立。
為什麼最初的電路將控制與功率分開
最初的 FORTE 規劃將Pico 2與獨立步進馬達驅動器搭配使用。控制器下達運動指令,驅動器為馬達供應電流。
主機處理應用程式,Pico 負責運動訊號。我們將訊號路徑與馬達供電電路分開考量。
電路讓動作成為現實
另行進行的 ESP32 台架測試呈現了這條路徑:指令轉化為馬達與皮帶輪的動作。
可攜式機械手臂使用STS3215 智慧伺服馬達;後來的 BLDC 實驗又將馬達、編碼器與驅動器分開。這些屬於不同的開發配置,並非同一台機器的完整物料清單。
控制器周圍有哪些元件
小元件各有其功能:切換電流、穩定電源、介接訊號、保護負載、轉換電壓,以及提供便於維護的連接。

我們的物料清單包含電容、電阻、電晶體、抑制二極體與邏輯緩衝器。一起看各元件的功能,比單看採購清單更容易理解。

無刷關節在此基礎上加入了轉子回授與電流控制。FOC 依轉子位置調節電流。


研究中的比較對象
moteus r4.11
我們將其整合的 FOC、編碼器與 CAN-FD 控制,和自行選用的模組配置進行比較。
回授帶來了什麼變化
可攜式機械手臂的開發紀錄中,曾回報過載反應導致夾爪扭矩解除。物體掉落了。這讓我們將回授與故障時的行為視為同一個課題。

驅動器的電流調節並不能告訴我們關節實際到達了什麼角度。我們下達的指令與機器人量測到的狀態,是兩種不同的資訊。
釐清電路的職責後,接下來要決定由哪塊板負責哪項工作,以及資訊如何傳到關節。
02控制器與配線
區分主機運算、嵌入式運動控制與馬達驅動器的本地控制後,機械手臂的電路板選型就更清楚了。
為什麼最初規劃以 Pico 為核心

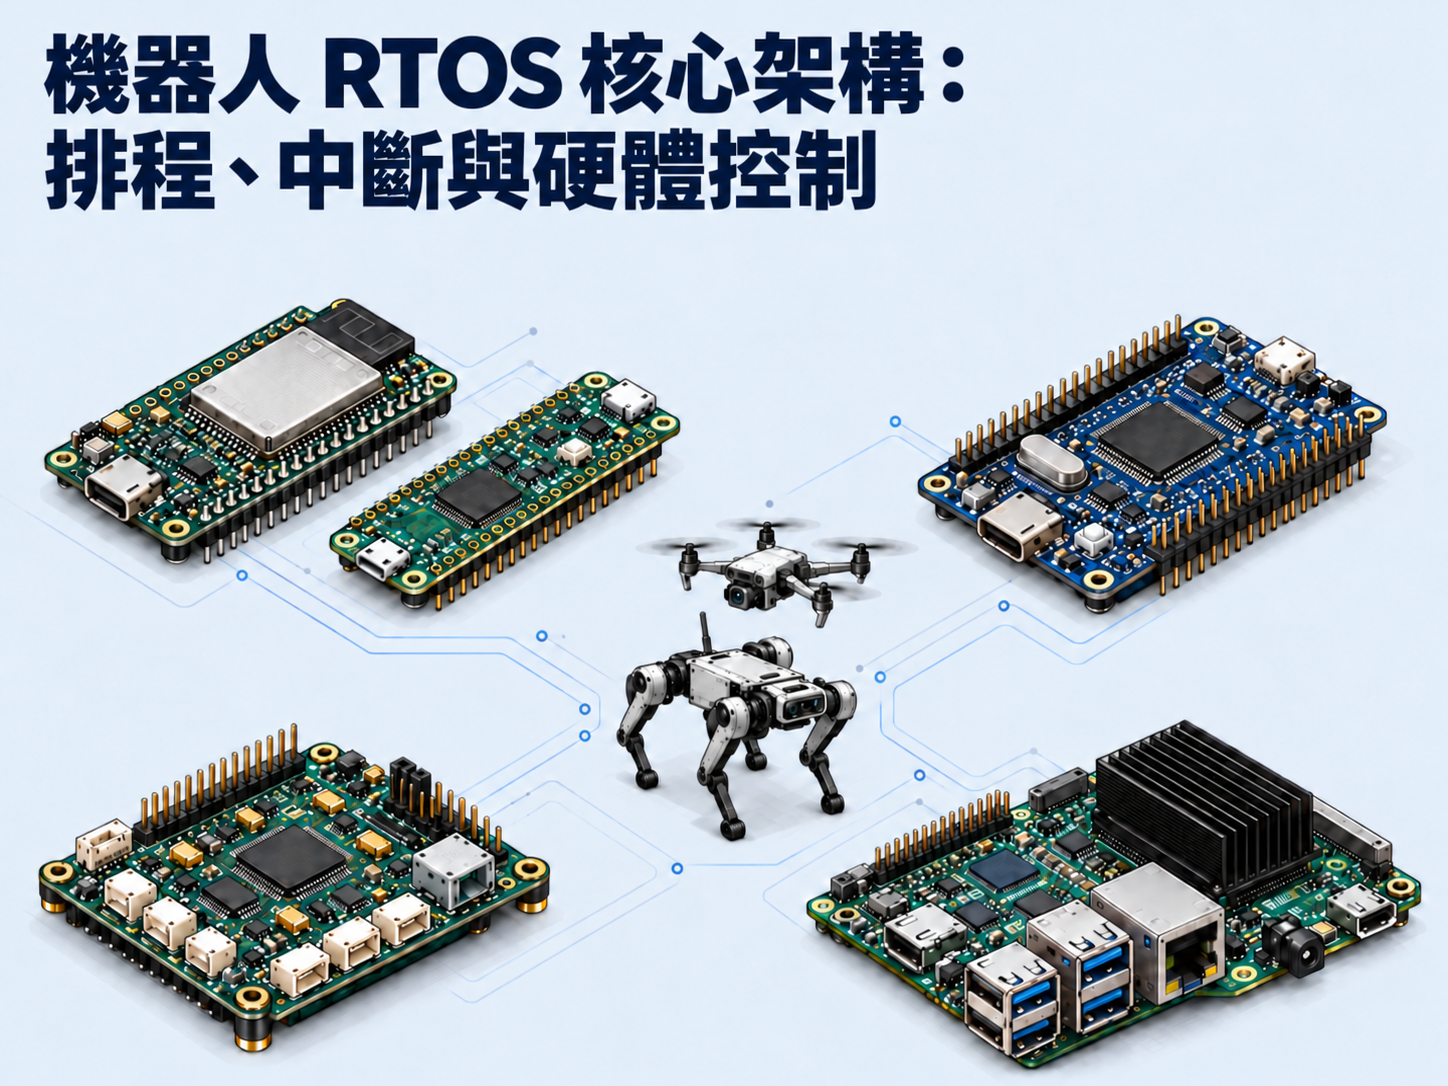
Pico 2是最初運動控制器規劃的核心。我們也探索了ESP32-S3在控制與攝影機處理上的用途,並用Raspberry Pi說明主機電腦的角色。
我們的選擇依據:時序、介面、運算能力、供電與散熱。
一台機械手臂不需要同時配齊這三塊板。實際工作負載決定了組合方式。
一道指令如何到達關節
我們將感知、通訊與關節控制分開。每一環都需要在適當的時間取得正確資訊。
為什麼要做一個簡單的 HTML 馬達測試介面
本機 HTML 介面將步數預設、方向、連線狀態與活動紀錄集中在一起,讓重複進行的台架測試更容易比較。
各條連線傳遞什麼資訊
指令+遙測
運動請求
定址控制+回授
分散式通訊
SPI 與 I²C 用來連接鄰近周邊裝置。肢體匯流排需要相符的介面與配線;選用合適的moteus驅動器時,可能不再需要獨立的 Pico。
主機更新與高速本地馬達控制迴路負責不同任務。我們將時序視為系統問題,而不是單一的「AI 速度」。
從語言到機械手臂動作
我們的自然語言機器人控制原型呈現了更完整的過程:語言請求最終仍需轉化為運動指令,傳遞給機械手臂。

線束也成為設計的一部分
配線審查發現,規劃曾提出將細的 30 AWG 線材用於一般電源線束。這促使我們一起考量電流、線材長度、關節運動,以及維護操作空間。

與負載和介面相符。
柔軟度、彎曲空間、應力消除。
可辨識的線端與穩固的連接器。
GPIO、驅動器輸入與馬達電源軌屬於不同的電氣域。介面設計必須考量各自的臨界值、電流需求、極性與隔離條件。
釐清指令路徑與線束後,我們繼續追蹤能量路徑。從選擇電源開始,逐步了解機器人在運動、保持與停止時如何使用電力。
03供電與可靠運作
機械手臂電子系統需要不同的電源軌。運動、保持負載與停止,對供電系統提出了不同要求。
為什麼選一台 24 V 電源只是開始
最初規劃使用LRS-150-24,後續採用更大馬達的提案使用LRS-350-24。我們將這兩套配置分開比較。
我們在容量規劃中考量了運動、保持、啟動需求、配線損耗與發熱。馬達相電流的設定值不能直接相加,當作直流電源電流。
電力經相容的驅動器送至馬達繞組。
另行進行電壓轉換,或使用電路板指定的輸入電源。
適用於所選的 DS3225 類規劃,並非適用於所有伺服馬達。
最初的夾爪範例使用Pololu 6 V 穩壓器。更換致動器後,必須重新評估所需的電壓與電流。
保護、散熱與停止都屬於同一套設計。僅有提案中的繼電器與重設按鈕,並不能確認機器人的實際停止行為。
停止行為為供電設計帶來的課題
關節減速或下降時,能量可能回流至直流匯流排。除了電源如何供能,我們也必須考量回流能量的去向。

ODrive的文件介紹了電阻煞車;moteus的文件介紹了回生限制與磁通煞車。這些是不同驅動器提供的功能選項,並非我們已在 XDrive MINI 上驗證的功能。
切斷電源也會改變機器人的物理行為。
夾爪報告讓斷電的物理後果變得具體:失去保持扭矩,可能使抓取物鬆脫,或使承載的連桿發生移動。
我們目前能確認什麼。
下一步證據需要說明什麼。
我們已有元件檢查、夾爪觀察與台架測試影像。但完整機械手臂的行為仍需另行量測。
下一步證據需要將任務、負載、配置與運轉時間連結起來。這樣,AI 指令才能轉化為有用的實體作業。這種從任務連結到系統的思路,也貫穿於VoicePing 的客製化機器人開發。
電路→控制器→線束→電源→證據
來源與開發筆記
如何理解這些範例
FORTE 規劃、可攜式機械手臂與 BLDC 原型機分屬不同開發階段。插圖用來解釋功能,產品連結用來指出範例;它們並非精確電路圖或產品照片。
台架介面沒有位置感測器,顯示的是指令要求的旋轉量。停止脈波後,保持供電可能仍然存在。完整機械手臂的性能、最終配線、韌體與停止行為仍需整機量測。
元件筆記包含 100 µF 電解電容、0.1 µF 陶瓷電容、1 kΩ 與 10 kΩ 電阻、1N4007 二極體、2SC1815 電晶體,以及 SN74AHCT125N 緩衝器。繼電器線圈電壓與接點允許負載屬於不同額定值。已報告的感測器暫態變化,需要重複取樣並檢查訊息完整性。
內部資料記錄了規劃與報告中的觀察結果。製造商及專案資料支持技術說明。研究核對日期:2026 年 10 月 19 日。插圖為概念示意,電路板照片為提供的參考資料。