本文內容
實體AI將感知與推理轉化為實際工作: 搬運包裹、為工具機上下料、除草、輔助醫療處置或檢查基礎設施。對企業而言,價值取決於工作是否能夠衡量,以及完成工作的全部成本。
本文整理了兩張圖表、五大應用領域與25家新創公司介紹,資訊查核日期為2026年9月6日。建議先看市場估計,再從圓形圖找到相關領域,最後比較各家公司與現場調整需求。
什麼是實體AI?
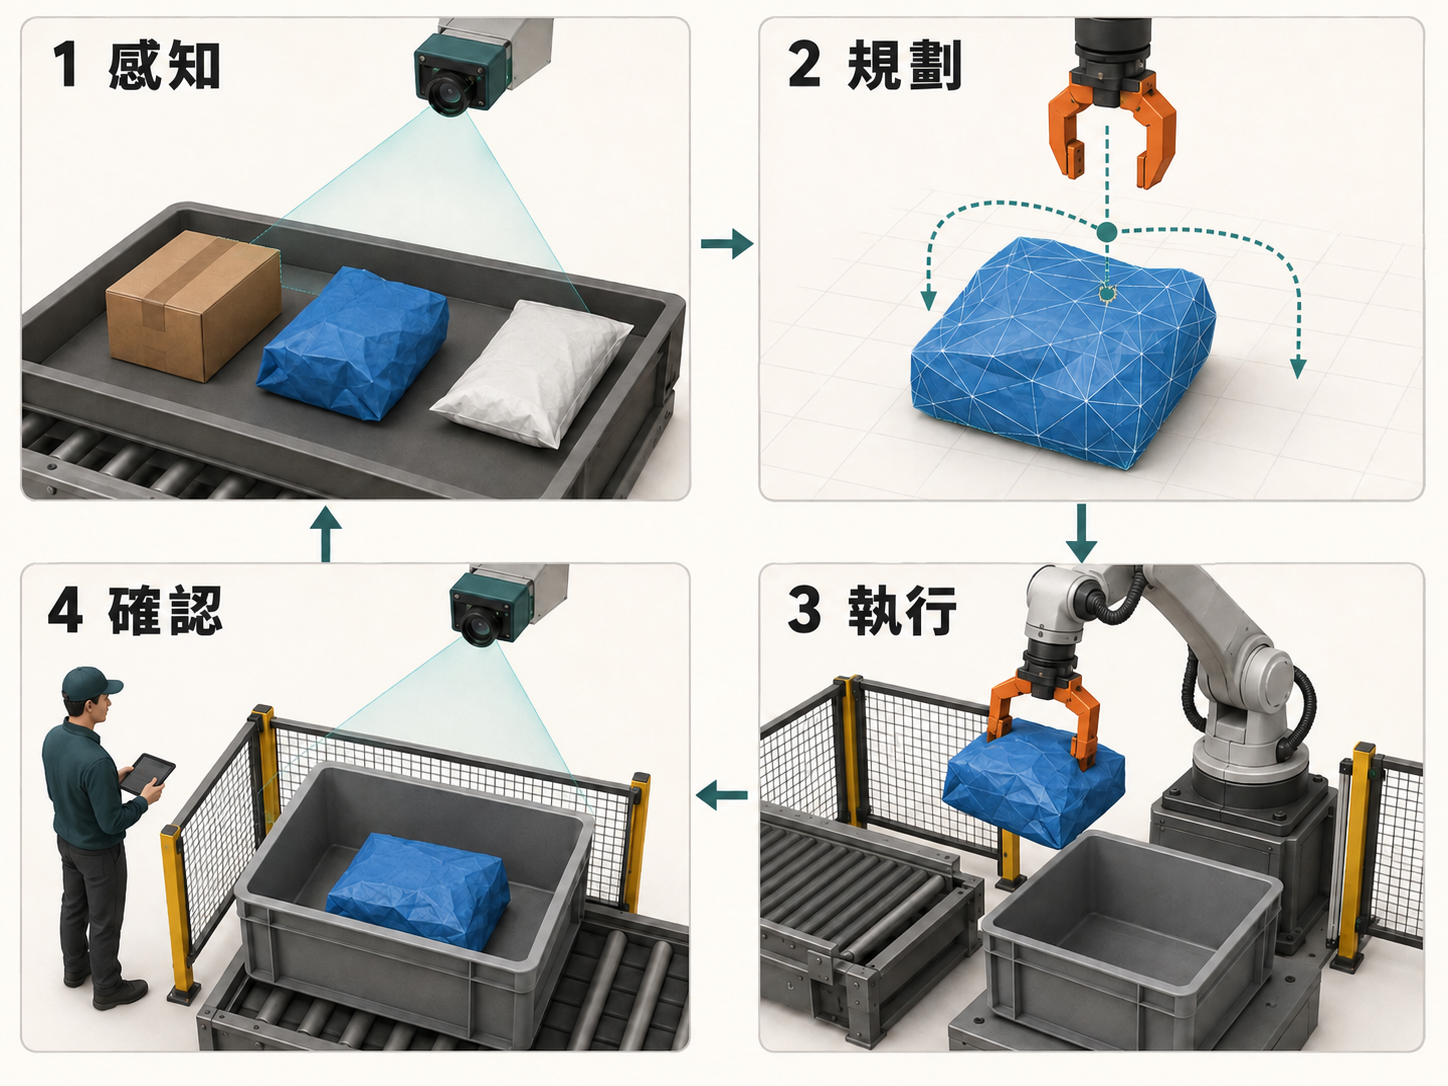
實體AI將AI連結到能感知周遭環境並採取行動的機器。例如,包裝機器人辨識出不同的包裹後,會調整抓取方式、移動包裹,再確認放置結果。人形機器人只是其中一種機體;輪式機器人、機械手臂或專用設備往往更適合特定工作。較廣的定義還包含車輛與智慧基礎設施。Deloitte概述 。
市場規模估計:成長空間有多大?
這裡的市場價值是預估市場營收,而非新創公司的股權估值。MarketsandMarkets估計市場在2026年為15億美元,預測2032年達152.4億美元,並提出47.2%的年複合成長率。這是該出版機構針對其所定義實體AI類別的估計,並非已觀察到的銷售總額。2026年4月報告 、4月3日出版方公告 。
其他經常被引用的估計,回答的是不同問題:
| 發布機構與時間 | 估計 | 範圍 |
|---|---|---|
| PwC,2026年6月 | 2030年約4,500億美元 | 其定義的核心實體AI市場 |
| Goldman Sachs,2024年2月 | 2035年380億美元 | 人形機器人的可服務市場 |
| Morgan Stanley,2025年5月 | 2050年約5兆美元 | 人形機器人的長期情境 |
不要將這些數字合成一條成長曲線,也不要加總。 它們的定義、預測期間與假設不同。商業計畫應在選定區隔中,估計可接觸的客戶與特定工作的支出。
實際需求方面,IFR報告指出,2024年工業機器人安裝量為542,000台,使用中的數量為466.4萬台。其2026年6月簡報將2025年初步安裝量列為621,000台,年增15%;最終結果原定9月24日公布。這些數字包含傳統機器人,並不是實體AI的專門普查。IFR確定統計 、初步更新,第4至5頁 。
應用圓形圖:五大領域與五種業務目的
圓形圖依主要目的將應用分組。等分的扇區僅表示類別,不代表市占率、採用率或相同的商業成熟度。 有些公司跨足多個領域,但本文依討論的工作流程,各列一次。這是經過選擇的業務地圖,並非實體AI的完整分類。
依應用情境整理的25家值得關注的新創公司
「值得關注」指的是具備相關產品,且有技術進展、客戶活動或臨床開發的公開依據。這是編輯選出的名單,不是排名或投資建議。依據從試驗到實際營運不等,各公司的階段標示用來呈現這項差異。
這些公司網站截圖擷取於2026年9月6日,僅Gecko Robotics圖片於9月20日更新。點選即可放大,來源連結可確認原始頁面。網站圖像與主張屬於各家公司,並不表示效能已經過獨立驗證。
製造業:製造與組裝
目的: 在零件或位置改變時,改善搬運、工具機上下料與組裝。調整項目: 夾爪、治具、機台介面、力道限制與產品換線。衡量每個排定工時內的合格零件數及重工情況。
1. Figure
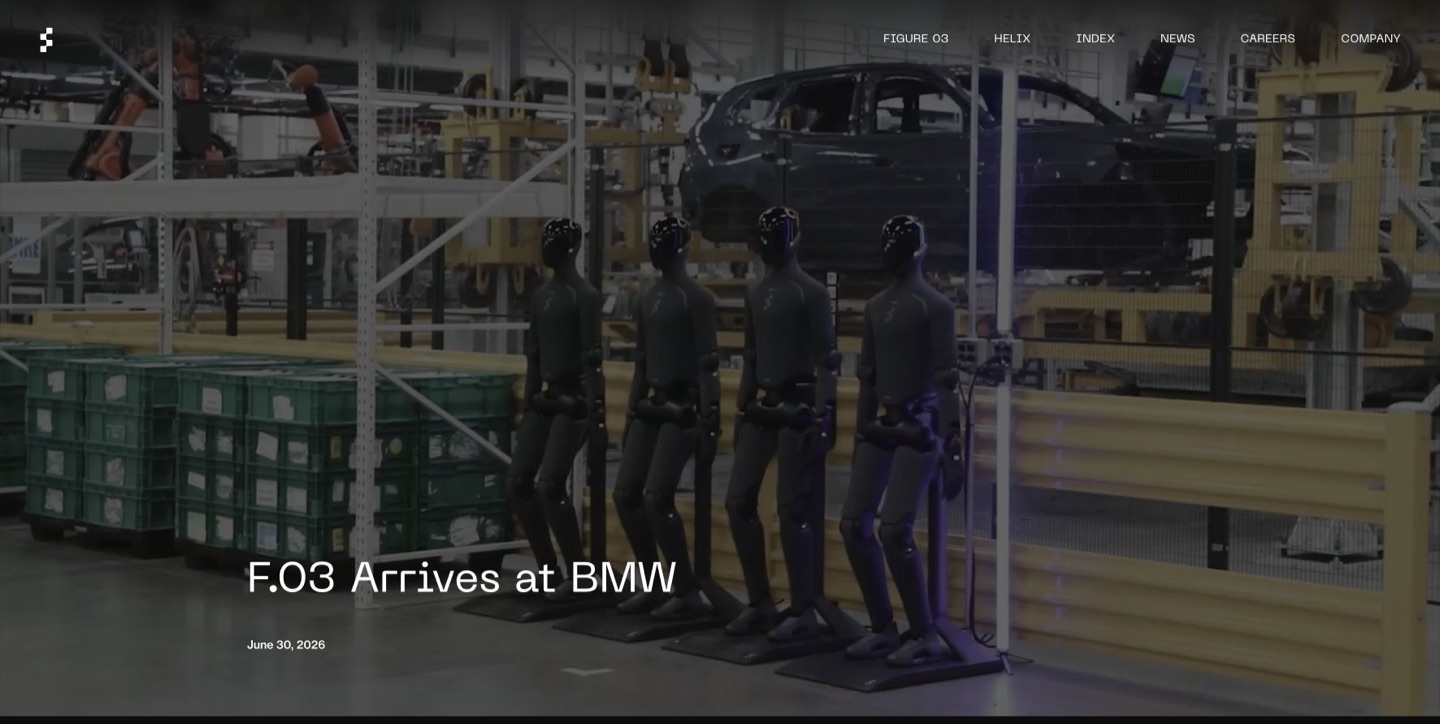
Figure的BMW案例說明人形機器人可能有用的原因:工作結合了零件抓取,以及機體和推車的移動。在2026年6月示範 中,Figure 03處理來料方向不固定的零件排序。這與先前Figure 02的鈑金件上料不同,機器人世代也不同。不能把其中一項的依據當成另一項已量測的生產成果。
汽車零組件供應商採購時,要問的是這種彈性能否抵銷步行機器人的成本與複雜度。有用的試驗應涵蓋完整班次,包括難處理的零件方向、推車重新定位、抓取失敗與重新啟動時間。比較每個排定工時的合格排序數,以及固定機械手臂、重新設計的治具和現行人工流程。示範成功證明可行性,卻沒有揭露這些營運經濟指標。
2. Apptronik
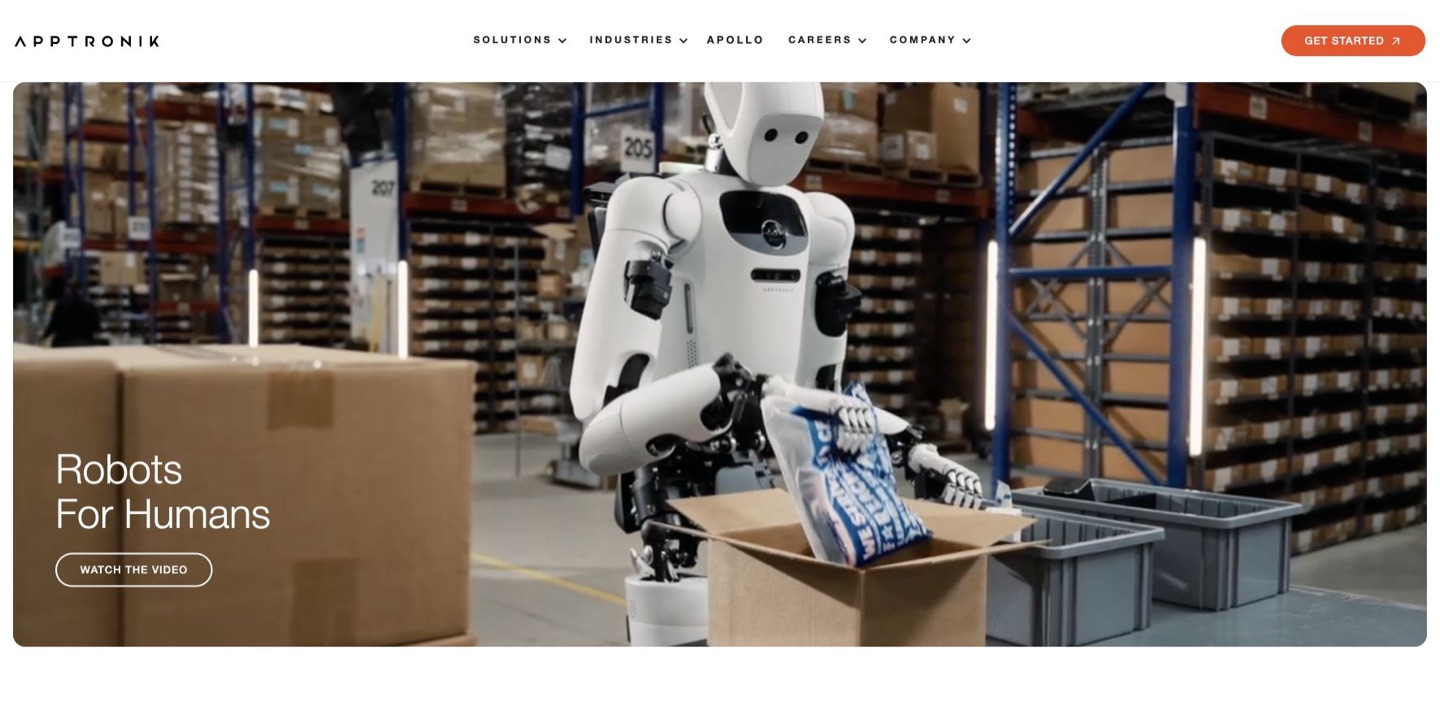
Apollo適合從製造工作站之間的重複工作切入。與Jabil的合作 列出配套備料、檢查、分類、產線旁配送及治具放置等試行工作。Jabil也參與Apollo本身的製造。這兩種角色要分開看:合作夥伴協助製造機器人,並不等於所有提出的工廠應用都已商用運作。
買方應先精確定義一項交接,例如把完整套件送到治具,再於測試後增加其他工作。計算不完整套件、工作站使用中造成的等待、充電中斷及操作人員介入。吸引人的可能性在於,同一台機器人可以隨任務變動而重複使用;但經濟性取決於每項工作的教導時間與支援,以及工廠配置或零件組合改變後維持運作的需求。
3. Standard Bots
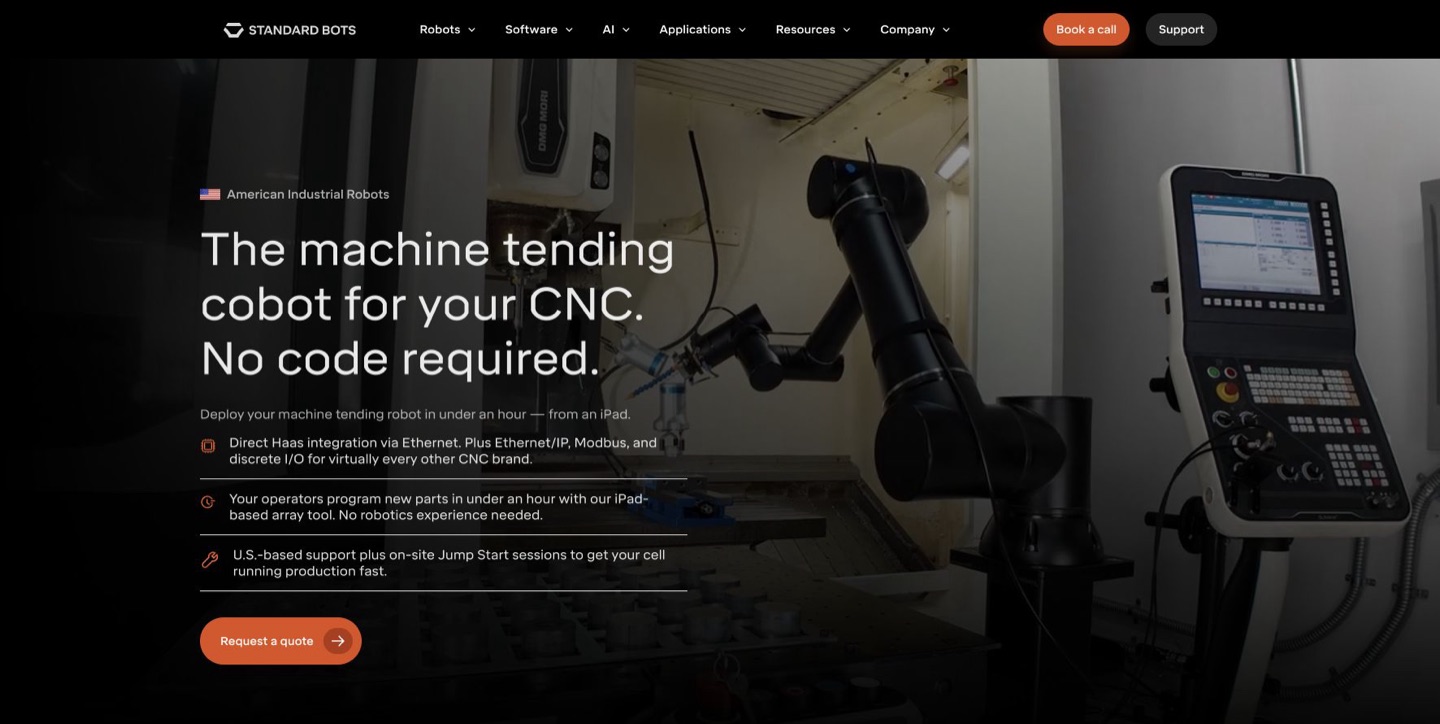
相較於通用人形機器人,Standard Bots提供範圍更明確的自動化方案:圍繞特定工作單元,組合機械手臂、夾爪、機台介面與操作人員設定工具。其工具機上下料方案 區分自行安裝、協助設定及完整整合。同一台機器人在不同工廠可能需要差異很大的工程投入與人員時間,這項區別因此影響實際採購費用。
CNC加工廠應評估完整的上料—加工—下料週期,包括門控、零件定位、排屑與抓取失敗後的復原。若機台週期已經決定產出速度,機器人再快也難增加多少產能。應詢問哪些零件變化需要AI感知,哪些由可重複程式處理。有意義的比較是實際工作中每件合格品的成本及換線負擔,而不只是AI標籤或手臂速度。
4. RobCo
RobCo結合模組化硬體、部署軟體與整合支援。對沒有大型內部機器人團隊、但希望自動化特定搬運或工具機上下料工作的製造商而言,這項方案具有相關性。連結中的公司公告提供商業方向與客戶活動的依據;募資金額不是安裝可靠度或客戶投資回收的衡量指標。
設備決策與服務合約應分開評估。要求驗收測試涵蓋所需零件群、週期時間、品質檢查與故障復原,再確認誰維護夾爪、誰在產品改變後更新應用。只有在實務上能以合理費用修改配置,模組化手臂才有價值。將全部持續服務費用,與原本需要自有人員負責的工程及維護工作比較。
5. Flexiv
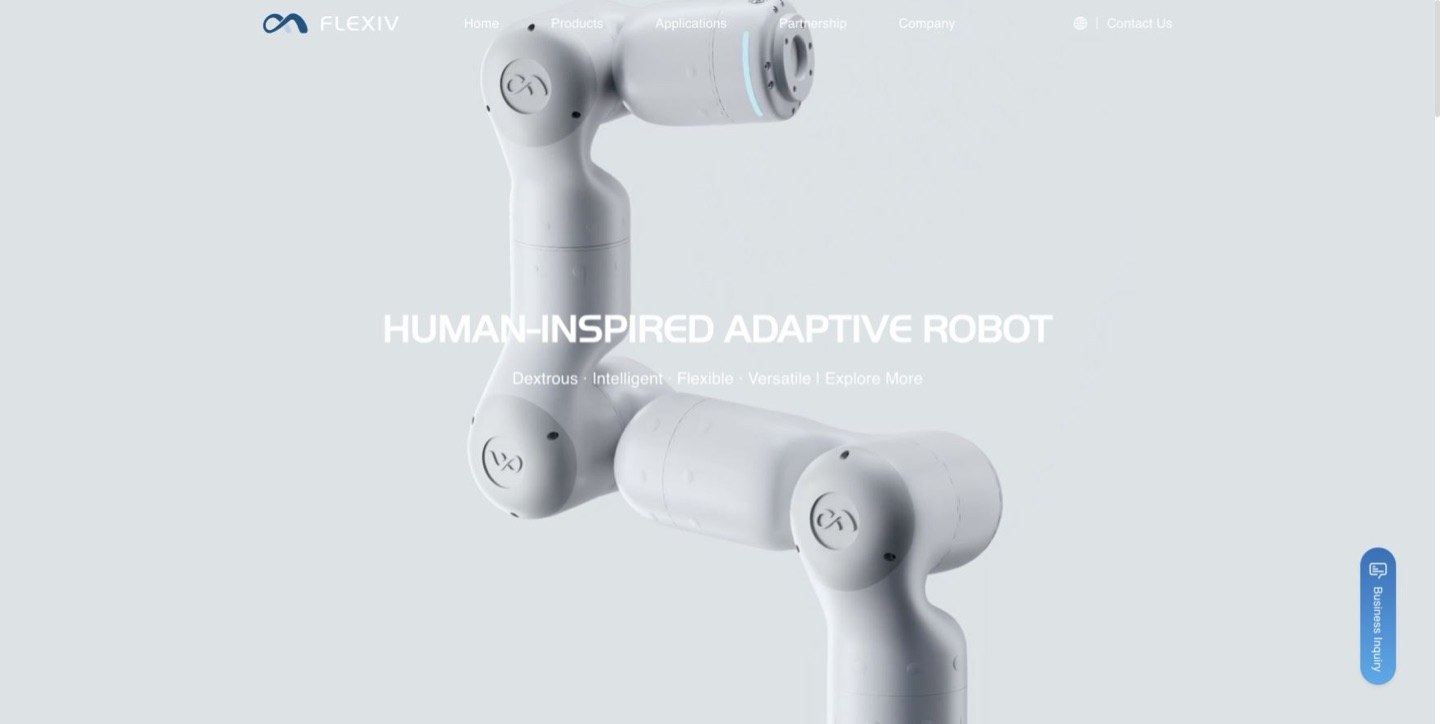
Flexiv特別適合接觸密集的組裝:不只要看見目標,還得控制觸碰或插入零件時的力。其汽車應用包含連接器插入與電池相關組裝。這些是供應商報告的應用範例,不是證明所有連接器、公差或產線效能的共同基準。
評估應採用買方實際零件,涵蓋允許的公差範圍。記錄插入成功、零件損壞、重試,以及機器人如何偵測卡住。力道過大可能讓看似快速的週期變成昂貴報廢;設定過度保守則可能降低產出。要確認的實際優勢是:在符合工廠品質要求的同時,力控制能否應付原本需要更精密治具或頻繁人工修正的變化。
倉儲物流:搬運與出貨
目的: 拖車卸貨、包裹分類、周轉箱搬運與儲存協調。調整項目: 包裹組合、輸送帶、倉庫軟體、通行與例外處理。衡量每小時合格處理箱數、人工協助時間與每箱成本。
6. Dexterity
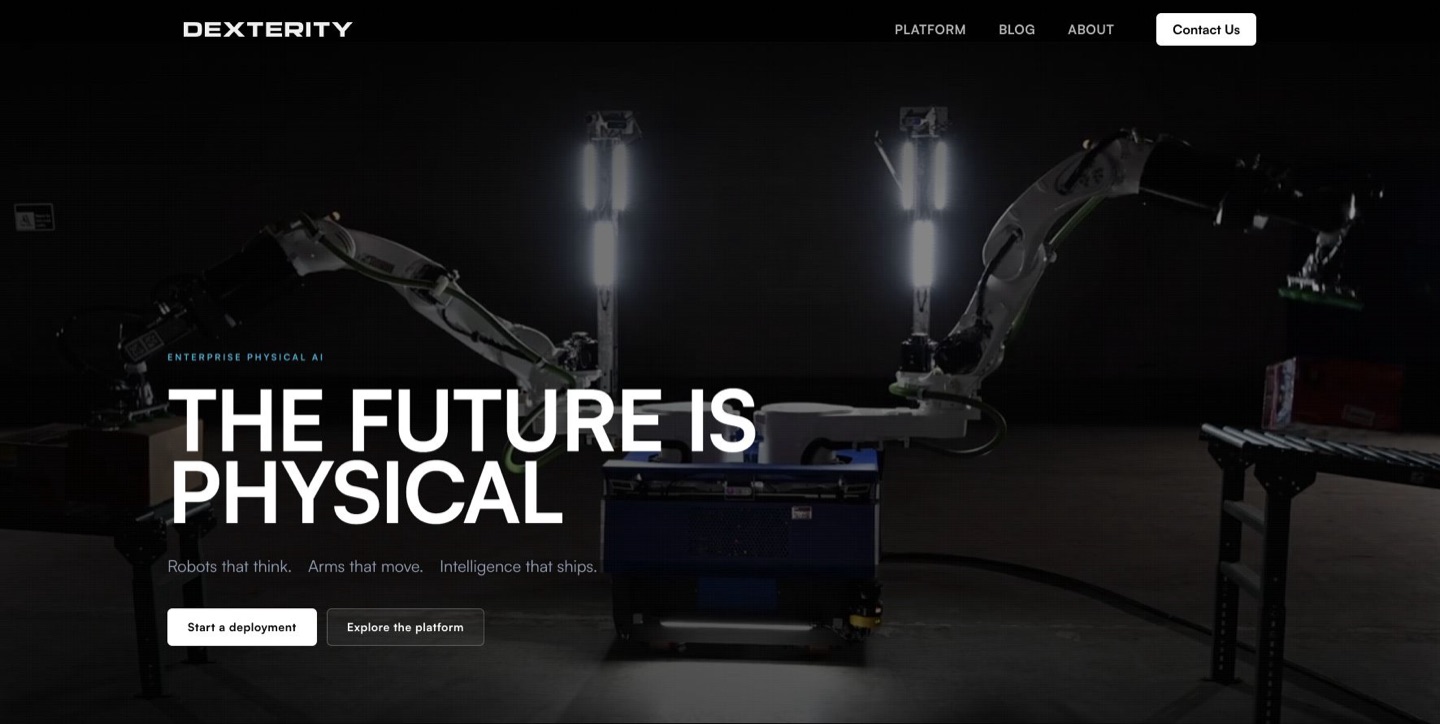
Dexterity面對的是包裹處理的多變性:機器人必須感知物件、選擇抓法,再把物件放入整體物流系統。平台資料不只談實驗室單次抓取,也討論生產環境的使用,對物流業者具有參考價值。但在某一包裹組合的成功導入,不代表到另一現場處理軟袋、破損紙箱或陌生尺寸時,也有同樣能力。
用真實入庫組合設計試驗,並將難處理包裹保留在統計分母。計入拒收項、復原與下游等待後,量測每小時合格處理箱數。也要指定例外物件送去哪裡、由誰排除。系統搬運雖快,若反覆停住輸送帶,可能只把人力工作轉移到別處,而非消除瓶頸。因此周邊設備整合是評估的一部分,不是後續採購細節。
7. Ambi Robotics
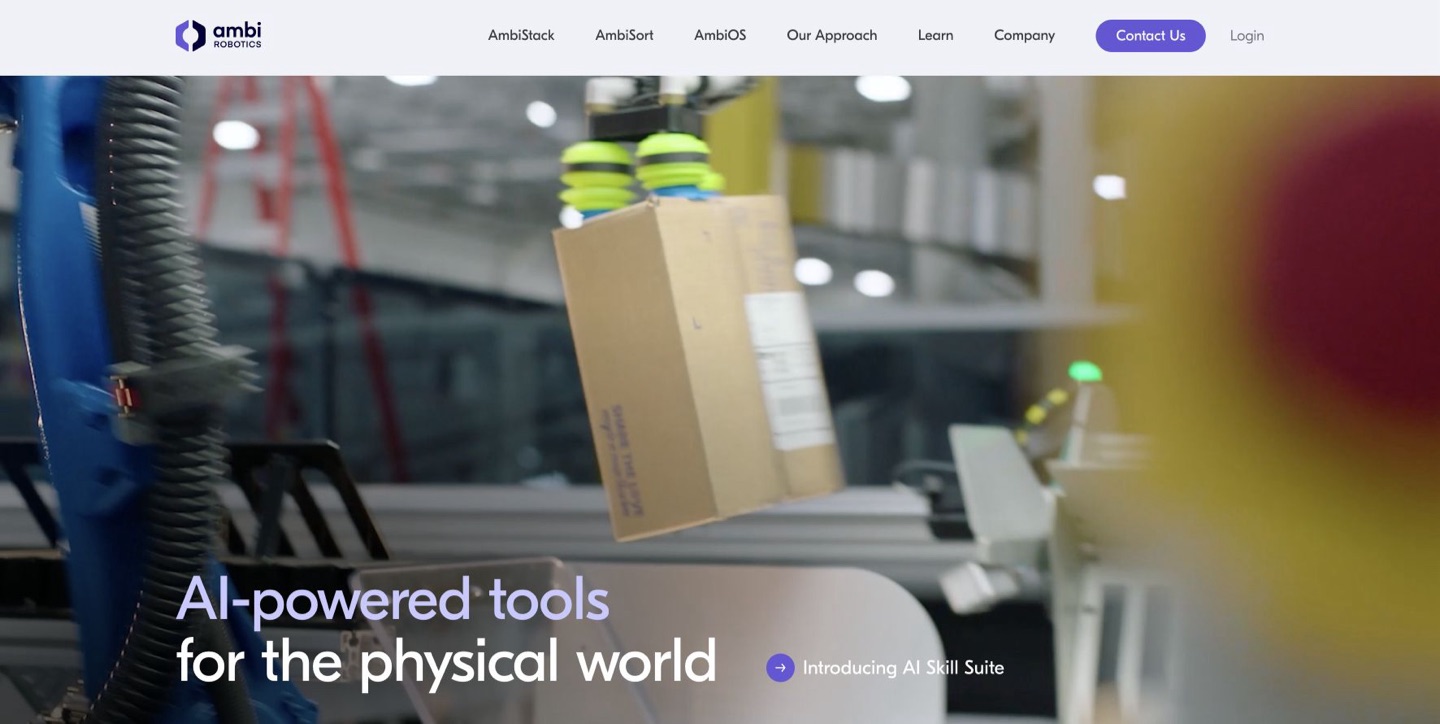
Ambi Robotics著重於包裹抵達後的分類與堆疊。2026年6月與Pickle Robot的整合,將卸貨連到棧板堆疊,說明不同機器人系統如何承接連續工作。公告提供有用的整合依據,但未公開足夠的客戶經濟資料,無法推導通用節省金額或每套整合設備的處理量。
測試兩階段的連接,包括輸送帶積料、分類目的地、棧板更換,以及任一機器人停止時的復原。堆疊階段若無法承接流量,卸貨加快的價值有限。買方應要求在自家紙箱組合下,持續產出完整合格棧板的資料,並同時記錄協助時間與破損箱數。這樣才能比較整合產線與只針對真正瓶頸的小規模自動化。
8. Pickle Robot
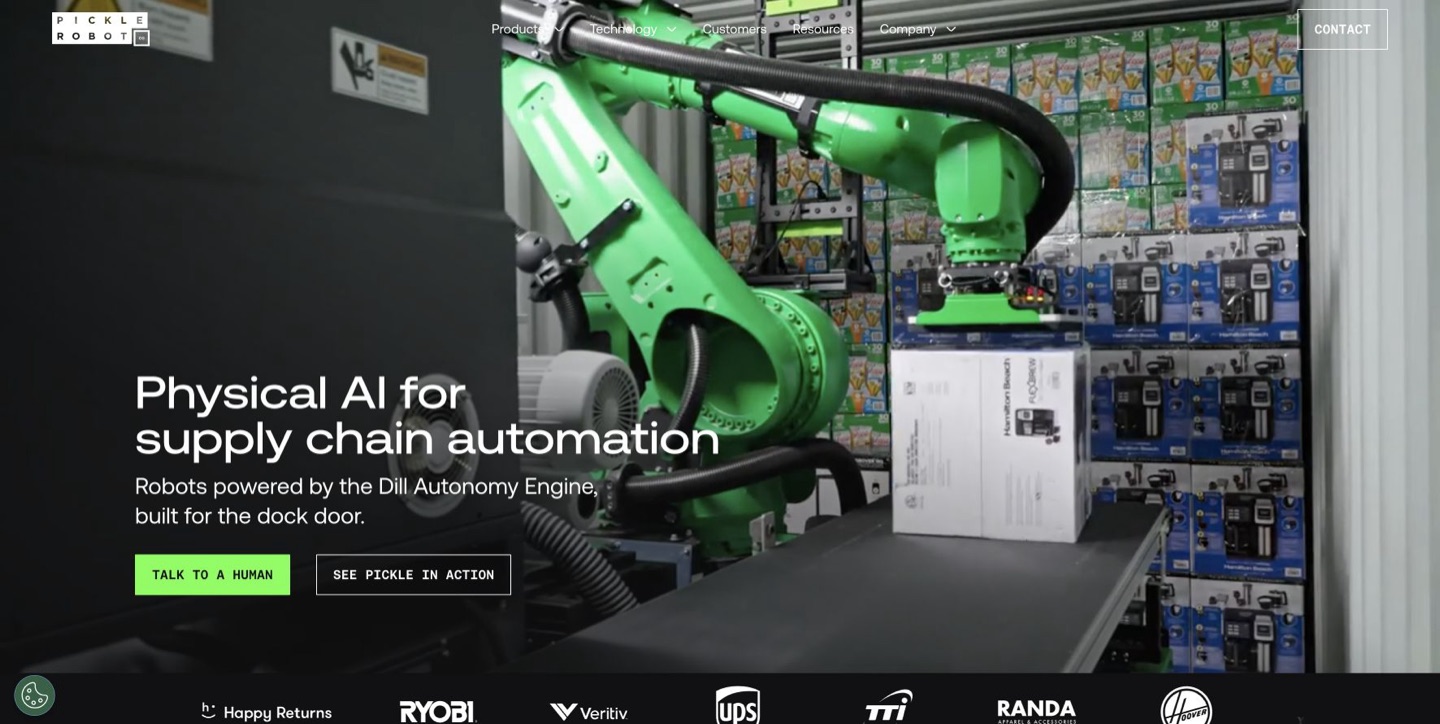
Pickle Robot處理明確且需要大量人力的環節:把拖車或貨櫃內散裝箱件移到倉庫搬運設備。工作範圍較窄,比起「自動化整座倉庫」,商業問題更容易定義。客戶頁面 說明運作中的設備,並另外標示已訂購數量。訂單與擴張計畫應與已經在工作的機器人分開看。
評估完整拖車,包括不規則堆疊、難抓表面,以及最後幾件難以接近的箱子。重要指標是納入所有人工例外處理後,拖車何時能夠離開。確認碼頭相容性、輸送帶位置、人員通道,以及破損或不支援包裹的處理方式。只看容易處理的一段貨物達到的高抓取率,可能掩蓋整體卸貨流程的緩慢。
9. Mytra
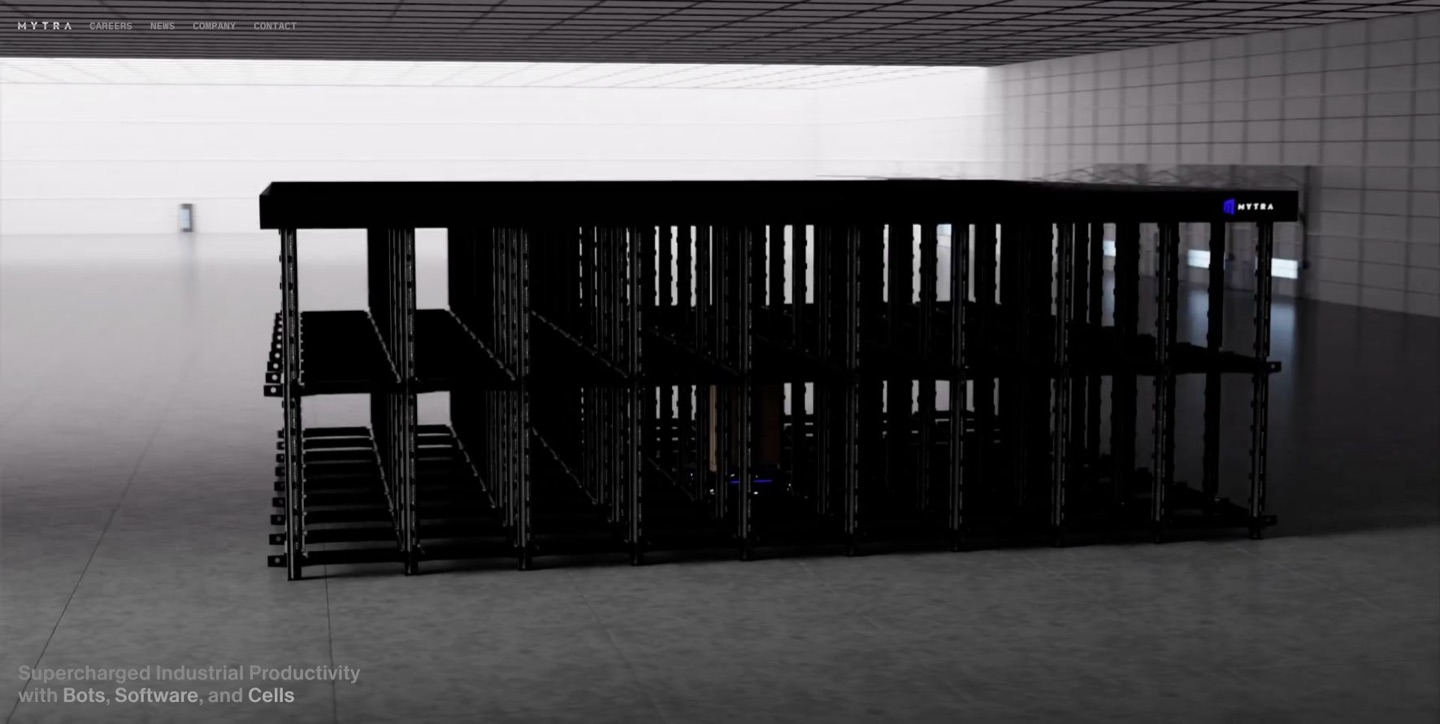
Mytra改變的是儲存與移動系統本身,而非在既有工作站加一支手臂。2026年1月公告 區分已交付的兩個試行案、新的生產現場,以及規模大得多的已簽約導入。這是閱讀依據的關鍵:合約規模表示需求,實際運作的設施才是檢視營運效能的基礎。
倉庫業主的決策要同時考量儲存密度、取貨速度與新設施安裝造成的營運干擾。測試尖峰需求下的訂單組合,而非只看結構能裝多少物料。詢問機器人或儲位無法使用時怎麼辦,以及員工如何取回庫存。除了人力節省,也要評估分階段安裝、倉庫軟體整合與維修動線;高密度系統仍必須在需要時交付正確庫存。
10. Agility Robotics
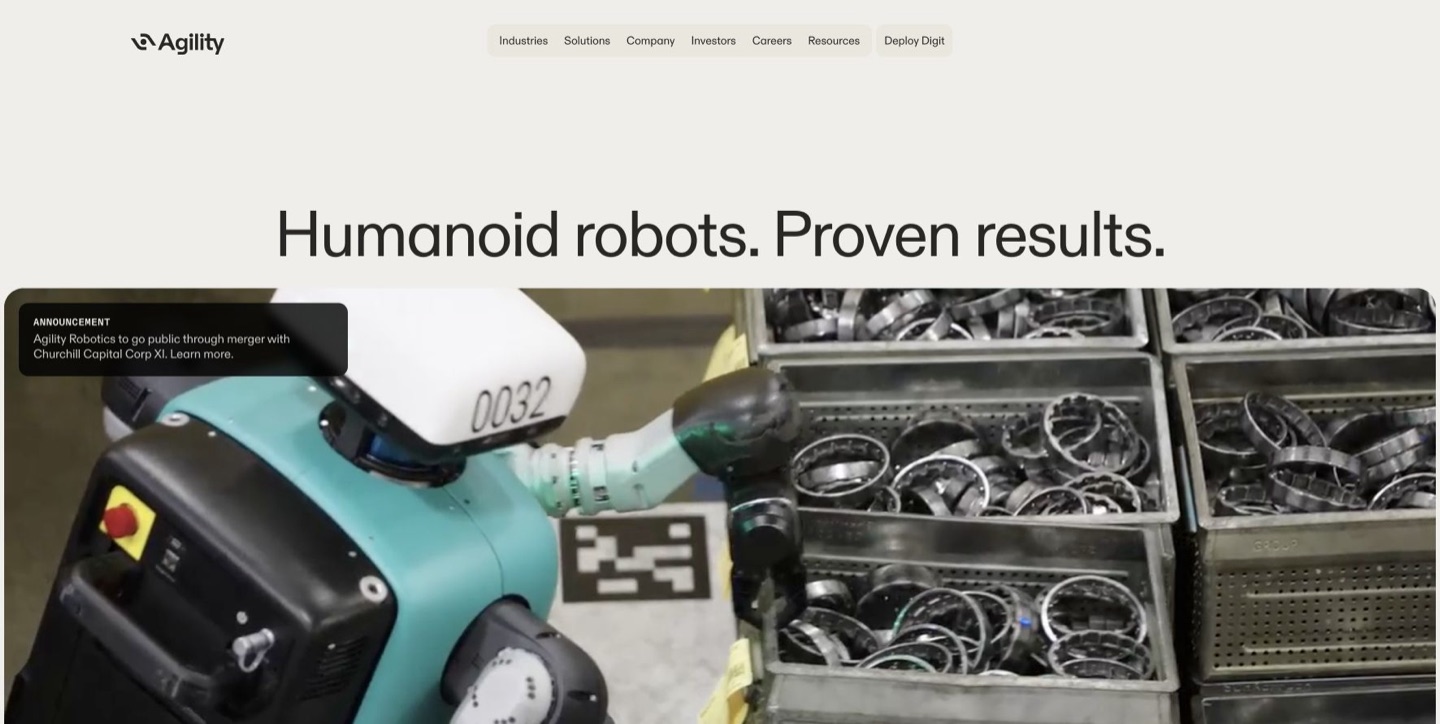
Digit在GXO的案例是具體的人形機器人流程:在移動機器人與輸送帶之間轉運周轉箱。Agility報告超過100,000次搬運,顯示該應用持續重複作業。但這是累計次數,沒有對應工時與支援需求,就不能解讀為每小時速率、無人運作比例或財務報酬。
這特別適用於兩個已自動化階段之間,因設備原本為人設計而留下搬運缺口的情況。試行應量測Digit等待周轉箱、需要協助或中斷下游流程的頻率。將結果與固定轉運站及其必要配置改動比較。人形的價值取決於能否避免足夠的重新設計,或處理足夠的變化,來支持增加的複雜度。
在已審閱的官方資料中,Agility於2026年6月提出的上市交易 仍未完成。
農業:種植、除草與採收
目的: 減少重複田間工作,精準進行處理。調整項目: 作物種類、地形、天氣、季節長度與農機。衡量每小時處理公頃數或合格採收量、作物損傷,以及整季成本。
11. Carbon Robotics
Carbon Robotics結合植物辨識與雷射處理,把作物和雜草的區別落實為實際動作。LaserWeeder G2是商用設備,但合適與否仍取決於作物、種植方式與田間條件。連結的產品頁是製造商說明,效能主張應與種植者自身的季節性雜草管理需求核對。
同時評估處理面積與存活的雜草。若還得再次處理,快速通過一次並沒有用;避免作物受損與去除雜草同樣重要。估計利用率時,納入曳引機需求、田區間移動、保養與當季可作業天數。將整季每英畝成本與現行耕作、人工和其他處理的組合比較,不要假定每項省去的人工工作都能變成等額現金節省。
12. Burro
Burro處理農場與苗圃內的搬運及拖曳。這些地方的工作者可能花很多時間移動農產或資材,而非照料作物。商業評估上,要區分既有機隊的實績與新Grande 44平台的交付計畫。產品公告說明預定能力和供應時程,並未確認所有公布的機器都已在客戶現場運作。
有用的試驗應跟隨工作者完整的一天,包括載貨行程、空車返回、等待、充電與路線中斷。將監督納入計算,量測增加的有效作物工作及完成的總運送次數。檢查轉彎空間、坡度、濕滑表面,以及人和機器人如何共用狹窄路線。這樣才能確認自主運輸是真正消除瓶頸,還是只換了等待下一批貨物的人。
13. Aigen
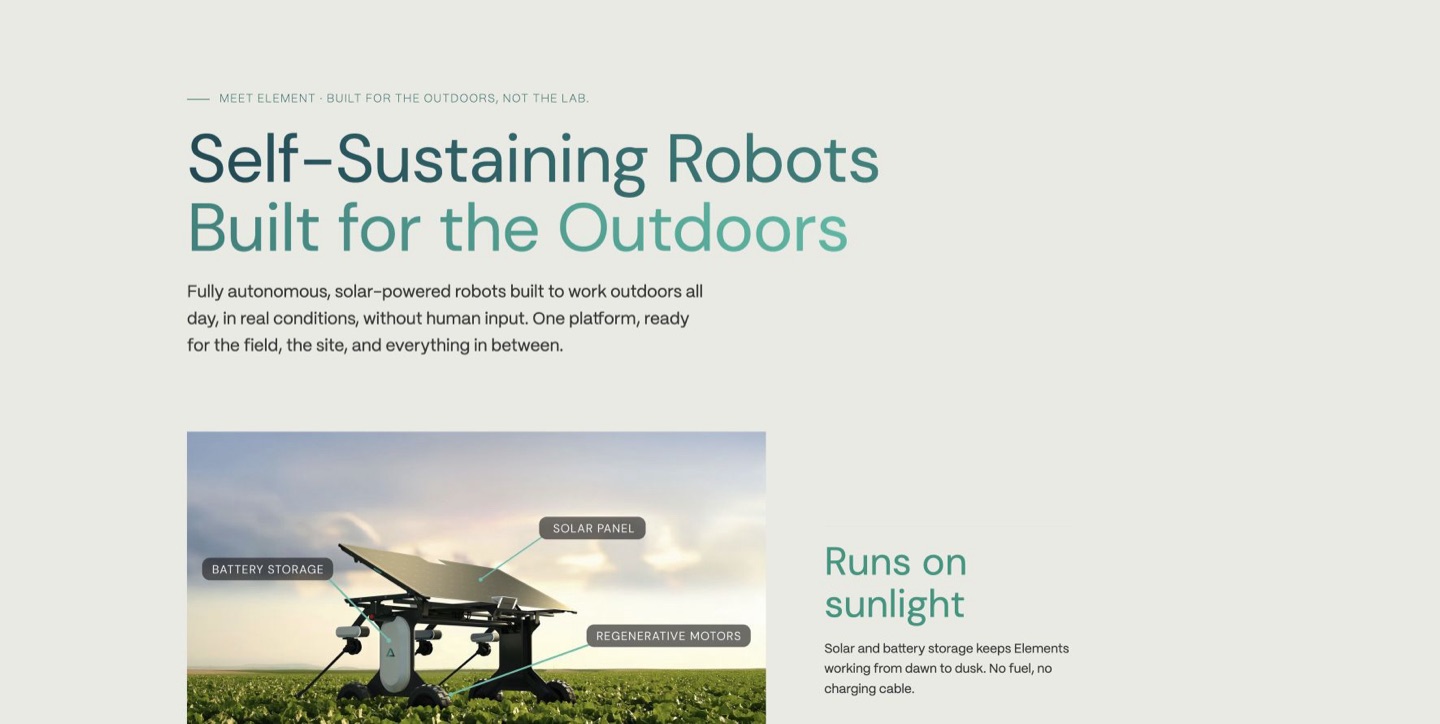
Aigen的Element結合太陽能、視覺辨識與機械除草。Bowles Farming棉田案例提供具名場域,幫助理解這種方式。但它仍是早期評估的依據,不能證明在其他作物、土壤或雜草壓力下有相同效果,也不應說成已廣泛商用。
種植者應檢查機器如何配合農事曆。除草有有效時機,因此在雜草難以去除前完成的面積,比移動時數更重要。追蹤作物受傷、漏除雜草、重複通過,以及天氣變化後的人工介入。比較時也要納入季節性能源供應與機隊監督。這些量測用來確認,輕量化分散配置能否在正確時間完成所需田區。
14. Agtonomy
Agtonomy開發農業設備的自主能力,處理割草、噴灑與運送等工作。Kubota的投資公告描述早期商用導入,為其階段提供具名農機業來源。對希望沿用既有設備生態系進行自動化的經營者而言,這種方式值得考慮,但仍須確認特定機器與應用的相容性。
先從可重複路線及明確定義的農具工作開始。除了自主行駛距離,也記錄割草或噴灑結果的品質。田界、進入工作區的人員、受阻路線與接管程序,都應列入驗收測試。採購時還要確認,當問題跨越車輛、自主軟體及農具時,由哪個組織提供支援。購買能力並不會讓這項協調工作消失。
15. Tevel
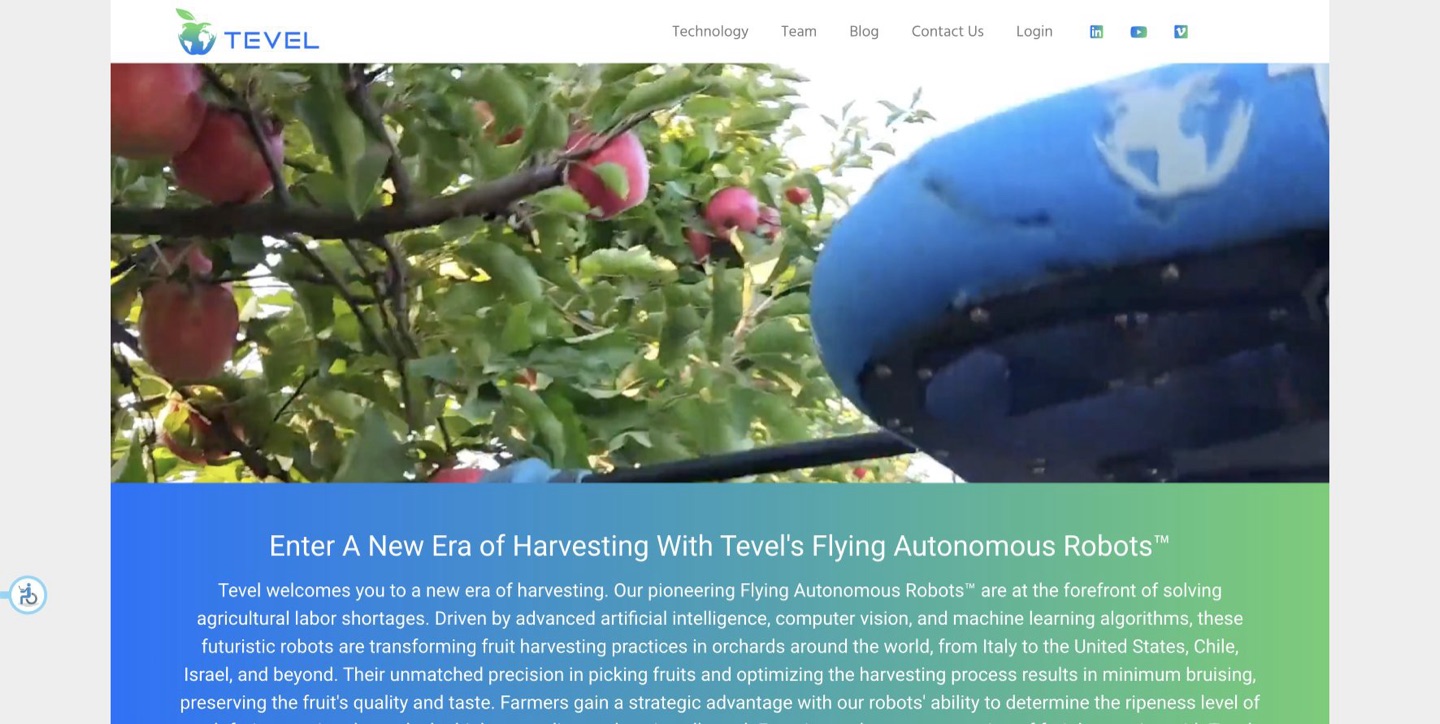
Tevel使用連接地面平台的飛行機器人採果,結合接近樹冠的能力、感知與採收資料。技術說明有助於理解做法,但摘下看得見的果實只是商業工作的一部分。果園結構、品種、成熟度要求與處理品質,決定能合格採收多少作物。
測試在採收期內收集到的可售果實比例,包含未摘下的果實與後續人工補採。碰傷與分級結果應在搬運處理後量測,而不只是在離枝當下。每日處理量也要計入平台在行間移動、設定與維修中斷。採購問題是:在短且變動的季節內,系統能否取得足夠可售果實,支持其設備或服務成本。
醫療:輔助處置與日常採集
目的: 改善特定臨床工作中的定位、視覺化與重複性。調整項目: 預期用途、法規許可、人員訓練與臨床流程。監督下的自動化與外科醫師控制的輔助,是不同的運作模式。
16. Mendaera
Focalist協助把超音波影像轉換為進針路徑,針仍由醫療人員推進。Mendaera的研究公告 報告,多個專科的11位醫師所做61次處置中,60次達成技術成功。這是製造商描述的小型可行性研究,不是裝置能改善所有臨床結果或取代處置專業的證據。
醫院評估應將成功到達目標,與病人結果、處置時間和日常使用所需訓練分開。研究族群與處置應符合預定應用,使用須以當前核准適應範圍為準。營運上,超音波設備可用性、無菌準備、設定,以及導引不適合時的升級處理,都會影響流程。因此應與臨床團隊共同評估,而非從技術成功率推論可節省人力。
17. Moon Surgical
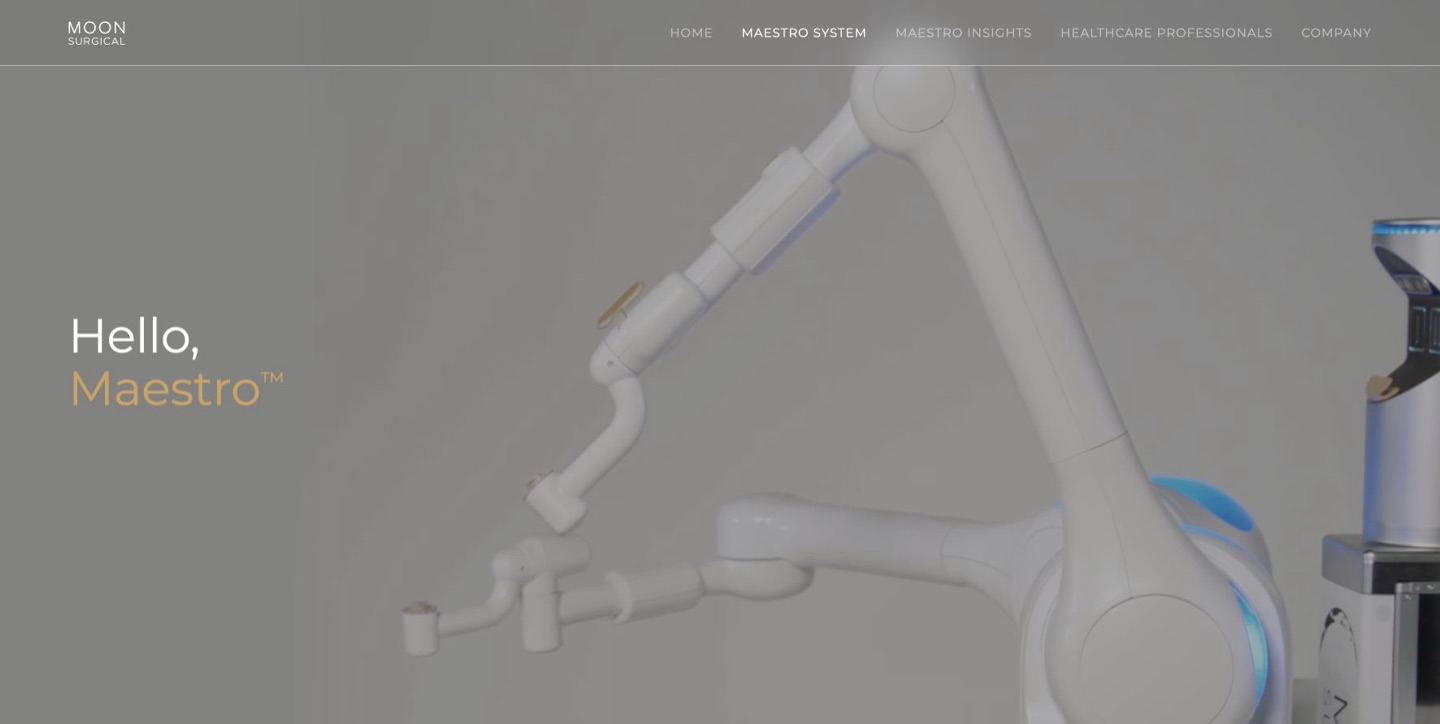
Maestro支撐腹腔鏡器械,ScoPilot則在醫師主導的流程中加入AI輔助攝影機控制。連結的FDA許可公告是針對特定平台的特定能力,不能推廣為自主手術,也不代表所有規劃功能與地區都已取得許可。醫師仍對手術及過程中的決策負責。
實際評估應以手術室團隊為中心:設備怎麼擺放、攝影機控制如何改變,以及需要時人員如何取回或切換控制。除術中使用,也要納入準備與手術間周轉時間。在適用許可涵蓋的術式中,比較提供的輔助與現行器械支援流程。採購理由需要該醫院工作流程受益的證據;技術新穎本身不等於手術更短或病人結果更好。
18. Noah Medical
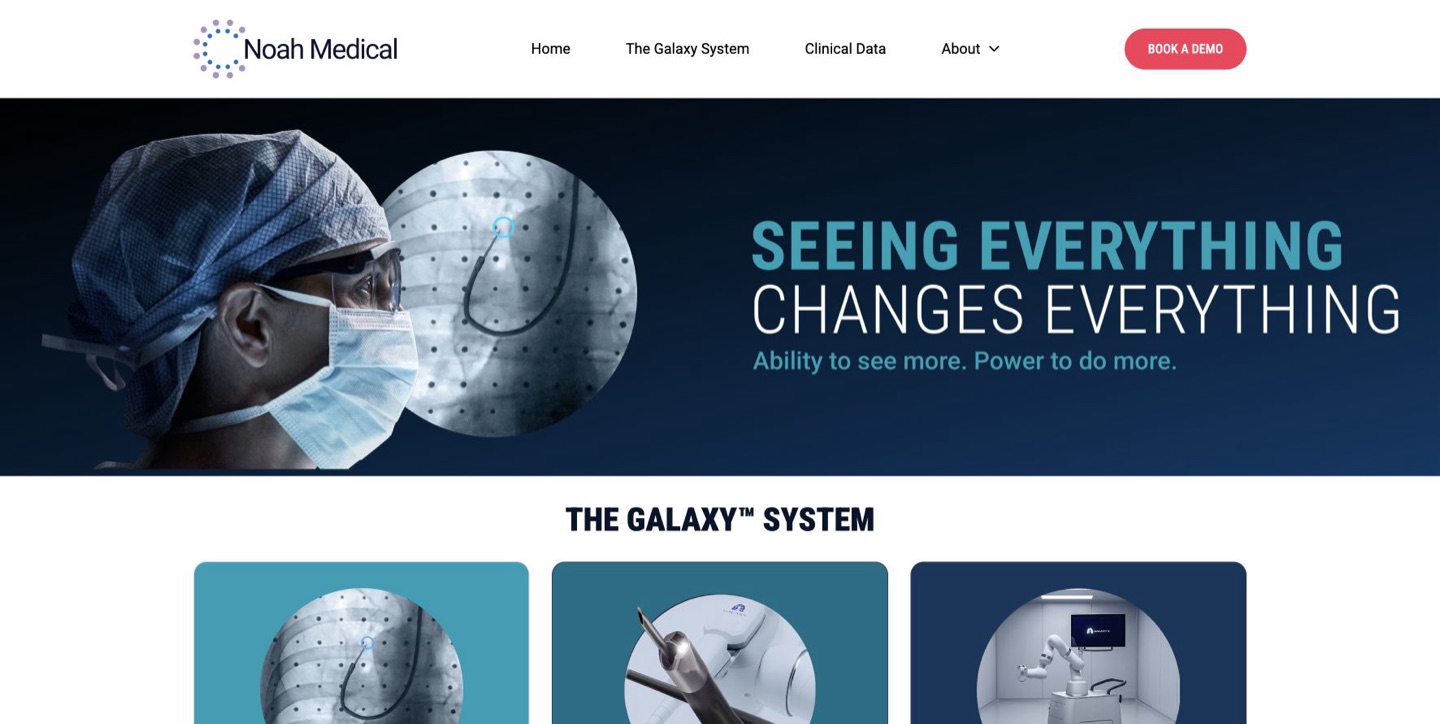
醫師操作系統
Galaxy結合機器人支氣管鏡、影像與工具定位,協助醫師對肺部病灶取樣。這是影像導引的臨床機器人,不是自主診斷;須評估裝置個別證據與需求。
另請審閱FDA於2025年4月發出的品質系統與通報警告。本次查核未找到連結的結案文件。 FDA警告函.
Galaxy將醫師操作的機器人支氣管鏡,與肺部切片所需的影像和工具定位結合。技術角色是輔助導航及組織取樣,不應描述為獨立診斷癌症。連結的產品資料說明預期流程,而上方FDA警告函是獨立法規紀錄,買方應依其內容另行審閱。
臨床評估應區分到達標的、取得足夠檢體與確立診斷。這些結果不只取決於導航。醫院也要評估影像資源、人員訓練、處置準備、耗材,以及預定標的無法取樣時的處理。引用的警告函本身既不證明許可遭撤銷,也不證明所有問題都已解決;採購決策應取得最新主管機關與製造商文件。
19. Vitestro
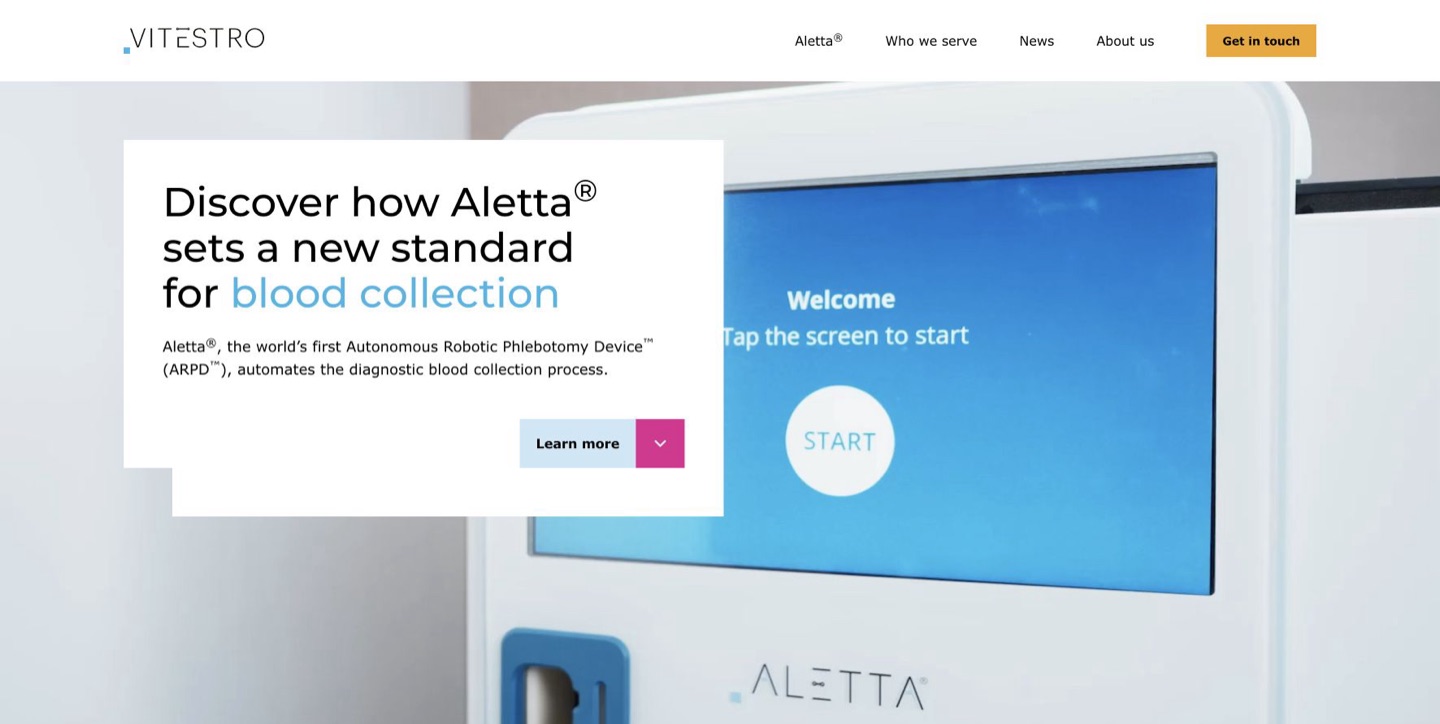
FDA De Novo許可:2026年8月
Aletta以影像、AI與機器人技術自動採集診斷用血液。2026年8月取得FDA De Novo許可,適用受訓人員監督下的成人門診;歐洲導入早於規劃中的美國商用上市。
FDA於2026年8月19日給予的許可 ,涵蓋Aletta在受過靜脈採血訓練的監督人員在場時,對門診成人使用。裝置辨識合適靜脈並執行採血程序;監督人員啟動作業、確認採血管收集情形,並維持隨時能介入的狀態。因此,這是特定場域內的監督式自動化許可,不是適用所有病人的無人採血服務。
營運問題是診所能否將病人準備、清潔、採血管處理與例外情況整合成可靠流程。量測每個配置人員工時內完成的採血量,以及需要改用其他方式的病人,不要只計算裝置開始執行後的成功採血。法規許可與完成美國商業推廣是不同里程碑。買方在用此案例規劃服務量前,應確認當地供應、訓練、服務安排及最新標示說明。
20. ForSight Robotics
JASPER將外科醫師控制的機器人輔助應用於白內障手術。ForSight報告的早期26位病人經驗是臨床開發里程碑,並非日常商業供應或大型比較結果試驗的證據。公司資料指出,系統尚未取得FDA許可,也未在美國商業銷售。與前後章節中已獲許可的系統比較時,這個界線不可忽略。
醫療策略團隊目前可用這個案例理解開發中的方法,以及仍需要的證據。相關問題包括比較結果、醫師訓練、處置時長、中斷後復原及臨床流程相容性。不能把開發階段的平台,當成交付、許可與營運效益已確立的產品,放進近期採購或人力計畫。應分別追蹤已發表的臨床證據與各地許可進度。
檢查:觀察設施並找出問題
目的: 以可重複方式蒐集現場資料,引導人員注意異常。調整項目: 地形、感測器、連線、維護系統與運作許可。衡量涵蓋範圍、可採取行動的發現、誤報,以及每輪巡檢所需人員時間。
21. Gecko Robotics
Gecko結合機器人檢查、設施狀態資料與Cantilever軟體。NAES協議將檢查技術連到具名工業營運商及其維護情境,因此具有參考價值。公布的交易金額代表協議規模,不是完成的檢查次數、已認列營收,也不是每個參與設施經驗證的節省金額。
商業評估從資料擷取之後開始:檢查是否發現足以改變維護決策的狀況?評估涵蓋範圍、重複性、接近需求,以及工程師如何將發現連到工單。將準備與後續處理納入,與現有方式比較完整停機或檢查流程。更多量測只有在改善維修、更換或繼續運轉決策時才有用;買方應要求提供從偵測狀況連到實際行動的案例。
22. ANYbotics
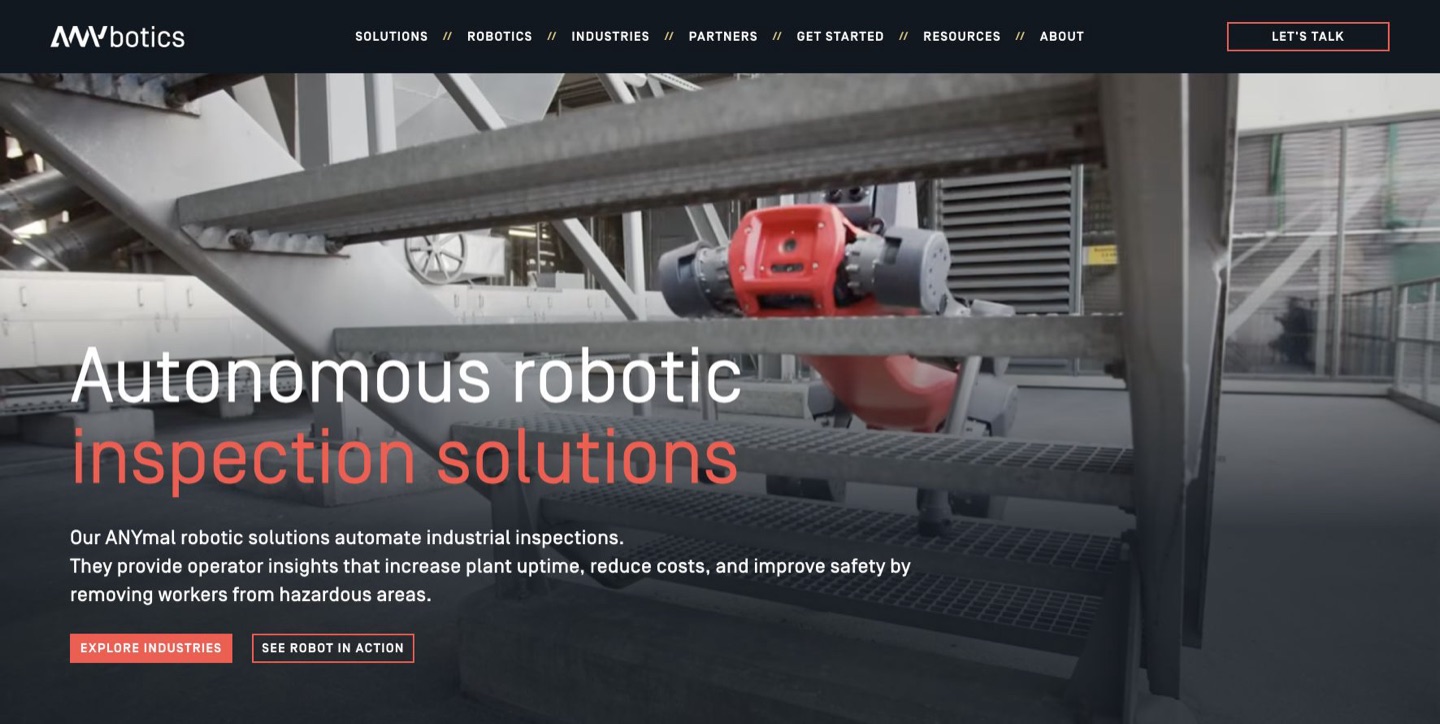
ANYmal使用適合應用的感測器,執行可重複巡檢。Vigier Ciment案例描述具名工業現場的持續使用情形,具有參考價值;在該場域,通行路線與檢查點和移動能力同樣重要。它不代表每款ANYmal都有相同感測器,或已通過所有危險環境認證。
從真實巡檢路線開始:樓梯、門、地面、充電位置,以及待觀察的儀表或設施。將漏讀、誤報與人工追查,和目前巡檢比較。機器人即使可靠地抵達位置,若無法取得可讀的量測結果,也不算完成工作。確認需要的感測器組合與現場認證,再測試資料是否以維護團隊可據以行動的形式送達。
23. Percepto
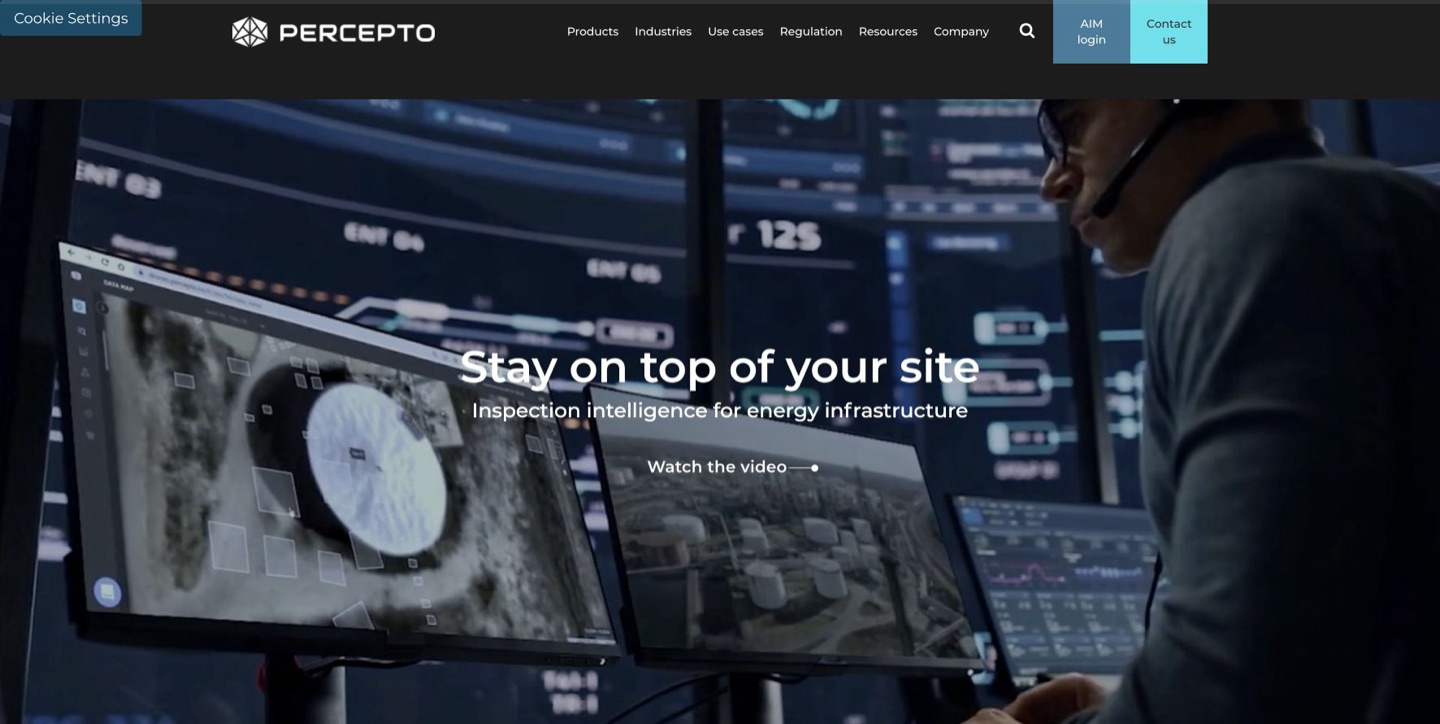
Percepto的無人機與AIM軟體處理分散能源設施的檢查。價值在於結合重複影像蒐集與辨識值得關注的變化。公用事業導入資料提供這項流程的依據,但某個獲准地點能操作無人機,不代表在另一場域或更大機隊也能依法採用同樣飛行方式。
依現場實際天候、通訊與操作限制評估涵蓋範圍。包含誤報在內,追蹤從拍攝到確認問題,再到維護回應的時間。詢問哪些飛行仍需人員參與,以及天候或連線阻礙蒐集時怎麼辦。將整體服務水準與人工檢查比較。擴編無人機機隊的計畫,應與考察設施目前涵蓋範圍及實測可用性分開。
24. Ascento
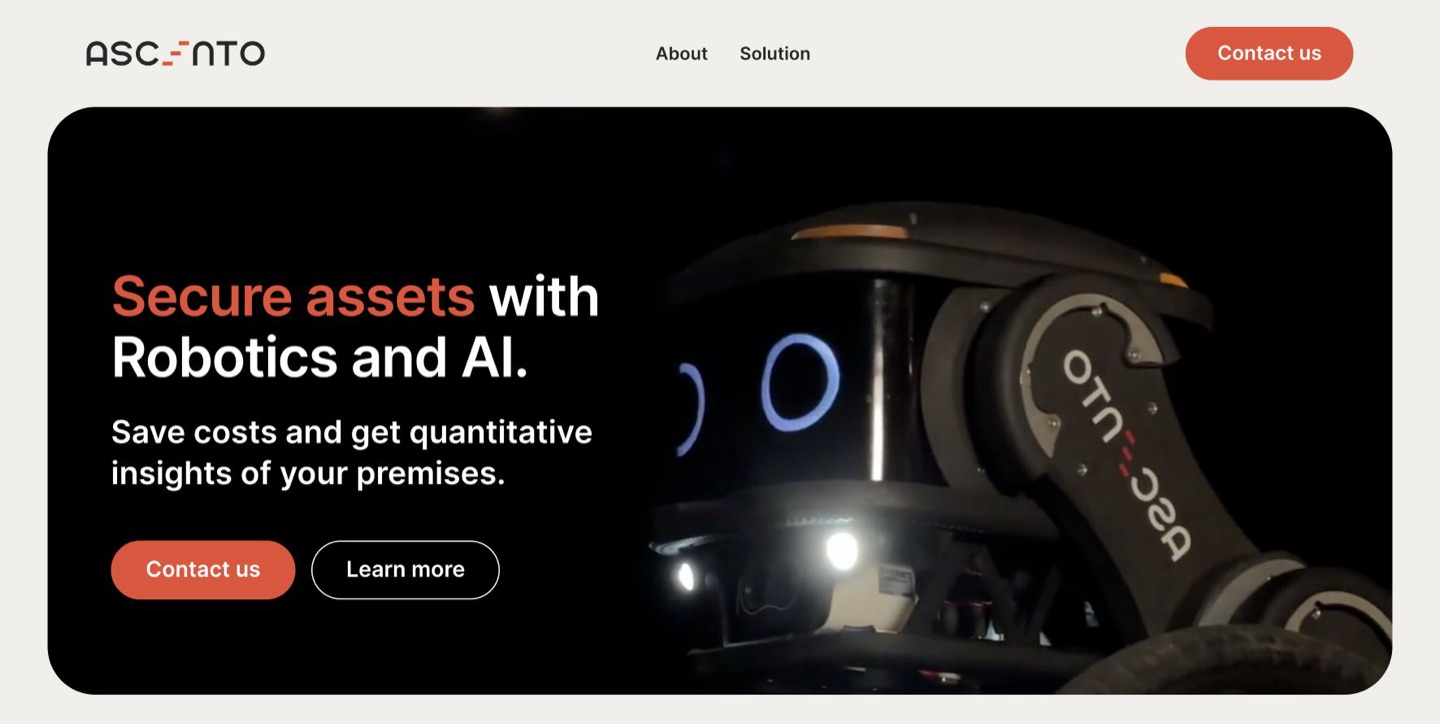
Ascento呈現機器人巡邏作為有人值勤保全服務一部分的用法。Securitas試驗提供具名場域,可用來檢視戶外觀察與監控;但機器人的角色仍是更廣泛應變流程中的偵測及回報。不應以為巡邏機器人發現開著的門或異常,就會自動解決事件。
現場試驗應明確定義重要觀察項目、涵蓋路線與時間,以及負責回應的人員。除了巡邏完成率,也量測遺漏事件、誤報及有效回應所需時間。檢查天候、門檻、坡道、充電和機器人無法進入的區域。這樣才能具體比較服務:增加多少可靠涵蓋範圍,以及把觀察轉化為有效保全工作需要多少操作人員注意力。
25. FieldAI
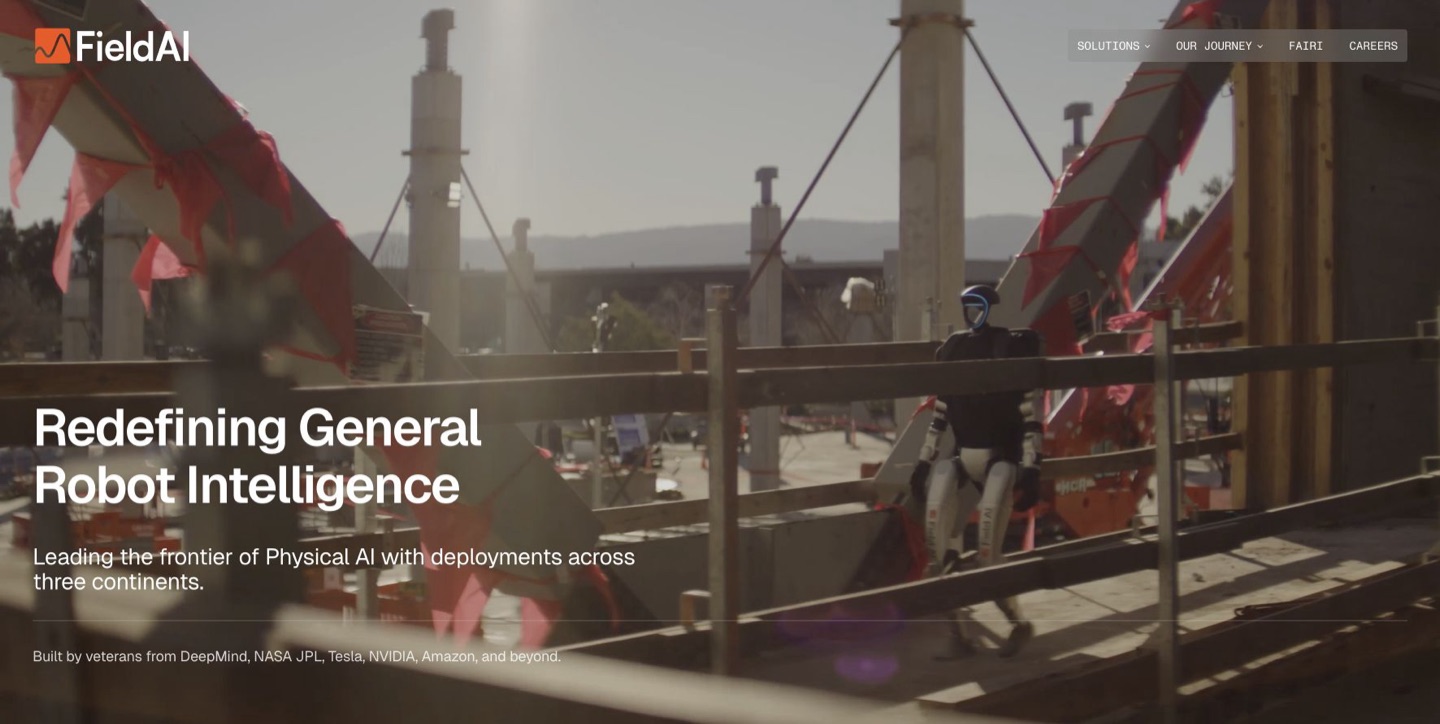
FieldAI開發跨機器人平台的自主軟體,Big-D Construction是具名導入場域。工地隨施工進展改變路線與障礙,因此適合測試適應能力。連結案例談的是這項運作方向;更廣泛物料搬運等未來目標,不應視為所有場域已交付的功能。
營造業買方應明確指定當前工作,例如現場資料蒐集,並與平台長期規劃分開評估。測試變動的通行路線、臨時障礙、連線中斷,以及人員如何取回或停止機器人。再確認蒐集資訊是否進入既有巡檢或專案管理流程。實際效益取決於降低有用現場工作的成本,而不只是展示同一自主軟體能在不同機體上運作。
值得關注的三項商業趨勢
可重複使用的模型,可能降低初期開發成本。 NVIDIA的GR00T流程與Google的Gemini Robotics 2,呈現感知和控制調整能力的進展。兩者仍需客戶個別評估;能取得模型不等於已完成安裝。NVIDIA開發指南 、Google於2026年7月的公告 。
整合與服務也可能成為有價值的業務。 GXO與Agility的多年協議呈現機器人即服務:圍繞明確工作提供設備、協調與持續支援。協議並未揭露價格或回收期。GXO公告 。
營運依據比產品發表更重要。 Amazon的Blue Jay頁面於2026年2月更新,說明系統不再用於營運,該處並未交代原因。對任何供應商,都應追蹤重複導入、續約、協助需求及每項合格完成工作的成本。Amazon更新後的公告 。
採購前的簡易ROI試算
以下範例完全是假設,金額皆為美元。假設設備、整合與初期訓練為180,000美元;原有工作每年4,000小時、每小時價值35美元;年度軟體、維護、能源與人工協助費用為42,000美元。
有效作業涵蓋率是扣除停機及不支援情況後,原有工作中以要求品質完成的比例。
| 計算項目 | 涵蓋率80% | 涵蓋率50% |
|---|---|---|
| 年度總產能價值 | $112,000 | $70,000 |
| 減去年度營運成本 | $42,000 | $42,000 |
| 年度淨效益 | $70,000 | $28,000 |
| 簡單投資回收期 | 2.6年 | 6.4年 |
淨效益 = 原有工時 × 涵蓋率 × 每小時價值 − 營運成本。回收期 = 安裝成本 ÷ 正值的年度淨效益。依這些假設,三年回收需要約73%的有效作業涵蓋率。
釋出的產能,只有在避免實際支出時才會變成現金節省。範例假設營運成本不變,未計融資、稅金、折舊及殘值;實際效能下降時,人工協助成本可能增加。
擴大導入前,應在具代表性的班次記錄合格產出、人工協助、重工、復原時間與總成本。把提出的AI系統與傳統自動化和流程改善比較。有價值的試行應能解答採購決策。
研究與來源說明
本文依據公司官網、客戶報告、產業統計與分析機構出版品。公司成果仍歸屬各自的報告,預測屬於估計,新創狀態可能在資料截止日後改變。
圖表依明確資料及編輯分類繪製。網站截圖記錄已審閱頁面,不是自行拍攝的產品照片,也不代表推薦或背書。
需要跨語言協調供應商的團隊,可運用VoicePing的AI會議紀錄 與逐字稿工具 協助專案紀錄。本文的機器人案例皆為第三方產品。