本文內容
我們的第一個目標,是在專業檢查前,透過影像初步掌握結構支撐部位的狀況。 現場或維護團隊需要向專家說明:擔心的是哪個支撐部位、位置在哪裡、還缺少哪些角度的影像。我們想驗證,結合彼此重疊的影像、空間概覽與原始照片連結,能否讓最初的委託說明更有幫助。
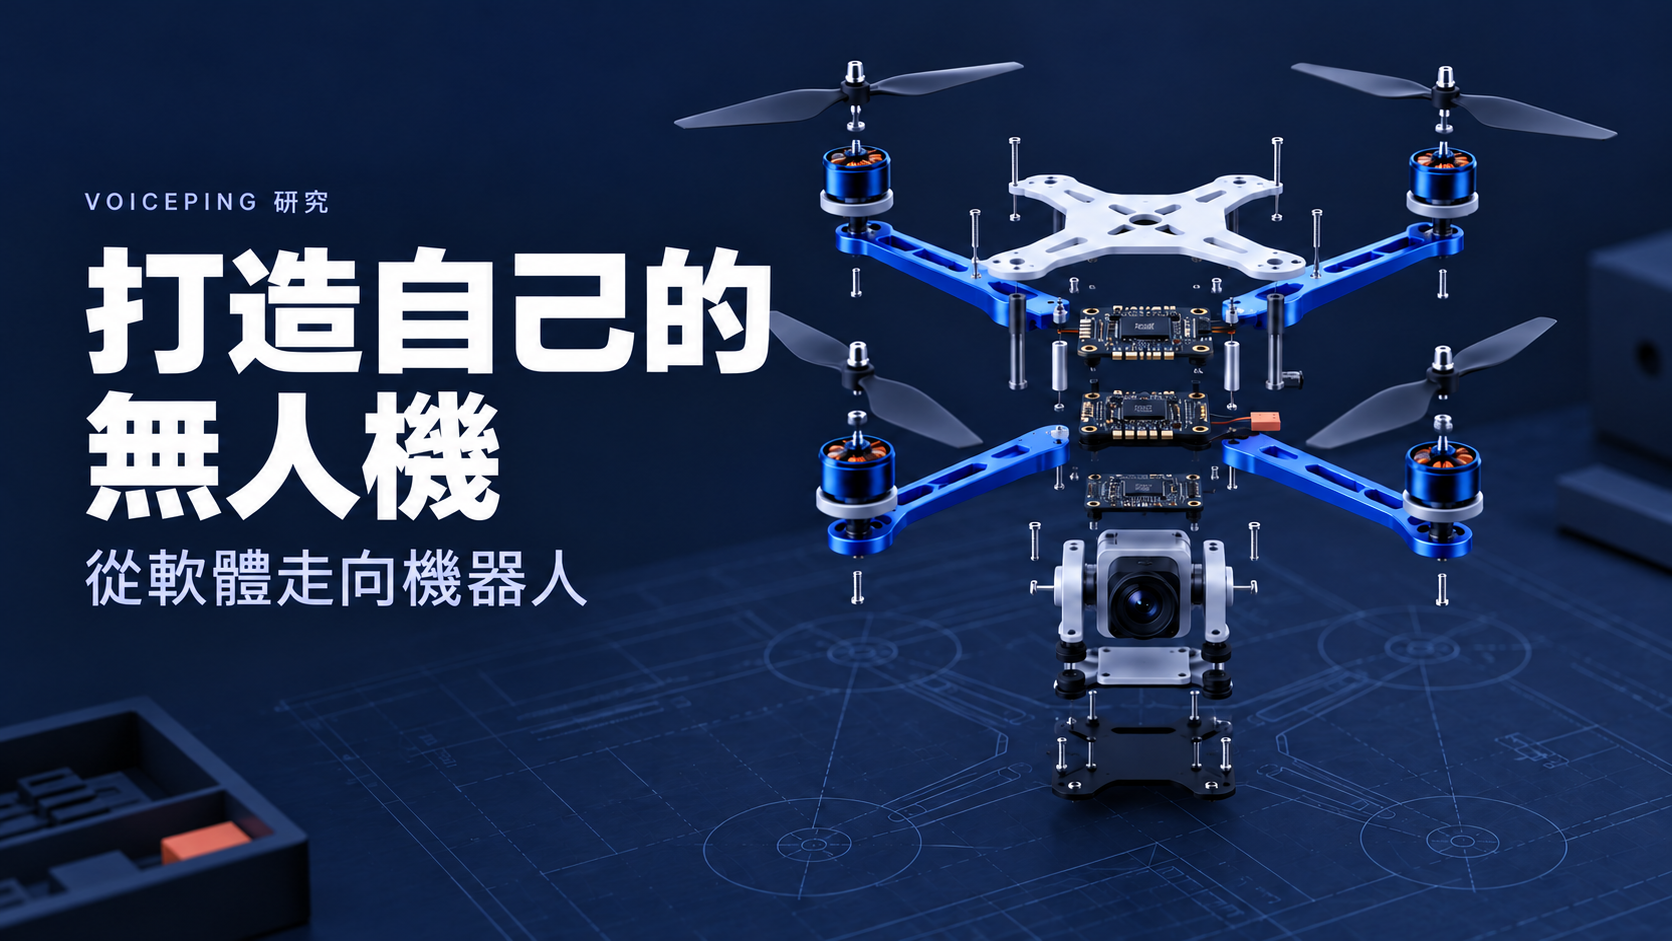
為了研究這套流程,我們正在公司內部從零開發無人機:以商用飛行零組件和開源工具為基礎,設計機架、安裝件與整合方式。我們規劃的商業起點,是針對單一明確任務的高階專業服務,在拍攝規劃與資料檢視上提供密切支援。待成果與客戶需求得到驗證,才會考慮可重複交付、價格更容易負擔的服務。
目前,我們已有 CAD 與列印檔案、基準懸停模擬,以及離線影片轉三維的實驗。自有機體的組裝與飛行還在後續階段。以下應用情境界定的是我們準備驗證的內容。
第一個應用:給專家一份更清楚的事前說明
假設維護團隊準備委託專家檢查橋梁的特定支撐部位。在決定專家的工作範圍前,需要先看清楚現場:目前討論的是哪個部位、已經能看見什麼、哪裡必須靠近才能確認。缺乏位置脈絡的照片,或無法看出資料缺口的三維模型,都可能讓說明不夠完整。
我們提出的流程,有明確的輸入與產出:
| 步驟 | 團隊會取得的資料 |
|---|---|
| 確定要釐清的問題 | 指定目標支撐部位,整理說明疑慮所需的觀察角度。 |
| 蒐集重疊視角 | 由適當的操作人員在獲准位置拍攝的影像;若必要表面遭遮擋,就要求補拍其他角度。 |
| 整理依據 | 連結原始照片的空間概覽,清楚標示尚未涵蓋或不確定的範圍。 |
| 準備專家委託說明 | 由人員檢視過的紀錄,說明區域範圍、現有依據,以及下次檢查需回答的問題。 |
這是一項準備初步依據的工作,不會認證結構狀況、找出所有缺陷,也不能作為省略專業評估的理由。我們對需求的假設是:有些團隊在委託服務前,需要自行完成這類初步調查。必須訪談這些團隊,以及接收說明的專家,才能確認這個問題是否夠常見、是否值得解決。
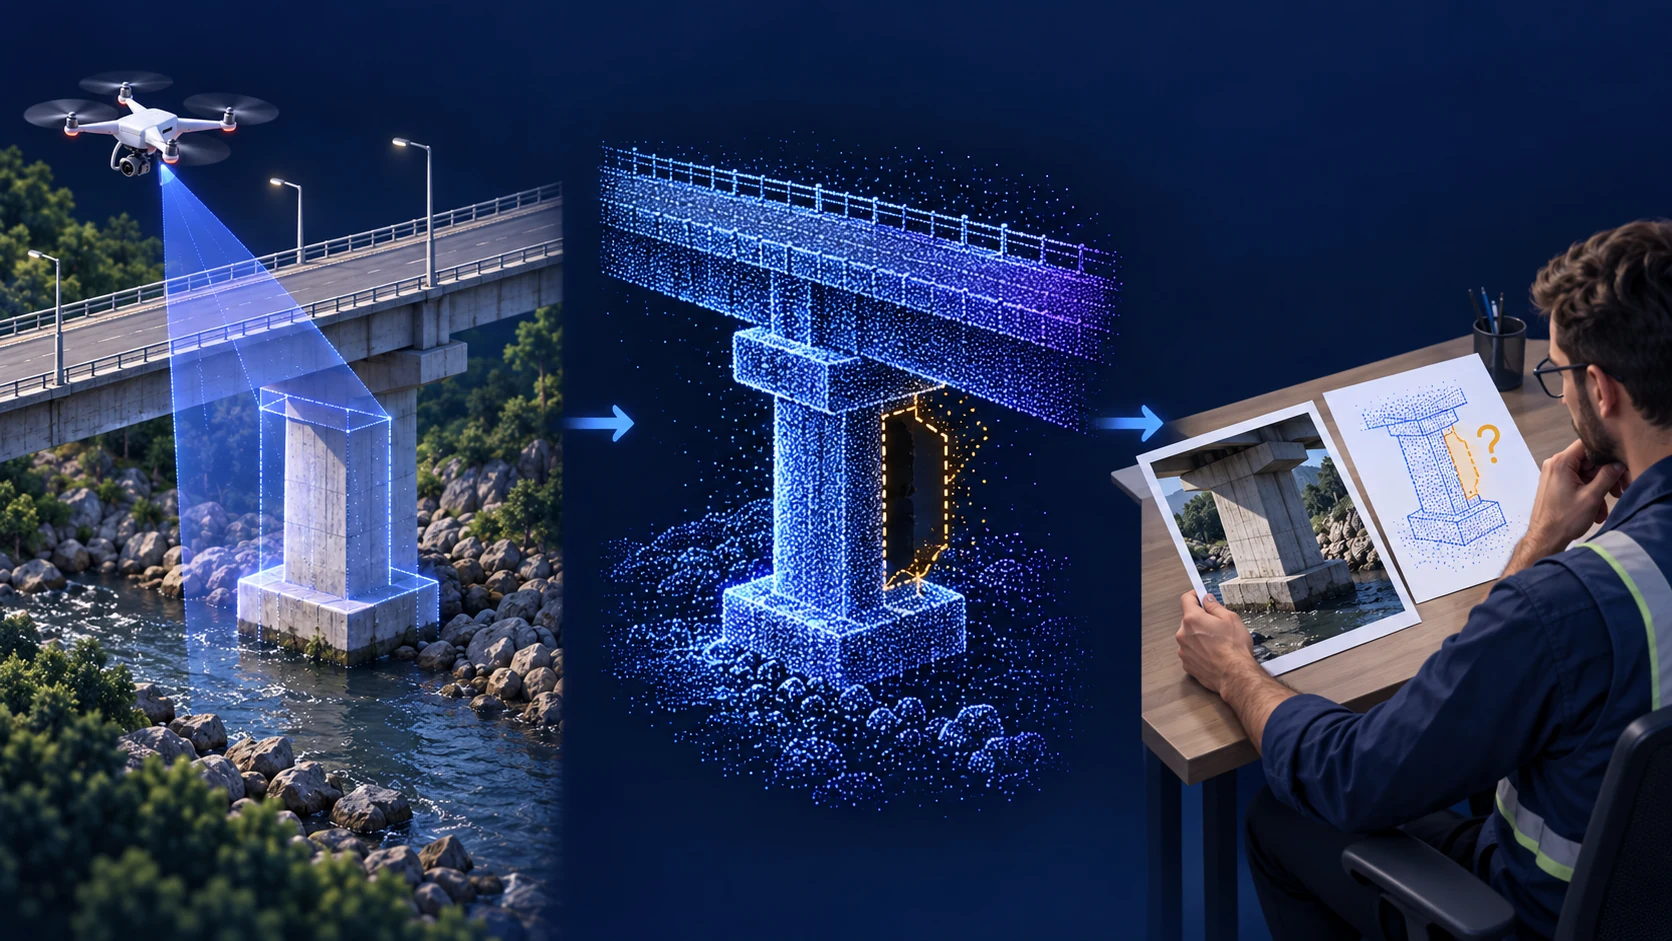
最初的拍攝測試會從小型、可控制的場景開始。手持相機或商用無人機可能已能提供足夠的輸入,因此需要與自製平台比較。困難地形的搜救也是可能用途,但可靠性、感測與應變安排的要求不同,不在第一個應用範圍內。
為什麼要自製能夠調整的平台?
無人機讓我們能研究高處視角,以及跨越結構物的觀察方向。飛行本身也有約束,包括酬載、振動、能耗,以及取得有用影像的有限時間。
我們的小型四吋四旋翼機,是研究這些取捨的平台。調整相機位置,會同時影響安裝設計與可見表面。要記錄更清晰的影像,除了軟體,也要考量移動狀態。增加感測器,則會改變重量、電力與整合需求。
自行開發讓我們能有計畫地改變這些關係。推進與飛行控制採用成熟零組件,同時開發機械組裝結構和介面。規劃中的架構由專用飛控穩定機體,Raspberry Pi 伴隨電腦則支援相機擷取、紀錄,以及未來的任務介面。兩者之間的連接仍待整合。ArduPilot 的伴隨電腦文件 說明了這種分工。
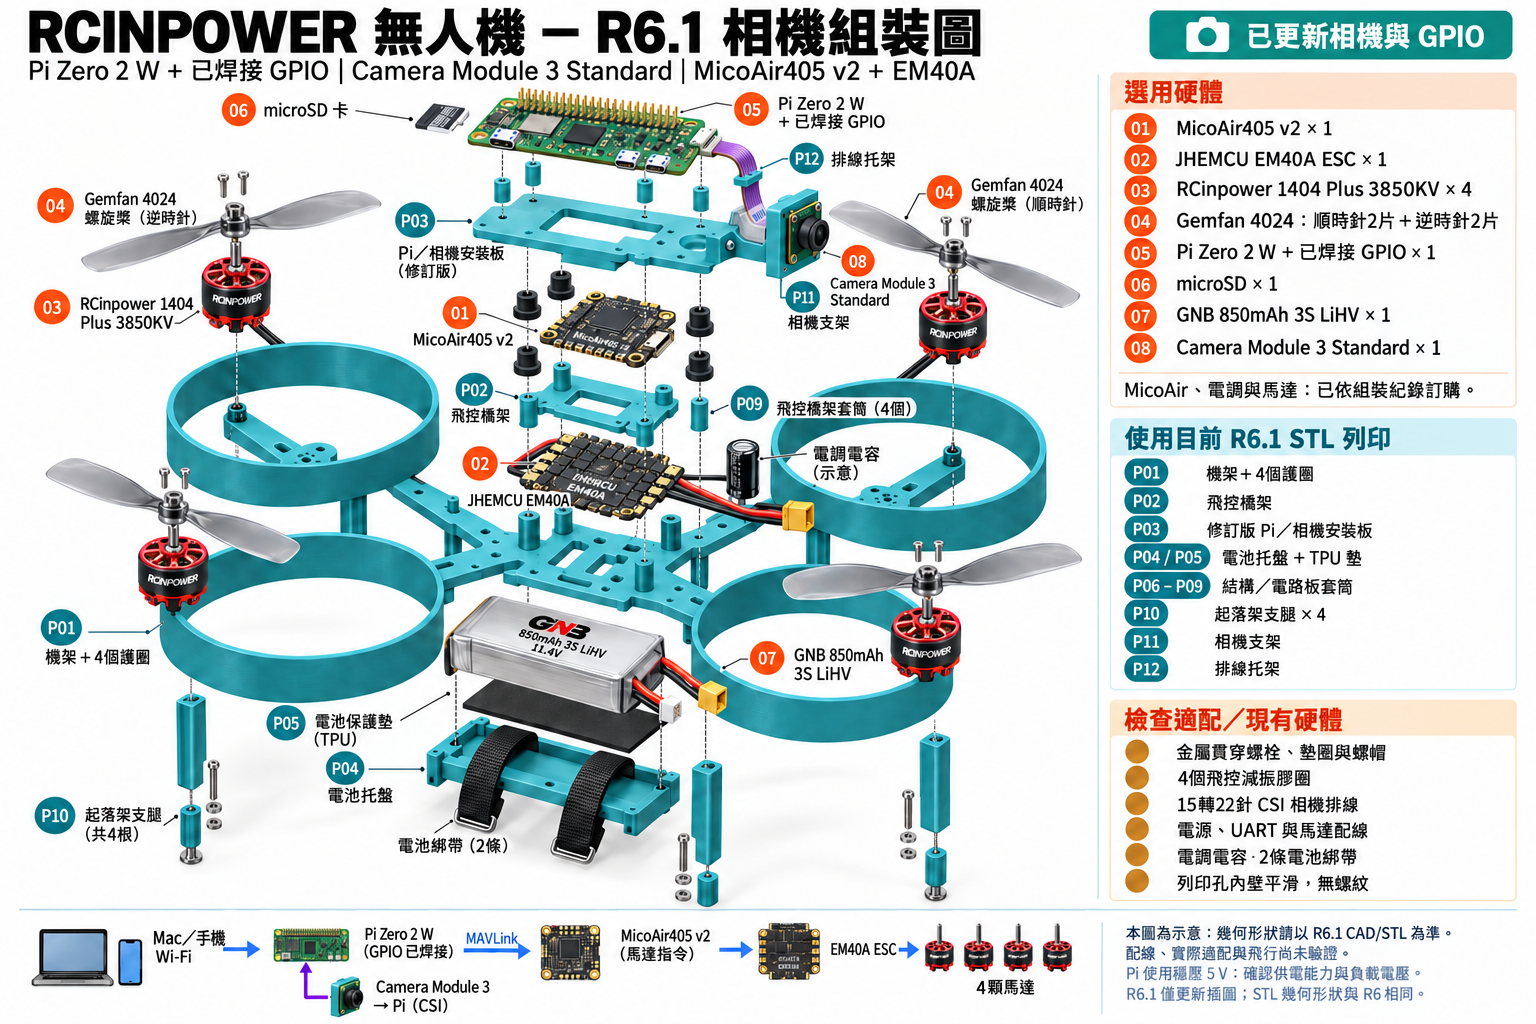
眼前的目的,是做出能夠測試的研究用機體。這個小平台的結果將協助我們判斷後續應用適合哪種硬體,也包括何時採用現有商用機體會更合適。
自製與採購:成本數字包含哪些項目
9 月 14 日的零件計畫,飛行硬體、Pi 記錄器、配線與固定零件合計 50,214 日圓;加上充電設備、設定配件與組裝工具後為 80,534 日圓。這是當時的規劃價格,不是專案實際支出的紀錄。清單早於目前配有相機的設計,因此不含相機、列印零件及最終固定件。目前 R9 機體的完整成本尚未確定。
| 方案與參考成本 | 包含範圍及待完成工作 |
|---|---|
| VoicePing 早期自製零件清單 研究與整合用途 零件 50,214 日圓;含充電、設定與工具為 80,534 日圓。 2026 年 9 月 14 日計畫 | 飛行零組件、一顆飛行電池、遙控器/接收器、Pi 記錄器、儲存裝置與配線。較高金額包含尚未持有時才需要購買的工具。相機/排線、列印、最終固定件、運費、備品、工程設計、組裝及驗證均未計入。歷史分項預算(英文) 。 |
| DJI Mini 5 Pro 搭配 RC-N3 相機整合式無人機參考 頁面促銷價 96,030 日圓,另顯示 106,700 日圓。 2026 年 9 月 24 日查核 | 機體與相機、遙控器、一顆飛行電池及隨附配件。需搭配相容手機與另備的電源供應器。三維重建、依據檢視、額外電池、訓練及營運成本另計,套裝不包含本文規劃的巡檢服務。 |
| Skydio X10 巡檢流程 專業巡檢參考 依配置報價 | 需先確定機體、感測器、配件,以及 3D Scan 等必要軟體。應取得授權、支援、訓練、備品與持續性費用的明細,不應假設基本機體報價已包含這些項目。 |
歷史零件預算採含稅價格,不含運費。DJI 金額是日本商店的顯示價格;查閱的產品文字沒有確認其個別稅務處理方式。以上均為日圓金額,未做匯率換算,價格與供貨狀況也可能改變。我們沒有申請專業配置的報價。
這些價格的差距不能視為節省金額。 一個金額對應尚不完整的實驗零件清單,另一個是整合相機的無人機,第三個取決於專業配置。真正值得比較的是交付所需依據的總成本,包括設備、整合、人員、軟體與運算、維護、檢視及重新拍攝。現有系統若能勝任,就應考慮採購或合作。只有當掌控實驗能取得其他方式難以同樣有效獲得的知識,自製才有充分理由。
從穩定飛行到實用的三維依據
開發順序很直接:先建立可靠控制,再拍攝可重複取得的影像、重建場景,最後確認結果是否支持有用的觀察。每一步都仰賴上一步的品質。
我們已備妥 CAD 與列印檔案,並在 gym-pybullet-drones 中執行可重現的基準懸停實驗。實驗使用小型 Crazyflie 模型,條件是理想化模擬環境。它協助我們建立檢視軌跡與失敗試驗的方法,但沒有驗證自製機體。
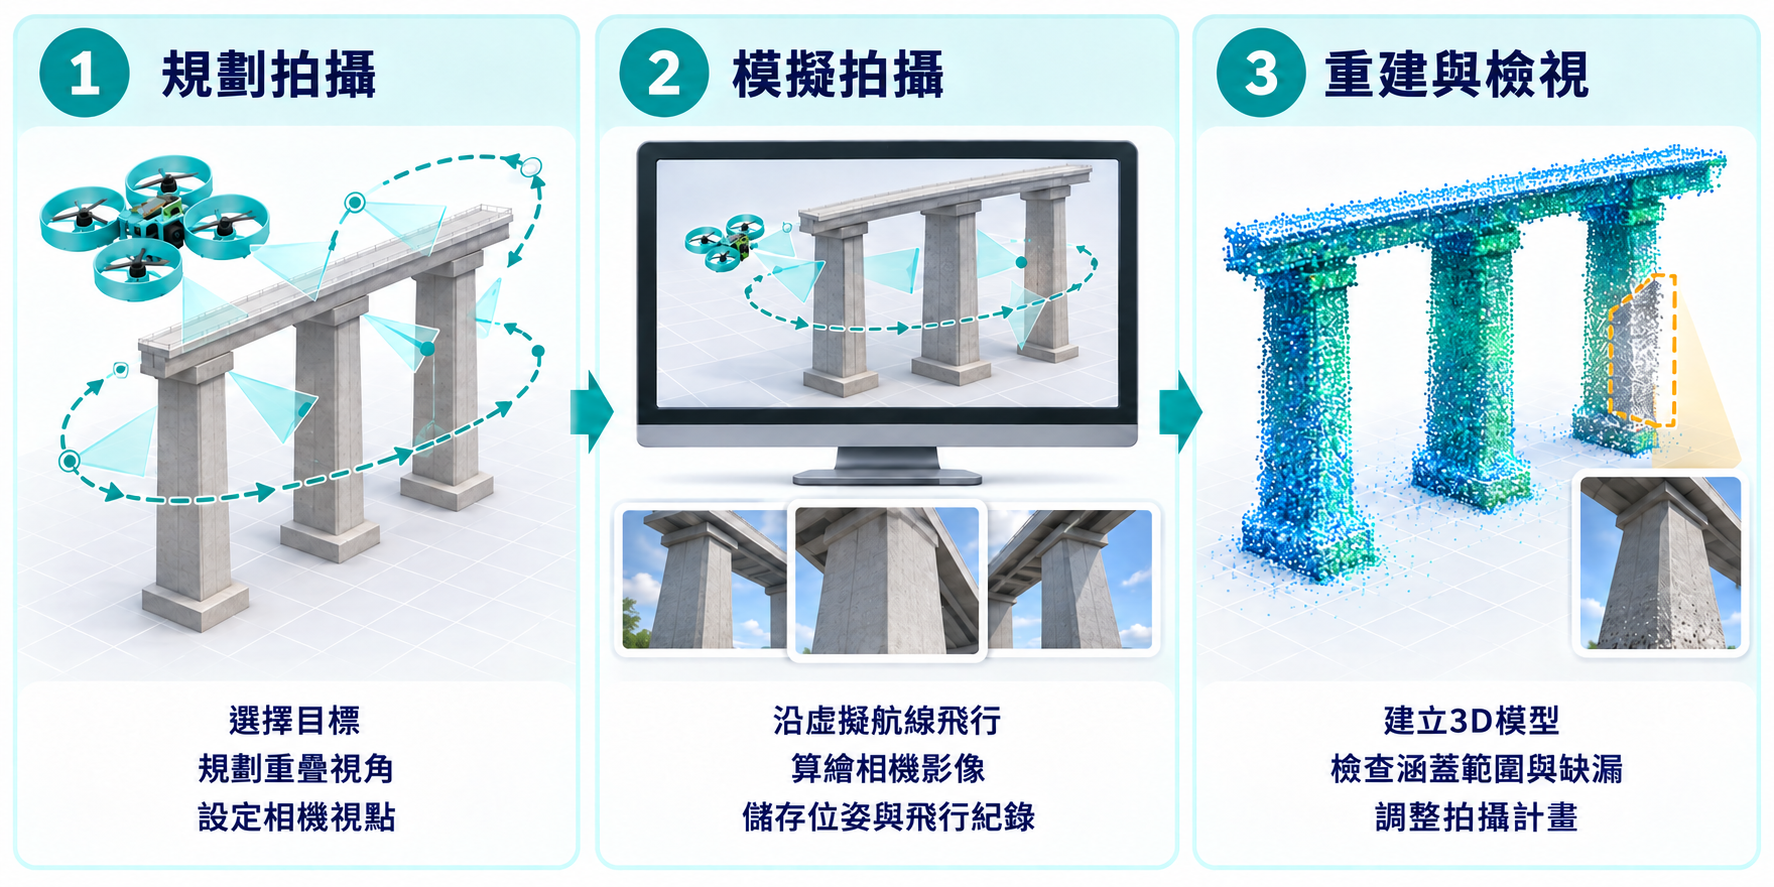
下一步的三維建圖模擬將連結飛行與相機擷取:選擇目標,沿虛擬航線產生重疊視角的影像,再重建場景並查看缺口。下圖呈現這項規劃。
我們也在測試錄製影像如何成為可用的三維依據。9 月 17 日的一次實驗,利用 26.17 秒影片中抽取的 105 個影格,重建施工中的柱體。素材由行進中的地面車輛拍攝,用來測試分析流程,並非我們的無人機空拍。
COLMAP 將全部 105 個影格配準到同一個重建結果。接著,我們把相同影像交給 MapAnything Apache 檢查點 ,由它預測幾何形狀,沒有將 COLMAP 的相機估計值當成輸入。下方比較把兩個結果放在共同的顯示座標系中。
看起來更完整的重建,不一定更可靠。 MapAnything 顯示更多柱體表面與周邊區域,但也出現變厚的邊緣和彼此斷開的碎片。COLMAP 留下較多缺口,不過保留的幾何形狀更符合追蹤到的影像特徵。處理設定不相同,兩個結果也都沒有與實測資料核對,因此這是流程比較,而非控制條件下的精度基準測試。
對自製無人機而言,這個實驗的啟示在於拍攝:從有用的角度取得重疊影像、納入巡檢需要的表面,並用獨立量測核對重建幾何。自行整合機體與相機,讓我們能把這些選擇放在一起研究。
我們使用的研究基礎
三項基礎研究在專案中扮演不同角色:
| 研究基礎 | 對專案的幫助 |
|---|---|
| Learning to Fly / gym-pybullet-drones ,IROS 2021 | 用於基準控制實驗的模擬環境。自製機體模型仍需實測特性與驗證。 |
| COLMAP ,CVPR/ECCV 2016 基礎研究 | 影像匹配與多視角重建,作為施工柱體比較的幾何基準。105 個輸入影格均完成配準,量測精度仍未驗證。 |
| MapAnything ,3DV 2026 | 以相同施工影像測試的學習式三維預測。多預測出一些表面,並未證明幾何精度更好。 |
模擬也讓我們能在硬體改動前先測試。關鍵是從有紀錄的虛擬設定,連結到實測物理行為。我們計畫加入針對自有機體的控制與拍攝測試,透過實際觀察改善模型。更多感測器與更自主的規劃,應依已證實的控制和定位需求逐步導入。
在既有市場中,我們希望貢獻什麼
商用無人機的能力早已超過機體本身。日本的產業生態包括專業巡檢系統、測繪服務、遠端營運、農業設備與配送網路。
近期發展也顯示這一點。Liberaware 的 LAPIS 與 TREND-POINT 整合 將三維處理連接到營建軟體。ACSL 與 Preferred Networks 正在開發 AI 飛行航線生成。Terra Drone 的 LiDAR 產品 則支援空中與手持空間擷取。這些既有能力與積極發展的研究方向,都是我們必須學習的對象。
DJI、Skydio 與 Flyability:商用產品與分析
下列產品是無人機巡檢與建圖的既有參考對象。文件所載能力於 2026 年 9 月 24 日檢視,比較按應用整理,不代表市占排名。
| 平台與應用 | 能力與分析 |
|---|---|
| DJI Dock 3 Matrice 4D/4TD + FlightHub 2 場域監控與巡檢 | 機庫式遠端操作串接飛行排程與航線管理。FlightHub 2 支援自動更新二維/三維模型、分析及定期量測報告。Dock 3 · FlightHub 2 分析: 從拍攝到報告的流程已經存在。硬體仍會左右結果:DJI 區分 4D 與 4TD 的建圖能力,FlightHub 2 也不連接其他廠商的機體。我們需要評估完整流程及整合限制。機體 FAQ |
| Skydio X10 + 3D Scan 複雜結構巡檢 | 3D Scan 辨識場景幾何,調整擷取路徑、接近距離與影像重疊率。團隊可在現場檢視涵蓋情況,並匯出影像供攝影測量使用。3D Scan 分析: 自適應涵蓋已是產品功能。更近的視角、更高的重疊率與停留拍照,是以飛行時間和處理負擔換取細節的取捨。這些可作為自有拍攝實驗的實際比較標準。擷取設定 |
| Flyability ELIOS 3 Inspector / Inspector Online 日本合作夥伴:Blue Innovation 室內與狹小空間巡檢 | LiDAR 輔助穩定、即時三維建圖與巡檢報告,將觀察結果放入空間脈絡。Repeat Flight 記錄第一次手動航線與拍攝設定,供後續自動巡檢使用。ELIOS 3 · 日本產品更新 分析: 可重複執行與共享巡檢依據已是商用功能。重複飛行仍需飛手監控,尤其在環境改變,或有 LiDAR 不易偵測的障礙物時。這種感測方式與我們目前僅使用影像的實驗不同。 |
這些平台已經連結自主擷取、涵蓋評估、重建與報告。只產生三維模型或調整航線,不足以讓我們的研究有所區別。
我們想貢獻的是一套範圍明確的初步調查流程,供現場團隊與受委託專家使用。 我們希望測試,能否以特定支撐部位的問題為主軸,帶動拍攝與人工檢視,減少反覆設定。比較必須相對於既有流程,量測觀察缺口、重新拍攝及檢視工作的負擔。自製機體讓我們能掌控這些實驗;結果也將協助判斷,後續應用是否更適合採用成熟商用機體。
VoicePing 的軟體經驗也讓我們重視人與人之間的交接:說明觀察結果、檢視不確定性、分享已獲認可的成果。如果語言確實是障礙,多語報告可能有幫助,但這項需求必須透過客戶研究確認。
這是待驗證的方向,並非已證實的市場缺口或競爭優勢。商業價值可能在於減少重複到訪、降低人工準備負擔,以及讓巡檢依據更實用。我們需要和現有流程比較,也需要蒐集資料製作方與接收方的回饋。
重要產業進展與影片
這些參考資料呈現專案周邊已經形成的市場。2026 年 9 月 24 日檢視的技術與業務進展,各自標明日期;較早的產品影片用來說明公司的工作,不代表該次進展本身。七項為以日本為基地的企業或集團,DJI 則作為國際平台參考。
ACSL——機體與任務規劃

較早的工廠巡檢示範,與航線生成研究分開看待。官方影片來源 。
技術進展 · 2026 年 9 月 10 日: ACSL 與 Preferred Networks 的 AI 航線生成進入示範階段。機體整合及代表性環境驗證仍是後續步驟。公告 。
Liberaware——狹小空間巡檢與三維資料
IBIS2 產品影片;下述進展涉及另一項 LAPIS 軟體整合。官方影片來源 。
技術進展 · 2026 年 9 月 15 日: LAPIS 開始與福井電腦的 TREND-POINT 整合,讓 LAPIS 3D Core 輸出可直接載入點雲應用程式。公告 。
Blue Innovation / Flyability——室內巡檢

日本整合商 Blue Innovation 介紹瑞士製造商 Flyability 的 ELIOS 3/Inspector 流程。官方影片來源 。
業務進展 · 2026 年 9 月 1 日: Blue Innovation 與板橋區簽署城市無人機應用合作協議,並於 9 月 2 日公告。協議代表合作開始,實證與導入仍待後續進行。公告 。
Terra Drone——測繪與量測

企業介紹影片,並非下述兩款產品的示範。官方影片來源 。
相關產品進展 · 2026 年 5 月 13 日: Terra Drone 推出空中擷取用的 Terra LiDAR 4,以及手持擷取用的 Terra SLAM TRINITY。兩者的差異說明,感測平台必須符合任務需求。公告 。
KDDI SmartDrone——遠端營運

KDDI 使用 Skydio 與 Starlink 的隧道工地遠端巡邏示範,與 UTM 認證是兩件事。官方影片來源 。
業務進展 · 2026 年 9 月 16 日: KDDI SmartDrone 與 NTT DATA 成為日本首批取得國土交通省認證 UTM 服務提供者 ID 的兩家業者,支援飛行計畫協調。這不會取代個別飛行所需滿足的條件。公告 。
Aeronext / NEXT DELIVERY——物流與巡檢研究

SkyHub 地面與空中物流說明影片;船舶巡檢工作仍在開發中。官方影片來源 。
業務進展 · 2026 年 9 月 1 日: Aeronext 加入 Exa 的 Physical AI Platform 專案,將與 Forcesteed Robotics 合作,開發及驗證結合無人機擷取、AI 分析與數位分身的船舶巡檢。公告 。
Yamaha Motor——農業航空
Yamaha 2019 年技術資料庫的 YMR-08 影片,機體與通過認證的 FAZER R 系列不同。官方影片來源 。
認證進展 · 2025 年 9 月 12 日: FAZER R 系列五款工業用無人直升機取得日本第二種型式認證,並於 9 月 25 日公告。這是已建立的專用航空業務。公告 。
DJI——機體、機庫與營運軟體
Dock 3 產品影片。DJI 是企業整合營運的國際參考對象。官方影片來源 。
技術進展 · 2026 年 9 月 23 日: FlightHub 2 在 Dock 3 Virtual Cockpit 加入透過雷射指向繪製三維線條與區域的功能,幾何資料可作為地圖註記。版本更新說明 。
市場展望與 VoicePing 的機會
市場預測認為無人機營運仍會成長。Impress 在 2026 年 3 月報告中預估,日本無人機服務市場將從 2025 會計年度約 2,711 億日圓,增加到 2030 會計年度的 5,115 億日圓。此類別涵蓋巡檢、營建與其他應用,也納入內部自行營運的估計價值。Impress 預測與市場定義 。
全球方面,Drone Industry Insights 在 2026 年 5 月預估,民用無人機市場於 2026 年為 444 億美元,2035 年達 830 億美元。範圍包括商業、休閒及軍民兩用活動中的民用部分。兩項預測描述的都是更廣泛的產業,並非 VoicePing 所提巡檢流程的市場規模估計。Drone Industry Insights 預測 。
目前看得到的課題
資料指出三個具體領域,新進業者可在其中測試改善效果:
- 可靠涵蓋複雜結構。 美國 FHWA 一項於 2025 年 9 月更新的研究指出,受評估的該機關已核准系統,在鋼橋梁、桁架與支撐構件周圍,難以蒐集完整的狀態資料。這是在該環境下有紀錄的接近與涵蓋問題。FHWA 巡檢研究 。
- 提出重建可靠性的明確依據。 MapAnything 的 2026 年 1 月論文指出,幾何輸入的雜訊與不確定性處理仍有未解限制。我們自己的實驗也尚未驗證尺度與量測精度。有用的初步說明,必須讓檢視者追溯到照片,並辨識重建還沒有證明的事項。MapAnything 的限制 。
- 整合不同設備選擇。 FlightHub 2 支援第三方演算法與自動化流程,卻不能連接其他製造商的機體。使用多種擷取系統的團隊,仍需評估如何整合紀錄。因此互通性是具體的設計問題;客戶是否對另一套工具有未滿足的需求,仍待確認。DJI FlightHub 2 FAQ 。
VoicePing 進入這個市場的理由,是讓拍攝到專家判斷之間的過程更值得信賴,並降低重複工作的成本。 新進業者必須改善所需視角、讓缺少的依據更清楚,以及減少準備一份能獲認可的說明所需的工作,才能創造價值。這些成果需要和一般照片、既有商用巡檢流程比較。
機體與三維重建研究讓我們能測試這項主張;現場表現及客戶價值仍需證明。我們希望以依據品質、檢視負擔,以及交付實用成果的總成本來競爭。我們想提供的產品價值,是更好的巡檢依據。