이 글의 내용
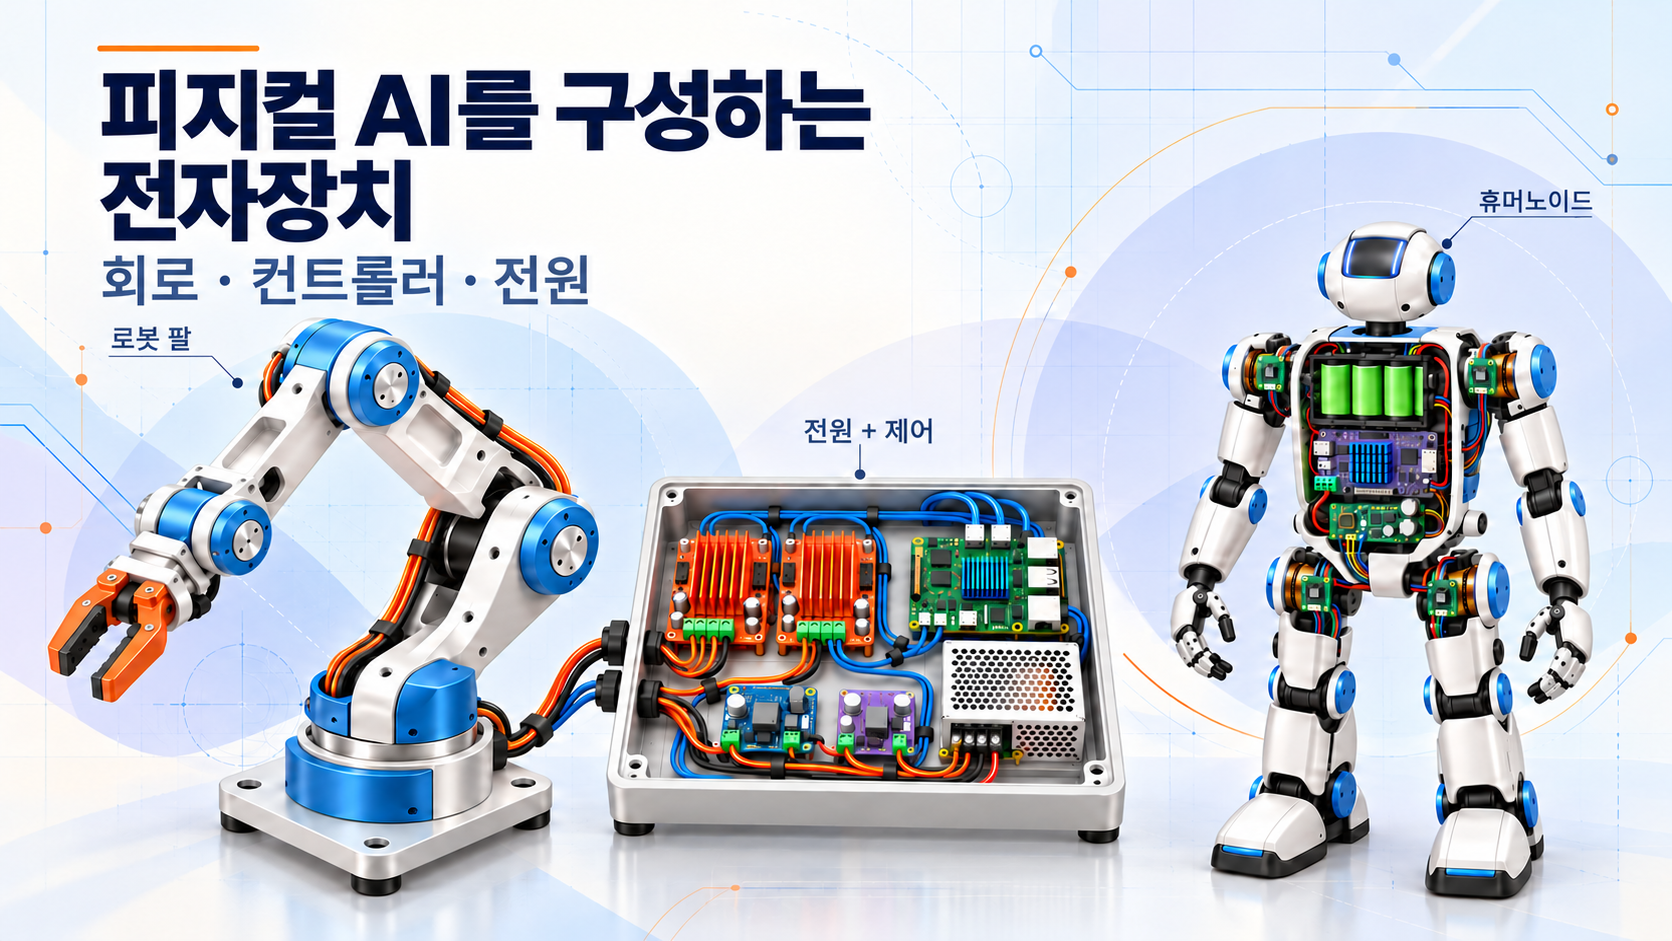
VoicePing의 로봇 팔 전자장치 개발은 Pico 2, 별도 모터 드라이버, 전원 설계에서 시작했습니다. 신호와 전력 경로를 따라가며 각 보드가 어떻게 연결되는지 살펴봤습니다.
회로와 전자부품
로봇 팔을 만들 때 가장 먼저 구분해야 했던 것은 움직임을 지시하는 신호와 실제로 움직이는 데 필요한 에너지였습니다. 액추에이터가 바뀌어도 이 구분은 그대로였습니다.
첫 회로에서 제어와 전력을 분리한 이유
초기 FORTE 설계에서는 Pico 2와 별도 스테퍼 드라이버를 조합했습니다. 컨트롤러가 움직임을 지시하고, 드라이버가 모터에 전류를 공급하는 구조였습니다.
호스트가 애플리케이션을 처리하고 Pico가 모션 신호를 담당했습니다. 신호 경로와 모터 전력 회로는 구분했습니다.
회로가 실제 움직임으로 이어졌습니다
별도로 진행한 ESP32 벤치 테스트에서는 명령이 모터와 풀리의 움직임으로 이어지는 과정을 볼 수 있었습니다.
휴대형 로봇 팔에는 STS3215 스마트 서보를 사용했습니다. 이후 BLDC 실험에서는 모터, 엔코더, 드라이브를 다시 분리했습니다. 각각 다른 제작 구성이며, 하나의 통합 부품 목록이 아닙니다.
컨트롤러를 둘러싼 부품들
작은 부품에도 각자의 역할이 있었습니다. 전류 스위칭, 전원 안정화, 신호 정합, 부하 보호, 전압 변환, 유지보수가 쉬운 연결입니다.

부품 목록에는 커패시터, 저항, 트랜지스터, 서지 억제 다이오드, 로직 버퍼가 있었습니다. 단순한 구매 목록보다 각 역할을 함께 놓고 보면 구성을 이해하기 쉽습니다.

브러시리스 관절에서는 여기에 회전자 피드백과 전류 제어가 추가됐습니다. FOC는 회전자 위치에 맞춰 전류를 제어합니다.

프로토타입에 선택한 제품
MKS XDrive MINI
이후 프로토타입에서는 Makerbase 드라이브에 LA8308 KV90 모터를 연결했습니다.

조사한 비교 대상
moteus r4.11
통합 FOC, 엔코더, CAN-FD 제어를 우리가 선택한 모듈 구성과 비교했습니다.
피드백이 드러낸 과제
휴대형 로봇 팔 기록에는 과부하 대응으로 그리퍼 토크가 해제됐다는 보고가 있었습니다. 물체가 떨어졌습니다. 이 일로 피드백과 고장 시 동작을 함께 살펴보게 됐습니다.

드라이버의 전류 제어만으로는 관절이 실제로 도달한 각도를 알 수 없었습니다. 우리가 내린 명령과 로봇에서 측정한 상태는 서로 다른 정보였습니다.
회로의 역할을 이해한 뒤에는 어느 보드에 어떤 일을 맡기고, 그 정보를 어떻게 관절까지 보낼지 결정해야 했습니다.
02컨트롤러와 배선
호스트 연산, 임베디드 모션 제어, 모터 드라이브 내부 제어를 나누고 나니 보드 선택이 명확해졌습니다.
초기 설계의 중심에 Pico를 둔 이유

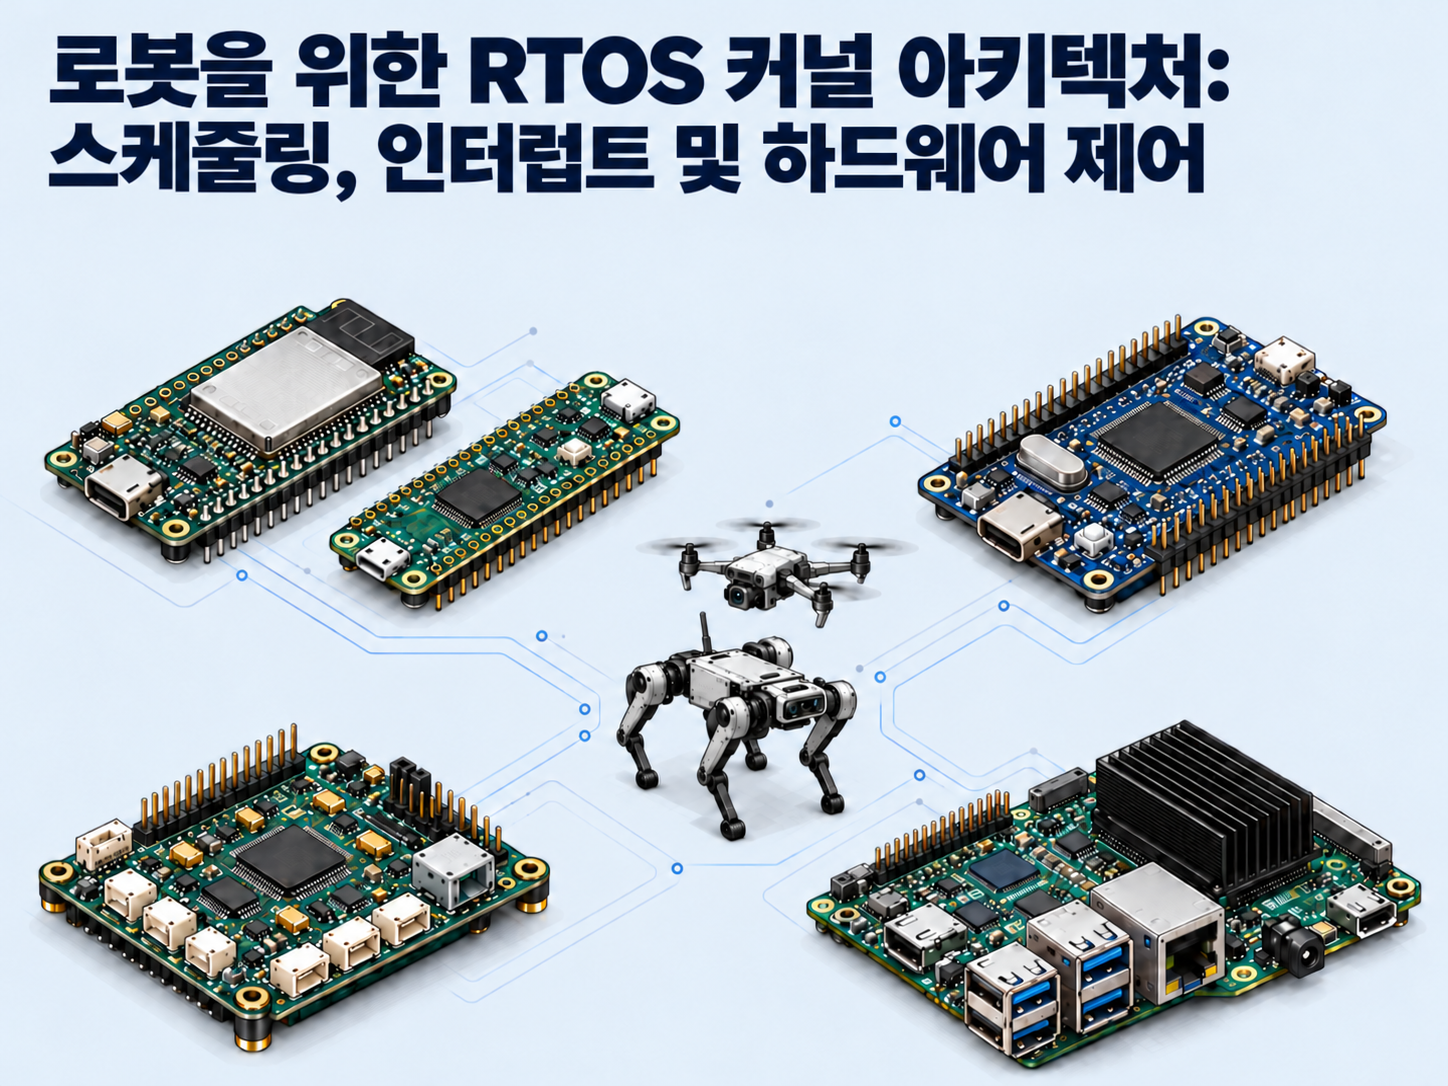
Pico 2를 초기 모션 컨트롤러 설계의 중심에 뒀습니다. ESP32-S3는 제어와 카메라 작업용으로 검토했고, Raspberry Pi는 호스트 컴퓨터의 역할을 설명하는 예로 사용했습니다.
선택 기준: 타이밍, 인터페이스, 연산 성능, 전원, 냉각.
로봇 팔 한 대에 세 보드가 모두 필요한 것은 아니었습니다. 처리할 작업에 따라 조합을 정했습니다.
명령이 관절에 도달하기까지
인지, 통신, 관절 제어를 분리했습니다. 각각 적절한 시점에 필요한 정보를 받아야 했습니다.
작은 HTML 모터 테스트 화면을 만든 이유
로컬 HTML 화면에 스텝 프리셋, 방향, 연결 상태, 동작 기록을 모았습니다. 반복한 벤치 테스트 결과를 비교하기 쉬워졌습니다.
각 연결이 전달한 정보
명령 + 텔레메트리
모션 요청
주소 기반 제어 + 피드백
분산 통신
가까운 주변 장치에는 SPI와 I²C를 사용했습니다. 팔다리 버스에는 그에 맞는 인터페이스와 배선이 필요합니다. 적합한 moteus 드라이브를 사용하면 별도의 Pico가 필요하지 않을 수도 있습니다.
호스트 갱신과 고속 로컬 모터 루프는 서로 다른 역할을 맡습니다. 타이밍을 하나의 보편적인 ‘AI 속도’가 아닌 시스템 전체의 문제로 봤습니다.
말에서 로봇 팔의 움직임으로
우리가 만든 자연어 로봇 제어 프로토타입은 전체 흐름을 보여 줍니다. 말로 한 요청도 결국 모션 명령으로 변환돼 로봇 팔에 도달해야 합니다.

하네스도 설계의 일부가 됐습니다
배선 점검에서 가는 30 AWG 전선이 일반 전원 하네스용으로 제안된 것을 발견했습니다. 이를 계기로 전류, 케이블 길이, 관절 움직임, 정비 접근성을 함께 검토했습니다.

부하와 인터페이스에 맞게 선정.
유연성, 굽힘 공간, 스트레인 릴리프.
식별 가능한 양 끝단과 견고한 커넥터.
GPIO, 드라이버 입력, 모터 전원 레일은 전기적 조건이 서로 달랐습니다. 임계값, 전류 요구량, 극성, 절연 조건이 인터페이스를 결정했습니다.
명령 경로와 하네스를 정리한 뒤에는 에너지 경로를 추적할 수 있었습니다. 전원 선택에서 시작해 움직임, 하중 유지, 정지 중 전력이 어떻게 쓰이는지 살펴봤습니다.
03전원과 안정적인 동작
로봇 팔 전자회로에는 구분된 전원 레일이 필요했습니다. 움직일 때, 하중을 유지할 때, 멈출 때의 요구가 서로 달랐습니다.
24 V 전원을 고르는 것만으로 부족했던 이유
초기 설계에는 LRS-150-24를 사용했습니다. 이후 더 큰 모터를 검토한 제안에는 LRS-350-24를 선택했습니다. 두 구성은 구분해서 비교했습니다.
움직임, 하중 유지, 기동 시 수요, 배선 손실, 발열을 고려해 전원 용량을 검토했습니다. 모터 상전류 설정값을 단순히 더해도 DC 전원 전류가 되지는 않습니다.
호환 드라이버를 거쳐 모터 권선으로 전력 공급.
별도 전압 변환 또는 보드가 지정한 입력 전원 사용.
선정한 DS3225 계열 설계용. 모든 서보에 해당하지는 않습니다.
초기 그리퍼 예시에는 Pololu 6 V 레귤레이터를 사용했습니다. 액추에이터가 바뀌면 전압과 전류도 별도로 검토해야 했습니다.
보호, 냉각, 정지도 같은 설계의 일부였습니다. 제안된 릴레이와 리셋 버튼만으로 로봇의 정지 동작이 확인되는 것은 아니었습니다.
정지 동작이 전원 설계에 더한 과제
관절이 감속하거나 내려갈 때 에너지가 DC 버스로 돌아올 수 있습니다. 전력 공급뿐 아니라 되돌아온 에너지의 행선지도 고려해야 했습니다.

ODrive는 저항 제동을 설명하고, moteus는 회생 제한과 자속 제동을 설명합니다. 각 드라이브가 제공하는 대안 기능이며, 우리 XDrive MINI에서 확인된 기능은 아닙니다.
전원을 차단하면 로봇의 물리적 동작도 달라집니다.
그리퍼 보고서는 전원 차단의 물리적 영향을 보여 줬습니다. 유지 토크가 사라지면 잡고 있던 물체를 놓치거나 하중이 걸린 링크가 움직일 수 있습니다.
지금 말할 수 있는 것.
다음 검증에서 확인할 것.
부품 점검, 그리퍼 관찰, 벤치 영상은 확보했습니다. 로봇 팔 전체의 동작은 별도로 측정해야 했습니다.
다음 검증에서는 작업, 하중, 구성, 운전 시간을 함께 연결해야 했습니다. 그때 AI 명령이 유용한 물리적 작업으로 이어집니다. 작업과 시스템을 연결하는 이 관점은 VoicePing의 맞춤형 로보틱스 개발에도 이어집니다.
회로 → 컨트롤러 → 하네스 → 전원 → 검증 근거
검토한 제품
출처 및 개발 기록
사례를 읽는 방법
FORTE 설계, 휴대형 로봇 팔, BLDC 프로토타입은 각각 다른 개발 단계입니다. 그림은 기능을 설명하고 제품 링크는 예시를 가리킵니다. 정확한 회로도나 제품 사진이 아닙니다.
벤치 인터페이스는 위치 센서 없이 명령한 회전량을 표시합니다. 펄스 정지 후에도 유지 전력이 남을 수 있습니다. 로봇 팔 전체 성능, 최종 배선, 펌웨어, 정지 동작은 통합 상태에서 측정해야 합니다.
부품 기록에는 100 µF 전해 커패시터, 0.1 µF 세라믹 커패시터, 1 kΩ 및 10 kΩ 저항, 1N4007 다이오드, 2SC1815 트랜지스터, SN74AHCT125N 버퍼가 있습니다. 릴레이 코일 전압과 허용 접점 부하는 별도 정격입니다. 보고된 센서 과도 변화는 반복 샘플링과 메시지 무결성 확인이 필요합니다.
내부 자료는 계획과 보고된 관찰 내용을 기록합니다. 기술 설명은 제조사와 프로젝트의 공개 자료를 바탕으로 합니다. 조사 확인일: 2026년 10월 19일. 삽화는 개념도이며, 보드 사진은 참고 자료로 제공받았습니다.